YOLOv8 检测:结构、边界框解码与输出张量
范围与结构
跳转到“范围与结构”本文讨论普通 YOLOv8 水平矩形框目标检测,不把分割、姿态与旋转框的输出混用。官方模型说明确认 YOLOv8 使用无锚框、分类与回归分支分离的检测头。YOLOv8 文档
处理链是:输入图像预处理 → 骨干网络提取特征 → 多尺度特征融合 → 检测头预测位置与类别 → 后处理。
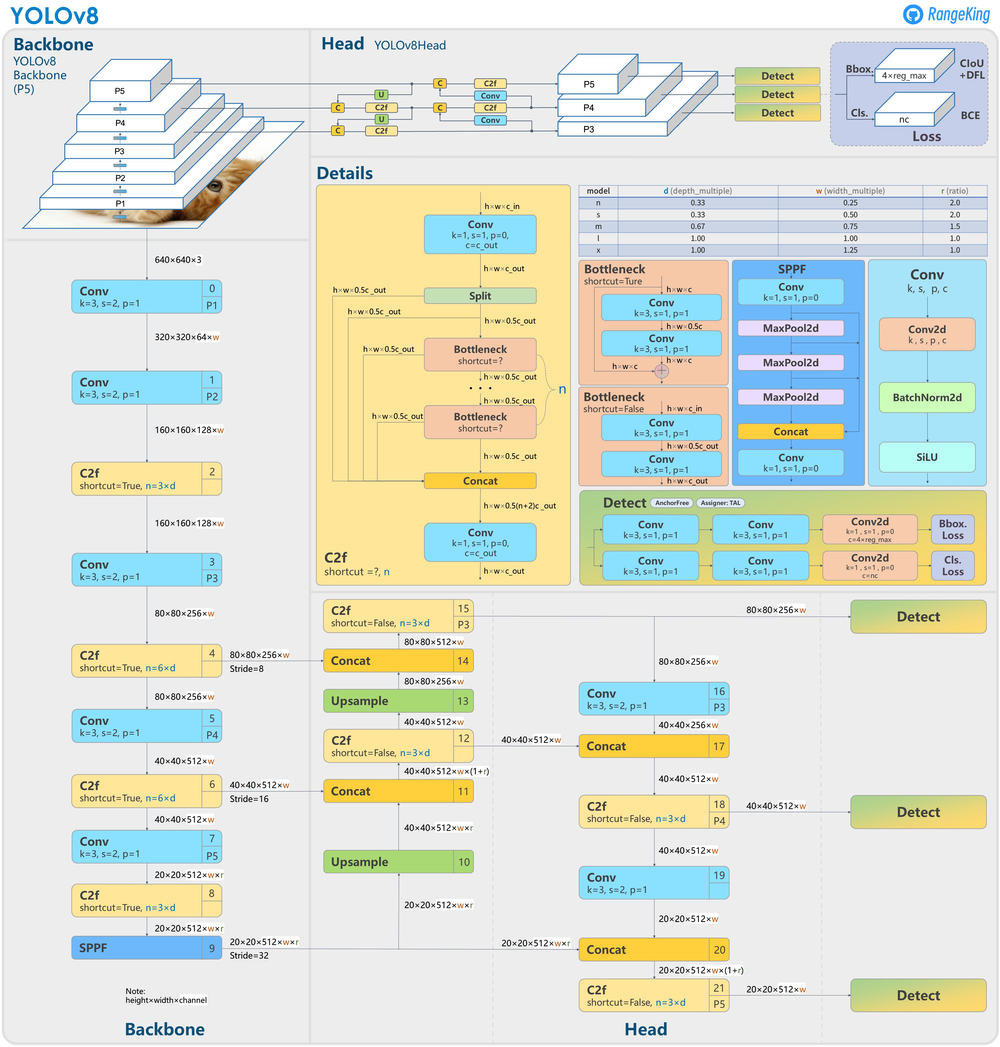
原图为已有笔记保留的结构参考,图中署名 RangeKing;实现细节以所使用的模型配置和代码版本为准。C2f 用于特征处理,SPPF 聚合不同感受野的信息,多尺度输出帮助处理大小不同的目标。
无锚框不等于没有参考位置
跳转到“无锚框不等于没有参考位置”旧锚框方法可能用预设框宽高 计算 、。这不是本文 YOLOv8 检测头的解码公式,旧笔记中混入的对应图片已移除。
以 v8.3.0 的实现为例,网络在特征图参考点附近预测到框四边的距离。设参考点为 ,距离为 ,则在该特征层坐标中:
换成中心与尺寸:
再按对应步长换算到网络输入尺度。距离回归使用离散分布时,某一边的距离可写成期望 ,其中 是该边离散位置的归一化概率。代码中的 anchors 可指参考点,并不意味着存在预设宽高的锚框。固定版本 Detect、dist2bbox 与 make_anchors
为什么常见输出是 1 × 84 × 8400
跳转到“为什么常见输出是 1 × 84 × 8400”假设批量为 1、网络输入为 ,三个检测层步长为 8、16、32:
COCO 检测模型有 80 个类别,常见的已解码、未执行 NMS 的导出输出每个候选包含 4 个框坐标和 80 个类别分数,于是通道数为 。这一格式没有另外一个需要再乘的独立 objectness 通道。
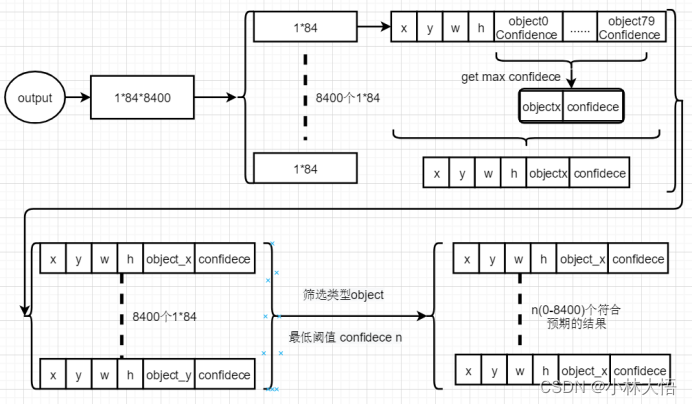
类别数、输入大小、导出选项和任务类型改变时,形状也会改变。先读取实际张量维度,不能只按某张图硬编码。
后处理顺序
跳转到“后处理顺序”- 确认输出布局是
[B,C,N]还是其他布局;必要时转成逐候选的[N,C]。 - 从类别分数选取类别与分数,按阈值筛选;这一步不等于 NMS。
- 将中心宽高转换为角坐标,按所用策略执行类别相关或无关的 NMS。
- 撤销预处理中的缩放与 padding,映射回原图并裁剪边界。
- 检查导出模型是否已内置 NMS;已处理过的输出不要再按原始候选格式重复解析。
一份可复现记录至少写明:权重名称、Ultralytics 版本、任务、输入尺寸、预处理方式、导出选项以及运行时读取的输出形状。