阶次、频率与赫兹:从波形到角域分析
频率回答“每秒重复几次”,阶次回答“参考轴每转重复几次”。这篇笔记从同一个信号的两种坐标出发,推导等角度采样、幅值与相位解释,以及变速信号为什么适合阶次分析。测量链、分辨率和参数选择见阶次跟踪工程流程。
本页历史波形与频谱图来自 Prosig 的《Order Tracking, Frequency and Hertz》,按原文件保存;图片版权归 Prosig。图中的软件显示约定不代表所有分析软件。
1. Hz、rpm 与阶次
跳转到“1. Hz、rpm 与阶次”频率 的单位 Hz 表示周期/秒;轴速 的单位 rpm 表示转/分钟。先统一时间单位,得到转频 ,再求阶次 :
例如轴速 3600 rpm 时, 转/秒:60 Hz 为一阶,180 Hz 为三阶,30 Hz 为半阶。阶次并不限定为整数。若频率固定为 180 Hz,而轴速升到 5400 rpm,参考转频变为 90 Hz,该分量就变成二阶;只有随转速同步变化的分量才保持固定阶次。
2. 两个正弦波:先看时间频谱
跳转到“2. 两个正弦波:先看时间频谱”沿用原笔记的测试条件:
采样率 Hz、记录时长 s,因此 点,DFT 频率间隔 Hz。两分量正好落在第 120 和第 360 个频率格点。关键是记录区间内包含整数周期,并不是“FFT 必须使用某个特殊采样率”。
采样定理的理想前提是信号严格带限且最高频率低于 ;等于边界的正弦可能在某些初相位下全部采成零。真实采集还需为抗混叠滤波器留过渡带,不能把“至少两倍”当成总能恢复的充分工程条件。
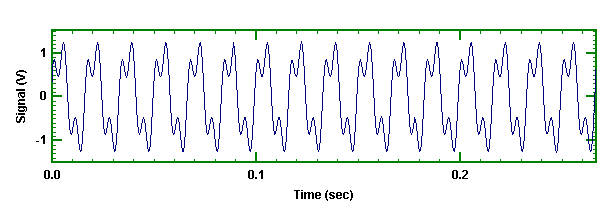
图 1:横轴为时间,单位秒。
为什么图中峰值只有 0.5 和 0.25
跳转到“为什么图中峰值只有 0.5 和 0.25”定义归一化 DFT 系数
由欧拉公式
可知正频率复系数的幅值是 ,相位为 。因此本例在正频率两处得到幅值 0.5、0.25,相位为 、,也可分别表示为 、。
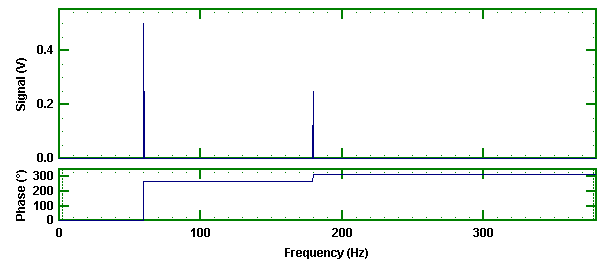
图 2:Prosig 原图采用半幅值显示。换成普通单边峰值幅值谱时,这两个非直流、非奈奎斯特点应乘 2,恢复 1.0 和 0.5;RMS 幅值又是另一种约定。
相位应在幅值明显高于噪声的频点解释;几乎零幅值处画出的相位没有稳定物理意义。加窗后还要考虑相干增益修正,不能对任意谱图机械套用这个无窗整数周期示例。
3. 用累计转数替代时间
跳转到“3. 用累计转数替代时间”累计转数为 。若参考轴恒定为 60 转/秒,则 ,代入原信号得
两分量在每转中分别重复一次和三次,所以角域 DFT 的峰位是一阶和三阶。
原示例每转取 32 点,等角度间隔为 转。相邻样本的时间差在稳态时相等,变速时一般不相等。转速计脉冲既可以参与硬件采样控制,也可以只用于估计角度,再对固定速率 ADC 数据做数字重采样;两种实现应区分。
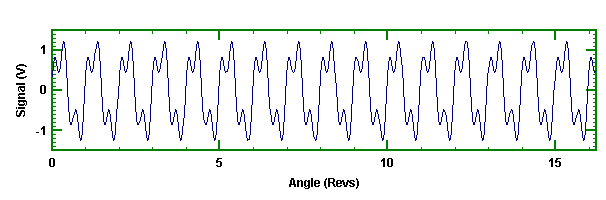
图 3:纵轴仍是原物理量,横轴变成累计转数。
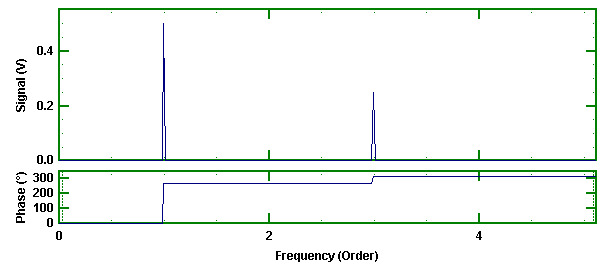
图 4:谱峰位于一阶和三阶,保留与图 2 相同的幅值约定。
4. 为什么变速时不能只改 FFT 横轴标签
跳转到“4. 为什么变速时不能只改 FFT 横轴标签”恒速或块内变化足够小时,可以用一个参考转频把 Hz 横轴换成阶次。若转速在记录块内显著变化,同步成分已经扫过一段 Hz 频带,普通 FFT 会出现展宽;事后除以平均转频不能把已展宽的频谱还原成窄的阶次峰。
数字阶次跟踪先用转速估计 ,反求等间隔转角对应的时间,再经合适的带限重采样生成 。一次/转脉冲意味着脉冲之间的角度要估计;脉冲质量、插值模型和转速变化速度会影响结果。
Σ-Δ ADC 常结合固定采样时钟和数字滤波,不宜直接用任意齿脉冲替代时钟;具体限制应以器件和采集系统说明为准。使用固定时钟并不妨碍后续数字阶次跟踪,也不能把“某类 ADC 支持”当成所有设备可直接等角触发的保证。
空间采样的相似之处
跳转到“空间采样的相似之处”若沿梁的位置坐标 等间距采样,傅里叶变换的直接共轭坐标是空间频率 ,单位周期/米;使用角波数时为 ,单位 rad/m。波长是其倒数 (非零频率),不是直接的 FFT 坐标单位。
5. 车辆振动图能说明什么
跳转到“5. 车辆振动图能说明什么”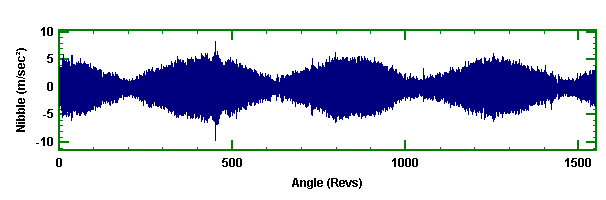
图 5:横轴为转数,包络有明显变化。仅凭这张图不能唯一判定故障来源。
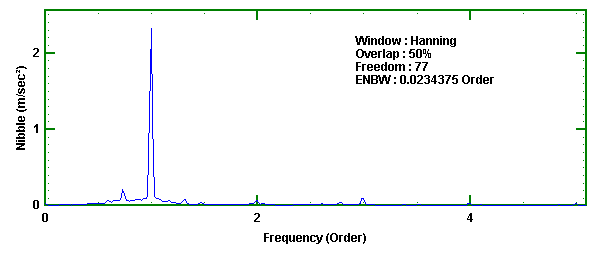
图 6:主要峰位于一阶附近,还可见边带与较小高阶分量。图中标有 Hanning 窗、50% 重叠和 0.0234375 阶的等效噪声带宽;这些属于该次分析设置,不能当成所有数据的默认值。
6. 30~100 Hz 扫频为什么会成为固定一阶
跳转到“6. 30~100 Hz 扫频为什么会成为固定一阶”设扫频历时 2 s、频率线性变化,取初频 Hz,变化率 Hz/s。用信号自身相位定义参考转角,得到
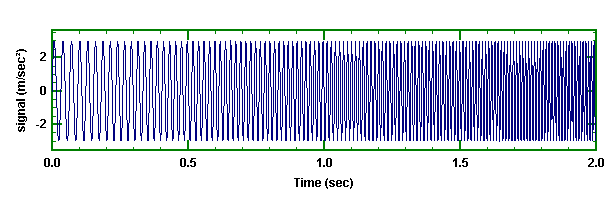
图 7:相邻周期随时间缩短。
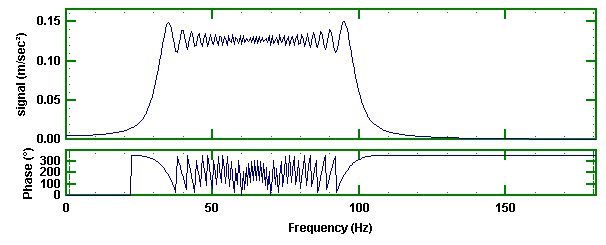
图 8:整段信号的能量分布在约 30~100 Hz。
用 作为自变量后,信号变成 ,自然只保留一阶正弦。这个例子用自身相位构造参考,仅用于说明坐标变换;真实机械分析仍需要可信的轴转角参考。
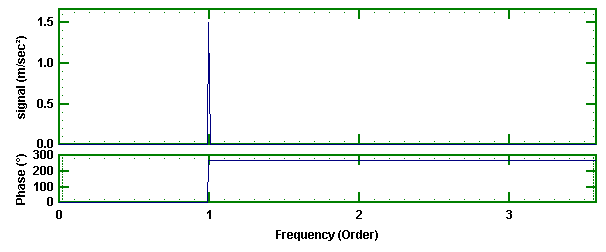
图 9:横轴标注 Frequency (Order),因此它是阶次谱,峰位在一阶。
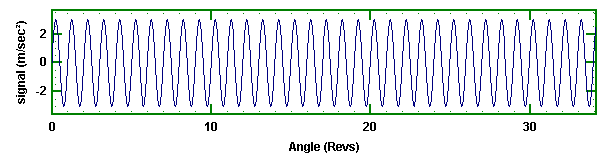
图 10:横轴标注 Angle (Revs),因此它是角域波形。原整理稿将图 9、图 10 的图注颠倒,本页已按原图坐标纠正。
角度与时间的正确关系
跳转到“角度与时间的正确关系”对 求非负时间解,当 时
第二种写法避免小 时两个接近数相减。只有 才简化为 。本例初频 30 Hz,不应写成纯粹的 。
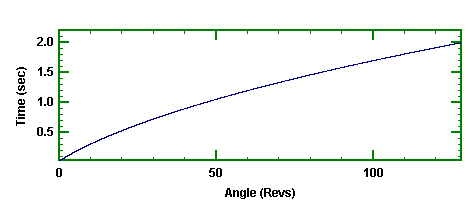
图 11:2 s 时累计转数为 转,与图中范围一致。
角域波形中没有直接显示加速快慢,但配合 可以解释转速历程。有限采样、滤波和插值仍会引入误差;保留映射不意味着任何重采样都无损。
7. 复核时依次检查
跳转到“7. 复核时依次检查”- 明确参考轴、rpm 到转/秒的转换,以及零速/反转区间。
- 先确认原始时间采样没有混叠、丢脉冲或饱和,再讨论角域结果。
- 对比频谱时统一单/双边、峰值/RMS、窗口与归一化方式。
- 根据横轴单位区分时间波形、角域波形、Hz 频谱和阶次谱。
- 用原始波形和时间—角度关系验证解释,不把某个阶次峰直接等同于唯一故障。
来源与修订说明
跳转到“来源与修订说明”本文重新组织了既有 Prosig 中文整理稿,保留其 11 幅分析图及示例背景,补充推导并修正采样边界、空间频率、图注和带初速的角度反函数。原文发表于 2002-02-03,作者 Dr Colin Mercer;原文及图片版权归 Prosig 所有。历史 DATS 功能说明不视为当前全部版本的能力保证。