机械振动分析:从测量到诊断的完整流程
机械振动分析需要依次回答:测到了什么、数据是否可信、异常发生在哪个工况、有哪些可能原因、还缺什么验证证据。 一个超限数值不能自动给出故障名称,一个漂亮频谱也不能补救错误采样。
原长文反复出现的基础、标准和案例已按问题合并。基础推导见振动基础,采集细节见传感器与安装,标准版本与评价条件见标准使用方法。本页负责把它们串起来。原文未提供原始数据或检修记录的“真实案例”在这里改为教学情境,不作为实测业绩。
1. 先分清三种任务
跳转到“1. 先分清三种任务”| 任务 | 主要输入 | 合理输出 |
|---|---|---|
| 状态评价 | 规定位置、频带和工况下的测量量及适用标准 | 在明确条件下的评价与变化趋势 |
| 故障诊断 | 波形、频谱、相位、转速、结构与检修信息 | 有证据支持的故障假设与验证步骤 |
| 预测性维护 | 持续监测、故障/维护标签、失效机理及代价 | 维护建议或经过验证的风险预测 |
ISO 20816 的一般测量评价框架不能替代所有机械故障的诊断算法,也不意味着把 RMS 输入一个模型就能预测剩余寿命。标准的当前适用范围以ISO 官方信息及项目采用的正式文本为准。
flowchart LR A["设备、转速、负载与问题"] --> B["传感器、方向、频带"] B --> C["原始波形与质量检查"] C --> D["RMS、频谱、包络与相位"] D --> E["工况、趋势与故障假设"] E --> F["复测、检查、维护与复验"] C --> G["保留原始数据和处理参数"] G --> F2. 建立可比较的测量记录
跳转到“2. 建立可比较的测量记录”在每次测量前固定以下信息:
- 设备与部件:型号、功率、轴承/齿轮信息、支撑条件。
- 工况:转速、负载、温度、稳态还是启停机,是否有邻机运行。
- 测点:位置、方向、传感器编号、安装方式、线缆与参考通道。
- 单位链:原始 ADC 码或电压如何换算为加速度、速度或位移。
- 采集:采样率、记录长度、抗混叠带宽、量程、触发、同步方式。
- 处理:去趋势、滤波器、窗、频谱缩放、平均、积分频带与软件版本。
采样率决定奈奎斯特上限;记录时长 决定 FFT 栅格间隔 。例如 、,间隔是 1 Hz;增加零填充只让曲线更密,不能增加原始观测时长带来的分辨能力。
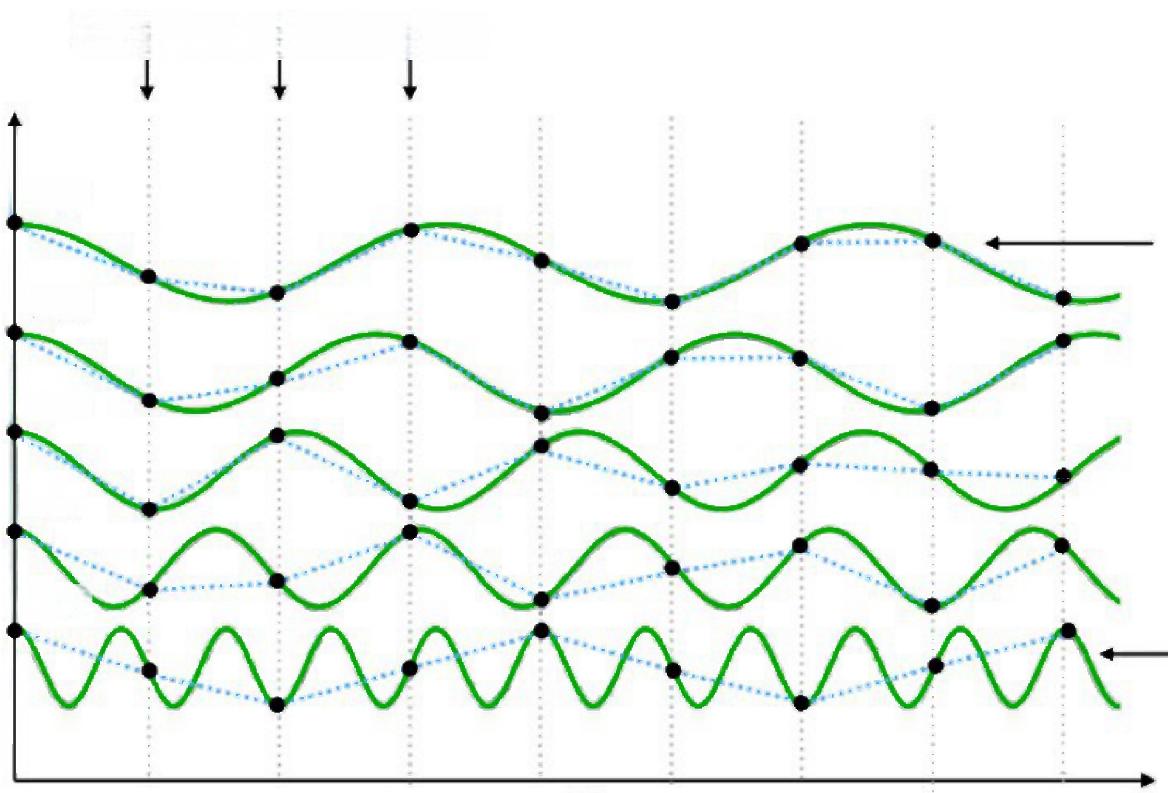
图中黑点表示采样结果,绿线表示可能的连续变化。有限采样可能把不同频率混为相同样本;数字处理不能恢复已经丢失的区别。模拟前端需在采样前限制带外能量,实际设计还要给抗混叠滤波器留过渡带,不能只写“采样率等于最高频率两倍”。
3. 先看波形和数据质量
跳转到“3. 先看波形和数据质量”分析前检查非有限值、断线、丢帧、时间戳跳变、量程削顶和传感器偏置。尖峰可能是电气干扰,也可能是要研究的机械冲击;不能看见离群点就一律删除。
旧截图可说明“波形与频谱同时观察”的界面安排,但标尺和配置不完整,不能从它反推精确 RMS、采样率或故障结论。需要数值分析时应使用原始样本与元数据。
滤波前后均保留数据,并注明改变了什么。低通会同时去掉高频噪声与高频故障信息;中值滤波会压低脉冲。去均值、归一化和积分也分别改变统计量、单位或频率权重,不能处理后仍沿用未处理数据的阈值。
4. 一个可以复算的 RMS 与频谱实验
跳转到“4. 一个可以复算的 RMS 与频谱实验”以下是合成信号,人为约定数值单位为 mm/s,不是传感器实测。需要 NumPy,保存为 Python 文件即可运行。
import numpy as np
def amplitude_spectrum(samples, fs):    """实数、等间隔记录的单边峰值幅度谱;矩形窗,无零填充。"""    x = np.asarray(samples, dtype=float)    if x.ndim != 1 or x.size < 2 or not np.all(np.isfinite(x)):        raise ValueError("需要至少两个有限的一维实数样本")    if not np.isfinite(fs) or fs <= 0:        raise ValueError("采样率必须为有限正数")    n = x.size    amplitude = np.abs(np.fft.rfft(x)) / n    # 实数序列正负频率成对;DC 不成对,偶数 N 的 Nyquist 也不成对。    if n % 2 == 0:        amplitude[1:-1] *= 2    else:        amplitude[1:] *= 2    return np.fft.rfftfreq(n, d=1 / fs), amplitude
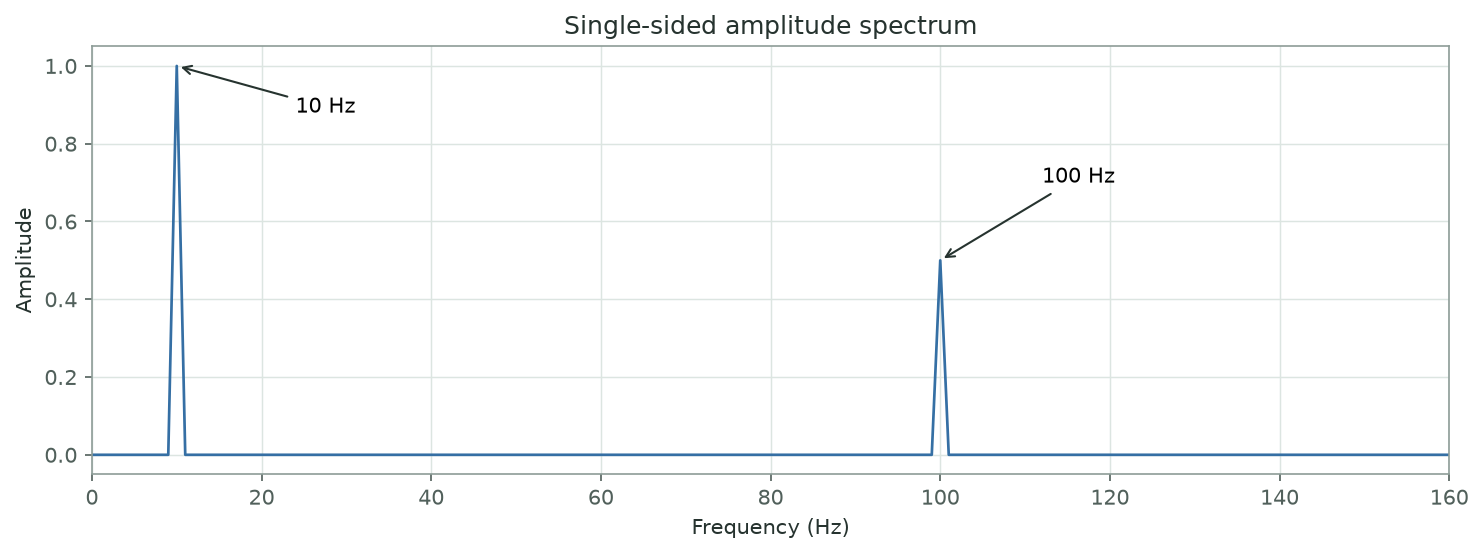
fs = 1000.0t = np.arange(1000) / fsvelocity = np.sin(2 * np.pi * 10 * t) + 0.5 * np.sin(2 * np.pi * 100 * t)rms = np.sqrt(np.mean(velocity ** 2))peak = np.max(np.abs(velocity))f, amplitude = amplitude_spectrum(velocity, fs)
assert np.isclose(rms, np.sqrt(0.625))assert np.isclose(amplitude[10], 1.0)assert np.isclose(amplitude[100], 0.5)print(f"RMS={rms:.6f} mm/s, sampled peak={peak:.6f} mm/s")print("10 Hz:", amplitude[10], "mm/s peak")print("100 Hz:", amplitude[100], "mm/s peak")
两分量的完整周期都包含在 1 秒记录里,且正交,所以 RMS 平方等于两分量 RMS 平方之和。频谱的 1 和 0.5 是单个分量的峰值幅度,不能与宽带 RMS 直接混比。函数按 NumPy rfft 的正频率输出约定区分奇、偶长度边界。
非整周期信号会发生泄漏。实际使用 Hann 等窗时,测正弦幅值要考虑相干增益;测噪声功率要考虑窗的平方和和等效噪声带宽。不能对所有频谱都乘同一个系数。完整推导放在DFT、FFT、窗与频谱标定。
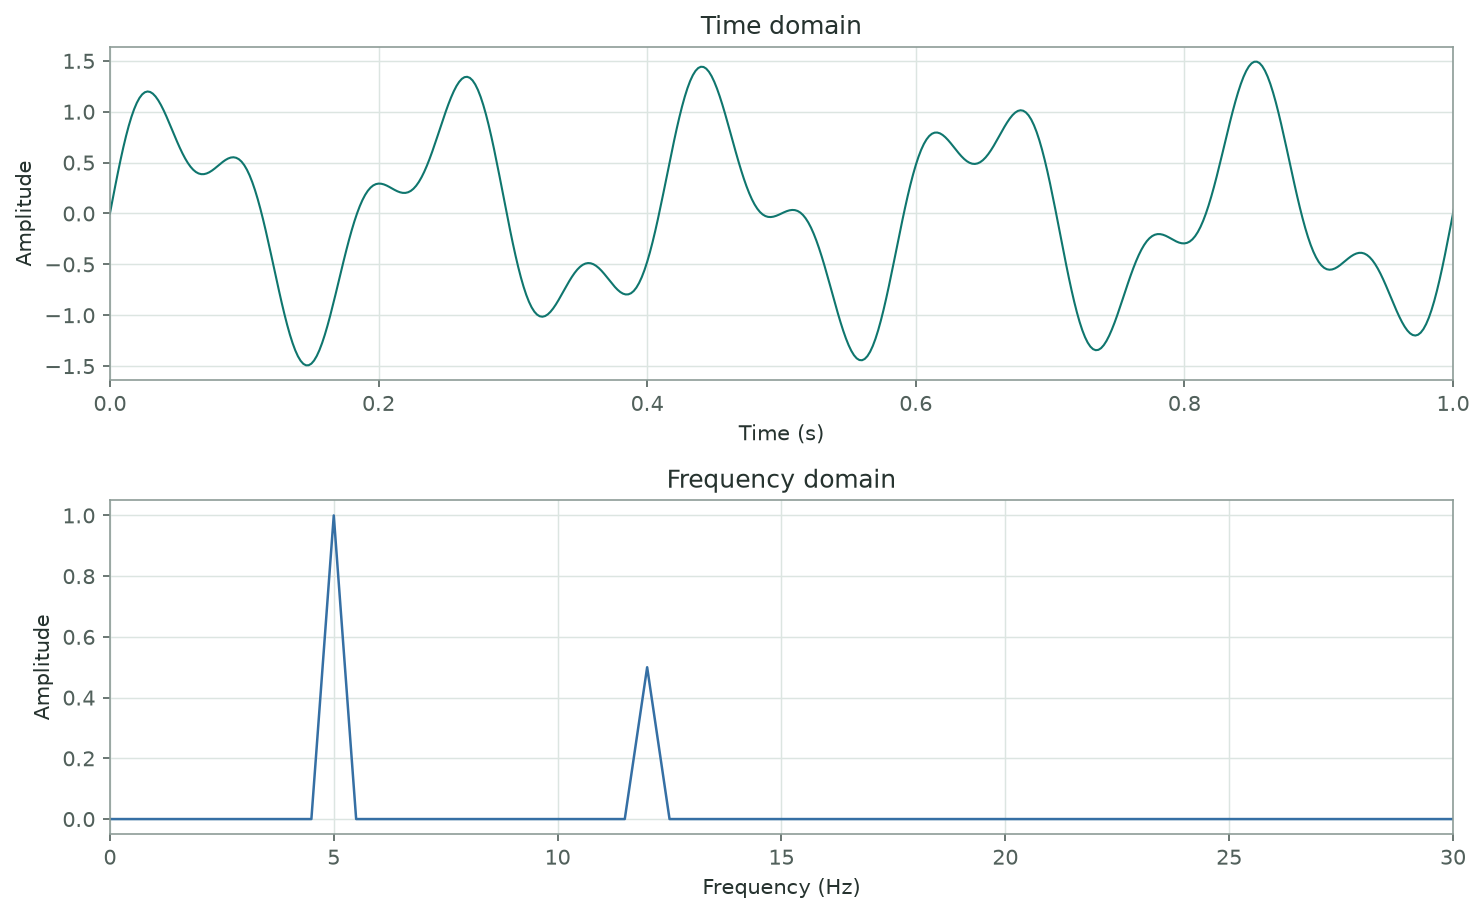
这个补充例子说明:一个不再像单一正弦的波形仍可能只是两个正弦分量叠加。其两个峰不等于两个故障。
频谱单位也必须核对
跳转到“频谱单位也必须核对”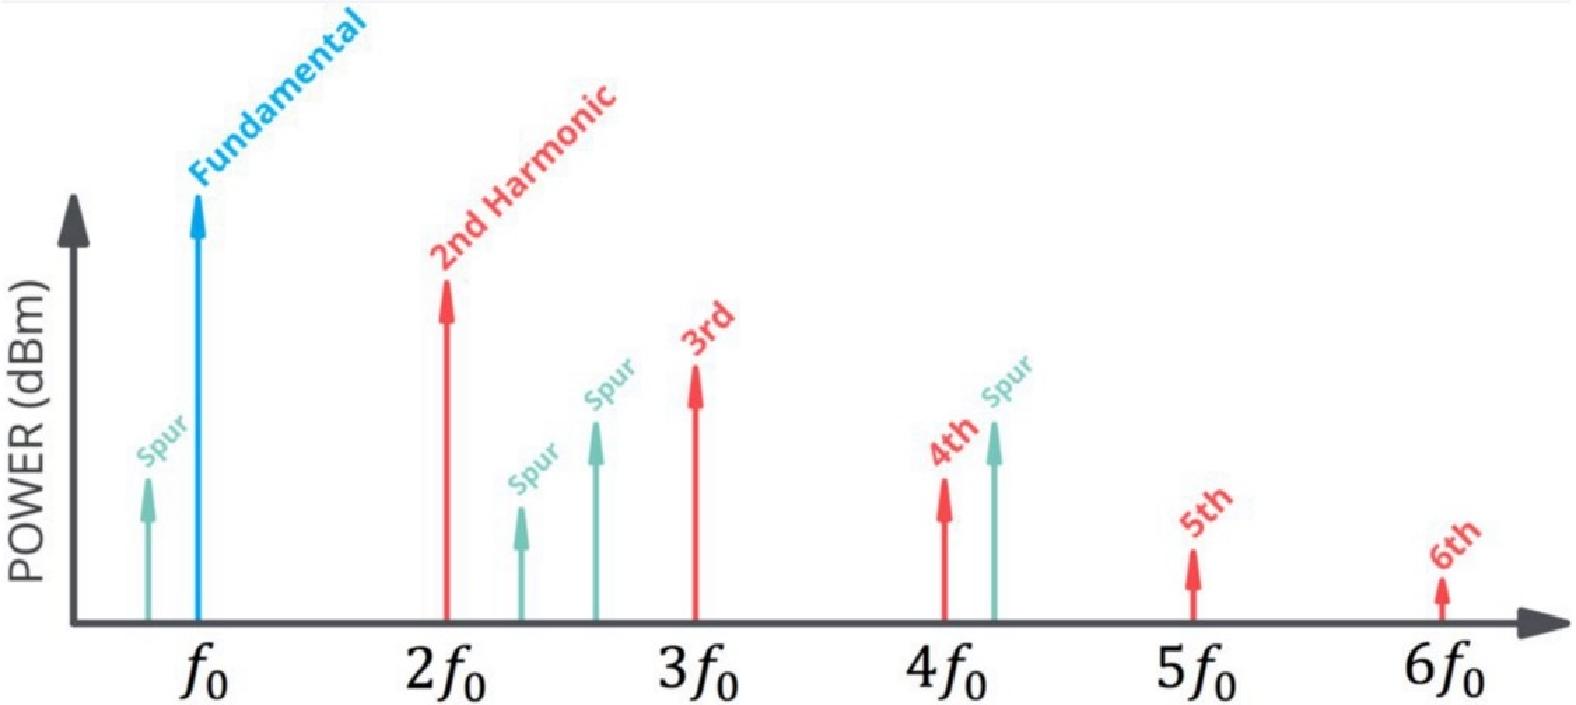
原图适合解释基波 、谐波 与非谐波杂散的区别,但纵轴 dBm 表示相对 1 mW 的功率级,不是振动速度单位。振动幅值、功率谱、PSD、幅度谱密度和对数刻度需要各自的参考量,不能只把图轴名称换成 mm/s。
5. 从频率结构形成故障假设
跳转到“5. 从频率结构形成故障假设”| 观察 | 可考虑的解释 | 下一步证据 |
|---|---|---|
| 径向 1X 较强且相位稳定 | 不平衡,也可能受共振或其他同步力影响 | 多测点相位、转速扫查、受控试重响应 |
| 轴向及径向多倍频变化 | 不对中、松动、结构或载荷因素 | 联轴器检查、方向一致的相位与工况比较 |
| 周期冲击及包络谱成分 | 滚动轴承局部缺陷、其他周期碰撞 | 轴承几何特征频率、边带、润滑与拆检记录 |
| 啮合频率及边带改变 | 齿轮载荷调制、齿形或传动问题 | 齿数、转速、侧带间隔、同步平均与检查 |
| 亚同步分量随转速变化 | 油膜失稳等可能性 | 轴心轨迹、转速区间、润滑与转子动力学分析 |
| 宽带噪声或冲击升高 | 摩擦、流动、汽蚀或测量干扰 | 温度、压力、流量、工况和信号质量核对 |
齿轮啮合频率为齿数乘对应轴的转频;磨损可以改变谱线幅值和边带,不能说磨损本身必然使啮合频率升高。轴承特征频率由几何和转速共同决定,不必为轴频整数倍,详见滚动轴承诊断。
不平衡激励来自质量分布相对旋转轴的偏心,简单模型下力幅值为 。测得振幅还经过结构传递函数,故不能只用“振幅增加”计算应加多少克。需要试重与统一角度、半径条件,见影响系数法。
6. 趋势必须在相近条件下比较
跳转到“6. 趋势必须在相近条件下比较”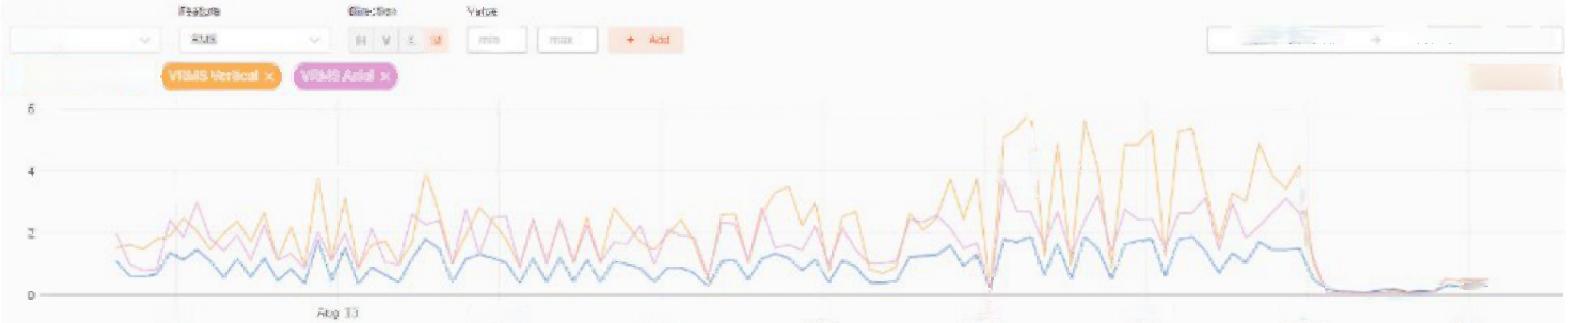
截图中各方向随时间发生变化,只能支持“有变化”的观察。末端接近零也可能是停机、负载变化或测量中断,不能仅凭图认定维修成功。
趋势记录应包含相同测点、方向、量纲、带宽与计算方法。转速、负载、温度、设备配置改变时,先分组比较,再判断异常增长;传感器更换与算法变更必须留事件标记。
标准评价分区、监测报警和保护停机是不同层面的决定。没有具体机器分类、条款和现场约定时,不生成一个“适用所有泵、电机、风机”的阈值表。依据见标准使用方法。
7. 三个教学情境
跳转到“7. 三个教学情境”风机 1X 上升
跳转到“风机 1X 上升”先复核转速、载荷、安装刚度和传感器量程,再观察相位与跨测点关系。若怀疑不平衡,需在批准的试验条件下做可重复试重;原稿仅给振幅与相位就得出“200 g、45°”的结果,信息不足,应删除这个确定数值。
泵在负载变化时宽带上升
跳转到“泵在负载变化时宽带上升”同时查看流量、入口压力、转速、轴承温度和传感器质量。流体激励、汽蚀、摩擦或安装问题都可能参与;不能仅凭负载与振动同时上升便断言“叶轮磨损”。检查与维护后应在匹配工况复测。
轴承包络出现重复频率
跳转到“轴承包络出现重复频率”先确认冲击不是削顶或电气串扰,再选择合适共振频带,核对型号、转速、理论特征频率及其变化。包络峰是诊断证据的一部分,最终结论应与检查或后续维修结果相互支持。
8. 一份可复核的报告应留下什么
跳转到“8. 一份可复核的报告应留下什么”报告按“问题—方法—结果—解释—行动”组织,至少保存:
- 设备、工况、测点图、传感器与校准信息。
- 原始数据位置、采样与处理参数、计算程序版本。
- 数值结果及单位、图轴、频谱类型、重复性与不确定性。
- 适用标准的编号、年份、条款、机器分类与约定值。
- 已证实事实、故障假设、仍缺的证据,以及行动后如何复验。
继续学习滤波、包络与时频实验,或查看监测系统与机器学习的验证。二者提供分析与系统实现的方法,不能代替现场校准、正式标准和机械检查。