ASDA-A3/B3 控制与 Modbus:模式、参数和报文
这份笔记把 ASDA 的命令来源、实体 I/O、参数地址和串行报文分开说明。A3 部分按原资料图及厂家 2024-01-24 版手册核对;B3 参数与 Modbus 部分按厂家 2023-10-25 版手册核对。型号后缀、固件与手册版本仍须对应,不能把 A3 的电子凸轮参数、B3 的 CN1 表和 EtherCAT 对象字典拼成一套接口。
电源、回生电阻、反馈和 STO 接线见 A3 接线。本文的报文代码只做离线编码与校验,没有连接串口,也没有完成实机运动验证。
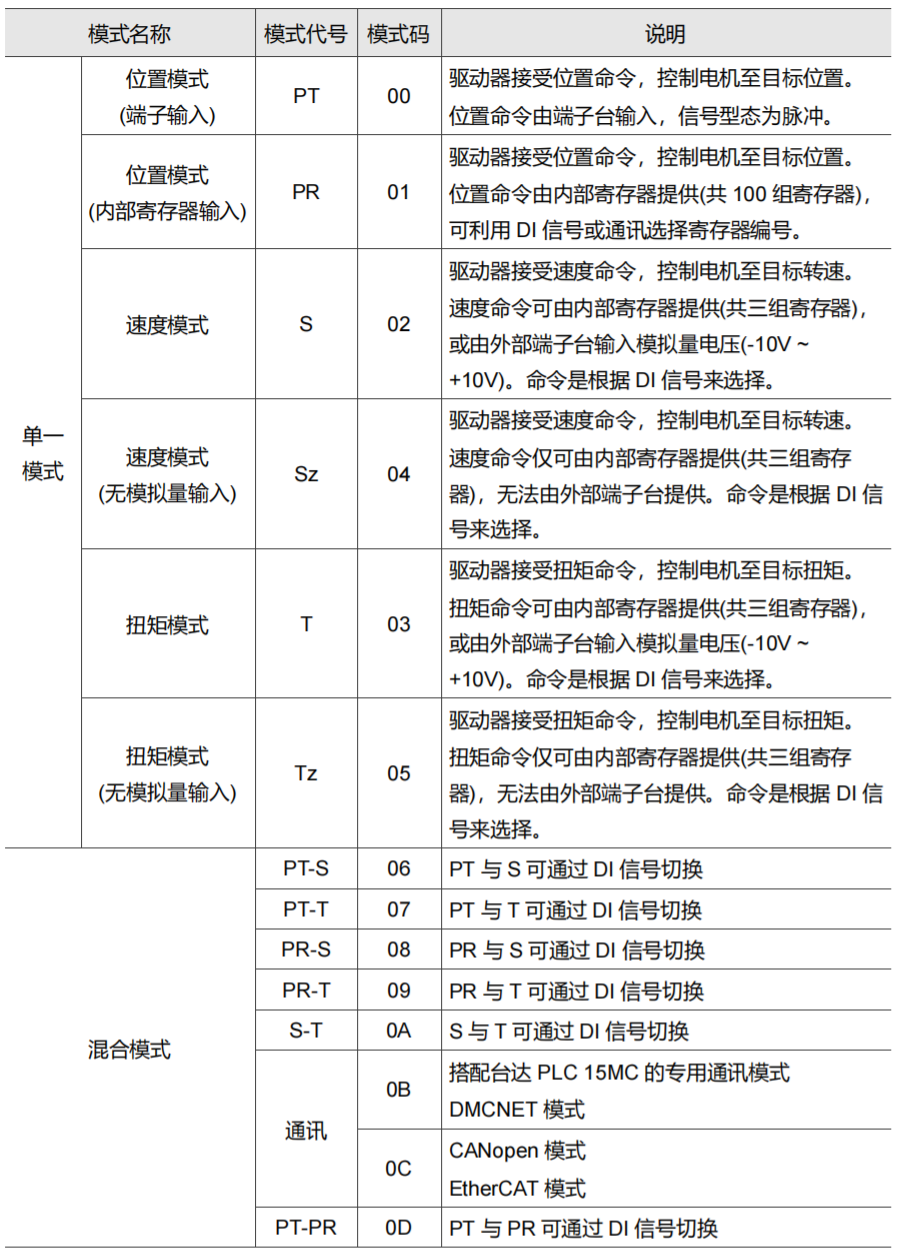
先选择控制模式和命令来源
跳转到“先选择控制模式和命令来源”| 模式 | 命令来源与用途 | 需要区分的概念 |
|---|---|---|
| PT | 外部脉冲位置命令 | 脉冲格式、方向逻辑、电子齿轮和输入电气接口分别配置 |
| PR | 内部路径程序 | 可用 DI 功能选路径并触发,也可按手册用通信设置、触发 |
| S | 内部速度命令或模拟电压 | SPD0、SPD1 等逻辑功能选择命令来源 |
| Sz | 内部速度命令,选择表中的零命令 | 不能把零命令位置直接当作模拟输入 |
| T | 内部转矩命令或模拟电压 | 用对应 TCM0、TCM1 功能与参数选择 |
| Tz | 内部转矩命令,选择表中的零命令 | 转矩模式仍要配置速度限制 |
| PT-S、PT-T、PR-S、PR-T、S-T | 两种模式间切换 | 切换 DI 功能与实际机型支持情况须核对 |
| PT-PR、PT-PR-S、PT-PR-T | 扩展混合模式 | 以对应系列的模式表为准 |
| DMCNET、CANopen、EtherCAT 等 | 型号支持的总线命令 | RJ45 外形、物理层、应用协议和产品后缀不是同一层概念 |
普通模式变更按手册先 Servo Off,修改 P1.001 后按要求重新上电。预先配置的混合模式可以通过指定 DI 功能切换;这不意味着任意模式寄存器都能在运动中改写。旧稿提到的 EzASD 软件名不能作为 A3/B3 通用接口;本组 A3 手册使用 ASDA-Soft,其软件版本和支持型号需配套。
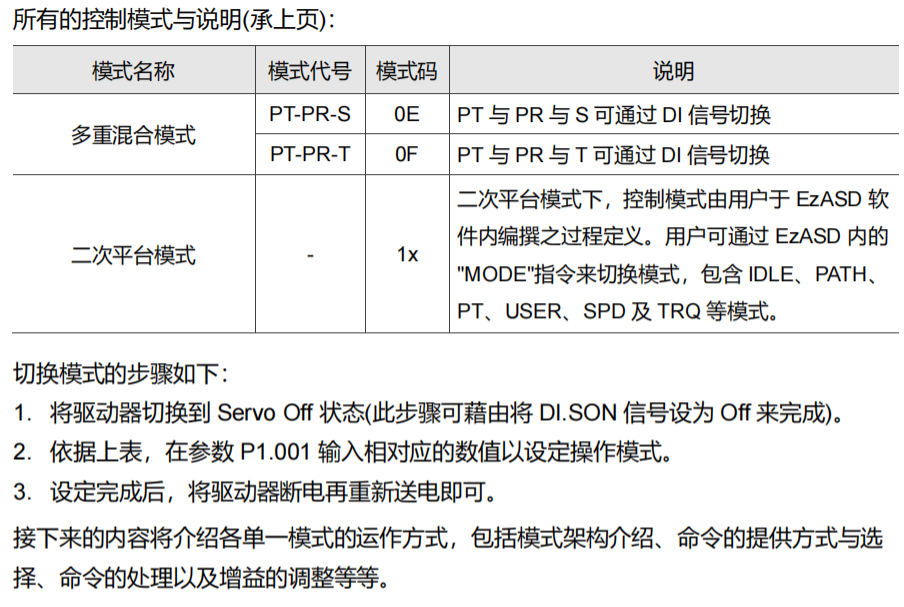
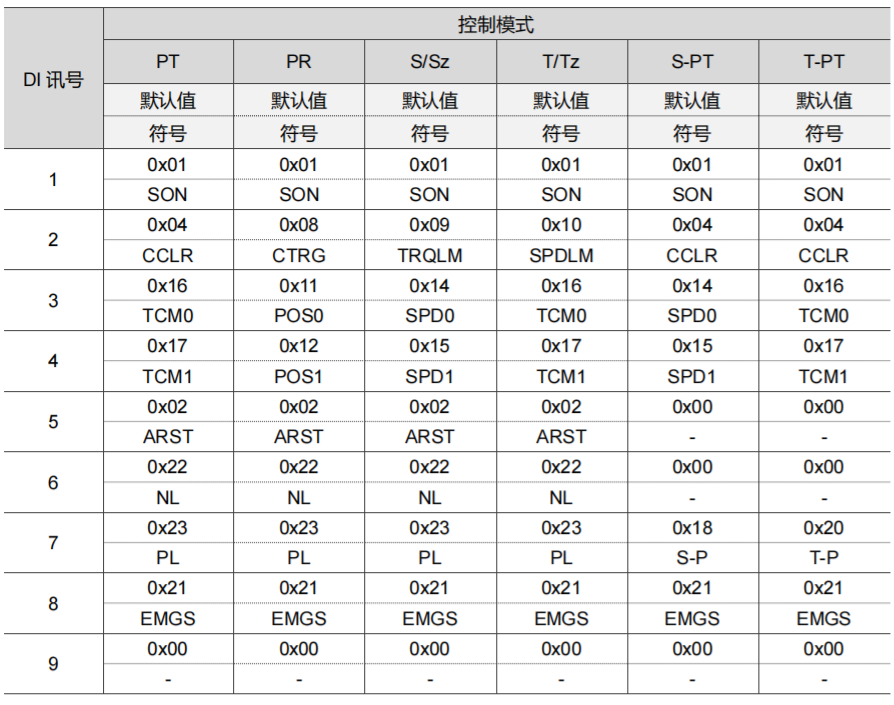
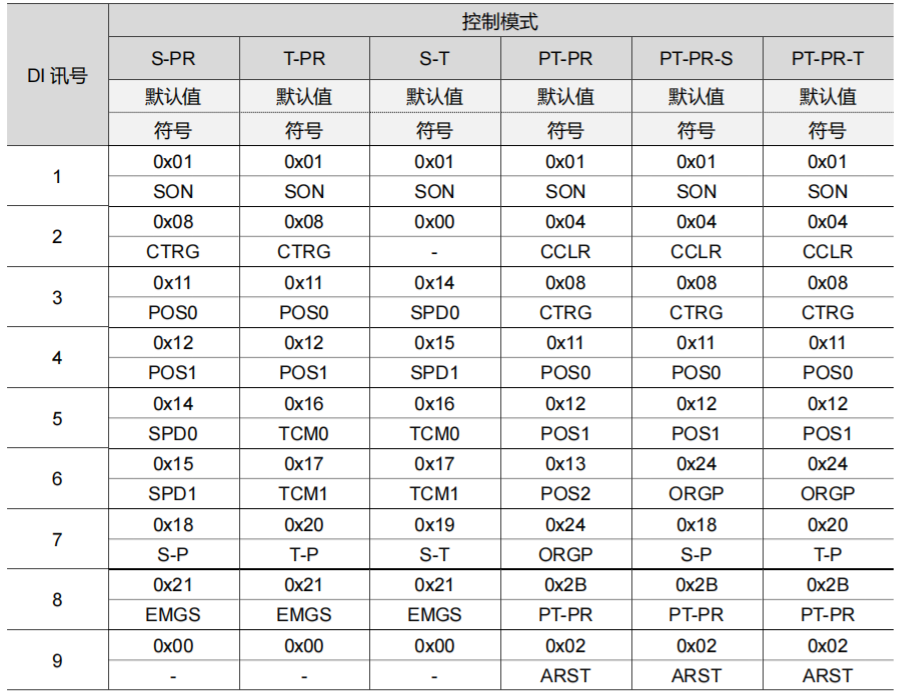
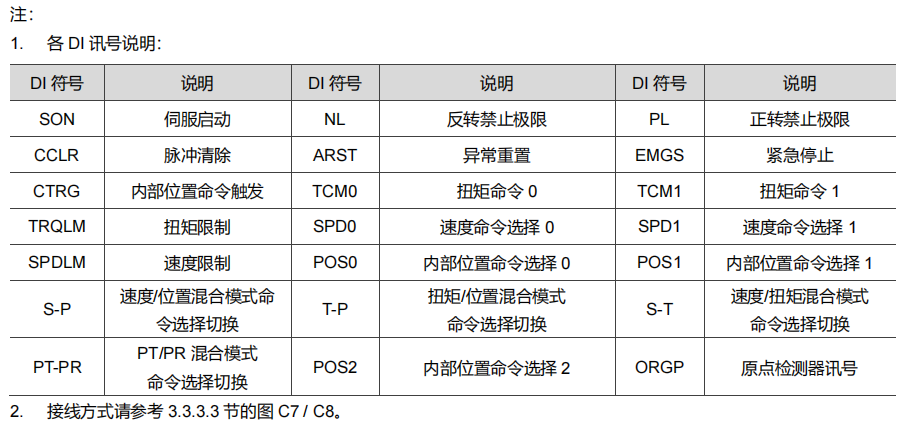
DI1 是一个物理输入编号;SON、CTRG、POS0、SPD0 等是分配给输入的逻辑功能。原资料中的 D1 多处实际应为 DI,不能解释为“始终由第一根输入线选择全部命令源”。
PT 与 PR 位置命令
跳转到“PT 与 PR 位置命令”PT 的位置增量来自外部脉冲,电子齿轮决定输入脉冲与内部位置单位的比例。脉冲计数分辨率不等于机构定位精度,编码器分辨率也不能直接替代丝杠误差、减速比、间隙和负载变形的测量。
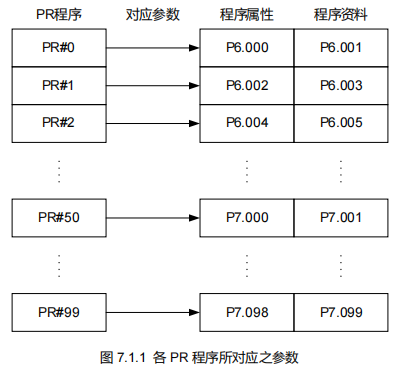
A3 PR 共有 0~99 号共 100 组;0 号用于原点复归定义,其余路径可以设置位置、速度、跳转、写入、分度和相应运算。下表中的参数后缀是十进制编号:
| PR 编号 | 属性参数 | 数据参数 |
|---|---|---|
| 0 | P6.000 | P6.001 |
| 1 | P6.002 | P6.003 |
| 2 | P6.004 | P6.005 |
| 49 | P6.098 | P6.099 |
| 50 | P7.000 | P7.001 |
| 99 | P7.098 | P7.099 |
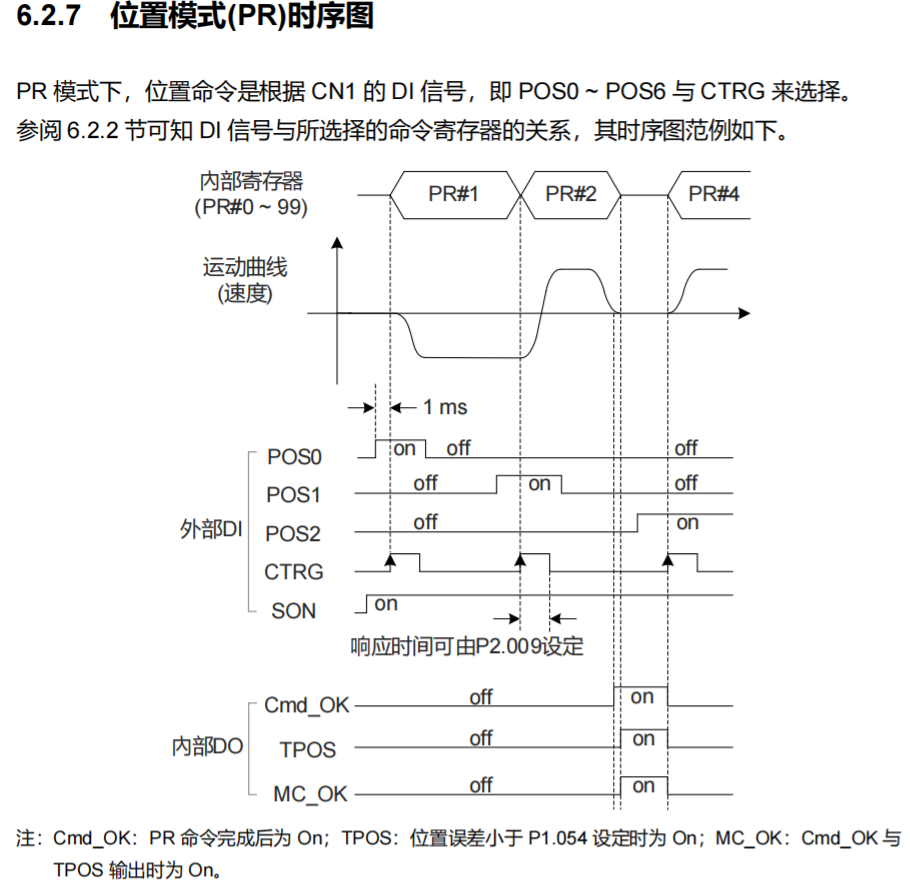
POS0~POS6 组成路径选择值,再由分配为 CTRG 的输入产生规定的触发边沿。选中路径、写入路径数据和触发执行是不同动作;修改数据不应被当作一次隐含的启动命令。
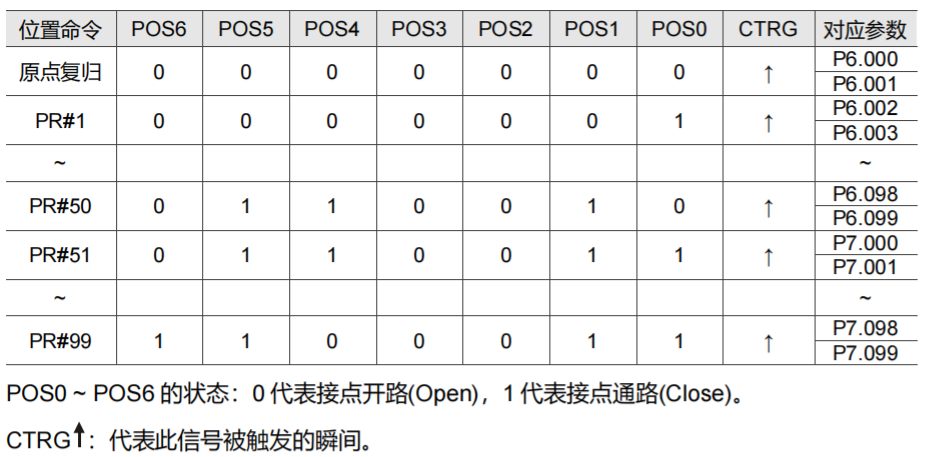
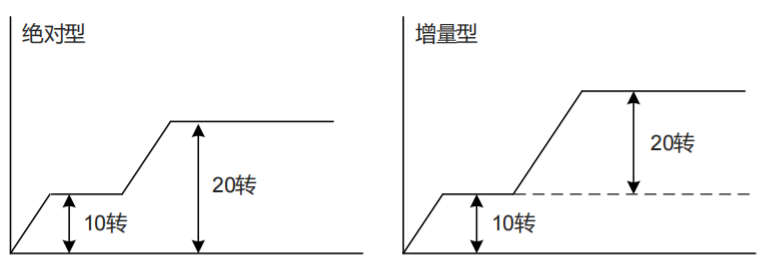
上图保留了原资料,但其中 PR50/PR51 的参数栏有错位,查询时以上文表及下方厂家映射图为准。绝对命令以已建立的坐标系为基准;增量命令是在手册规定的命令基准上追加位移,不能一概理解为每次从瞬时反馈位置起算。
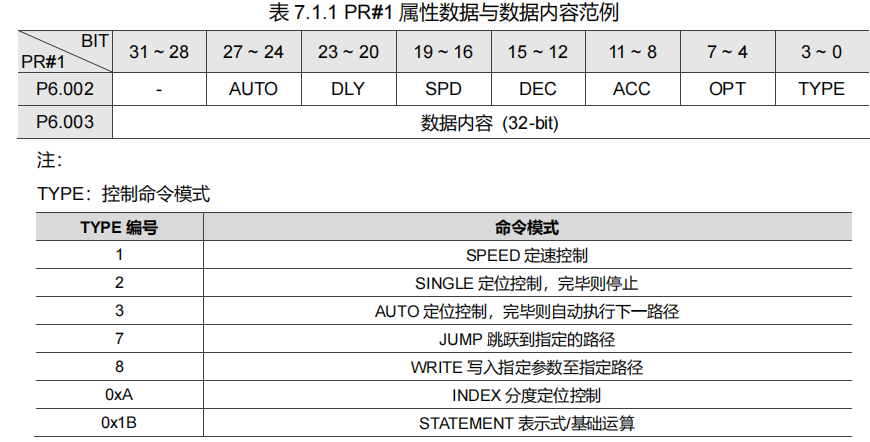
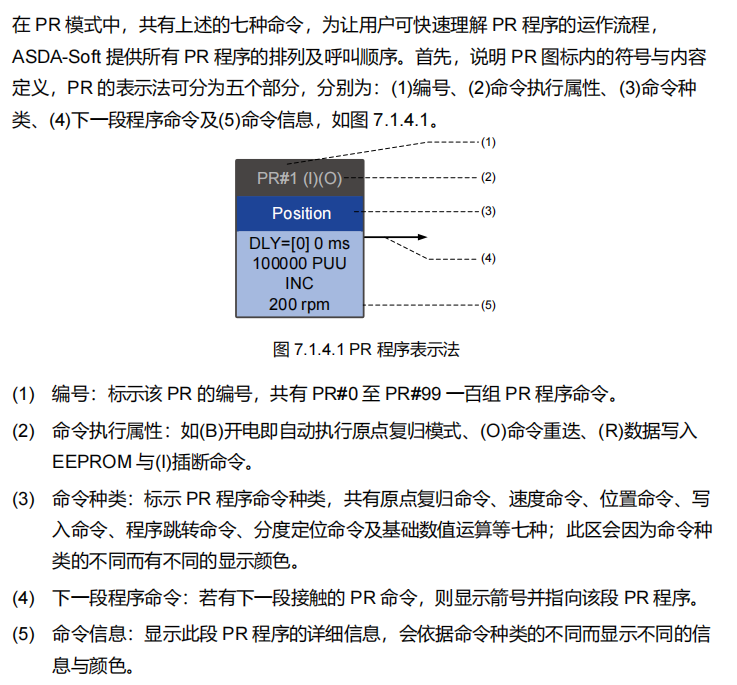
PR 属性含命令类型、加减速索引、速度索引、延时以及自动接续等字段。原属性图把 TYPE 画为低 4 位,同时把运算语句列为 0x1B;不能直接把 0x1B 塞进四位 TYPE 字段。2024 版手册明确要求通过软件编辑运算与语句,具体编码须查相应命令定义。
| 路径/监控项目 | 解释 |
|---|---|
| SPEED、SINGLE、AUTO | 速度控制、到位后停止、到位后接续下一路径 |
| JUMP、WRITE、INDEX | 跳转、写参数、旋转轴分度;数据字段随类型改变 |
| STATEMENT | 通过对应版本软件编辑的语句与运算 |
| PR0 原点复归 | 方法和定义分别关联 P5.004、P6.000;Z 搜索须结合该方法核对 |
Fb_PUU,监控 000 | 以 PUU 表示的位置反馈 |
Cmd_O,监控 001 | 命令位置 |
Err_PUU,监控 002 | 相同坐标与单位下的命令、反馈偏差 |
Cmd_E,监控 064 | PR 命令终点,与逐时刻命令位置不同 |
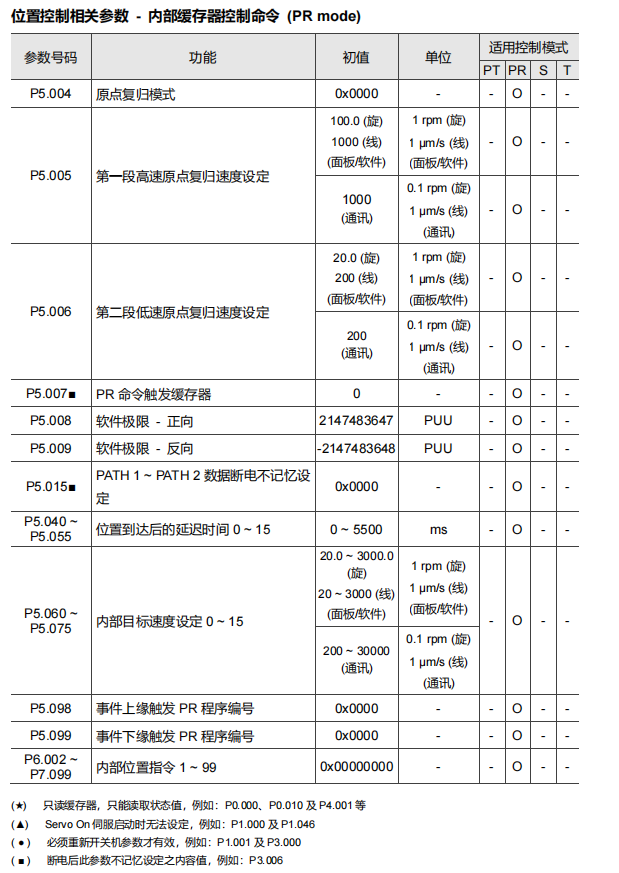
在上述监控定义下,。2024 版 A3 手册的 P5.004.Y 在适用方法中为:0 返回 Z、1 向前搜索 Z、2 不搜索 Z;扭矩回零等方法的可用值另有限定。旧稿“Y=1 不返回 Z”的说法已纠正,不能脱离所选方法单独使用。回零还需确定搜索方向、开关极性、速度、机械行程和失败退出条件。
速度与转矩命令
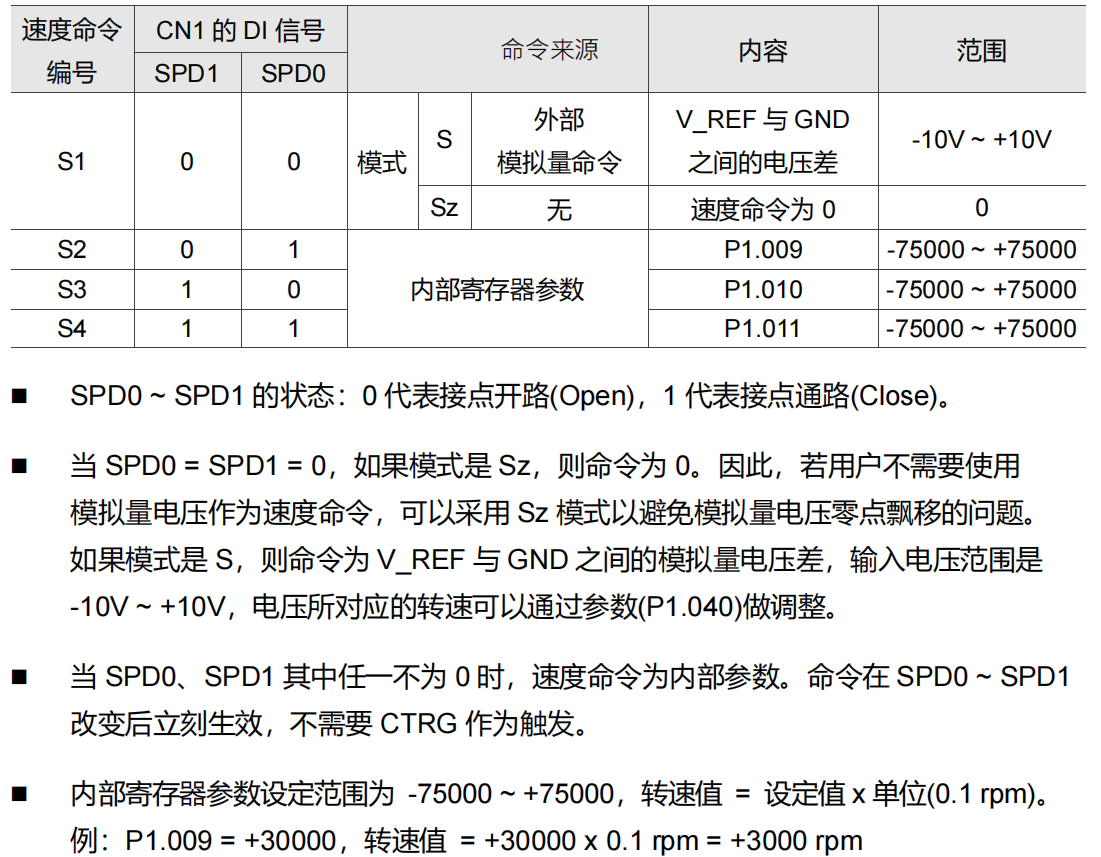
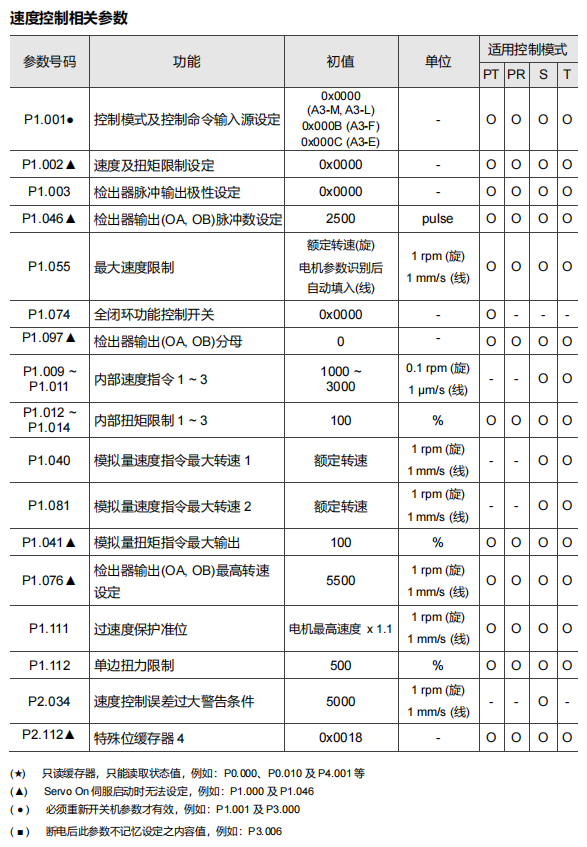
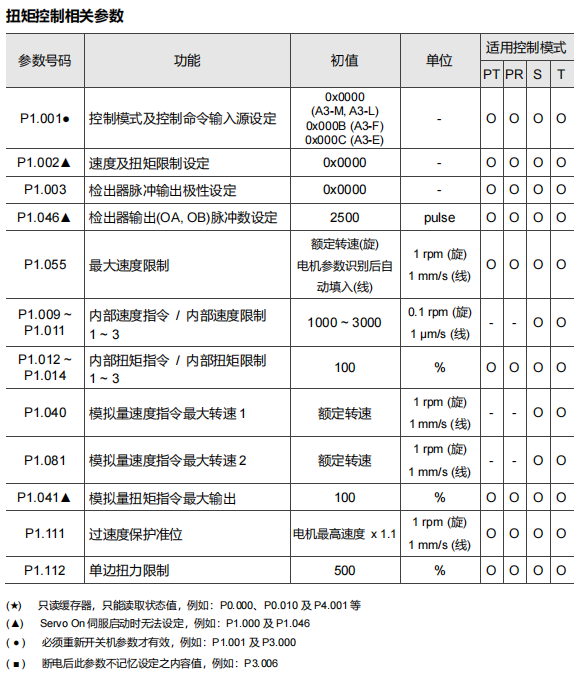
跳转到“速度与转矩命令”S/Sz 模式用 SPD0、SPD1 的组合选择内部命令或模拟输入/零命令。内部速度命令为 P1.009~P1.011;T/Tz 对应的内部转矩命令为 P1.012~P1.014。同一组参数在另一模式下可能承担限制值,不能只看参数名就忽略模式。
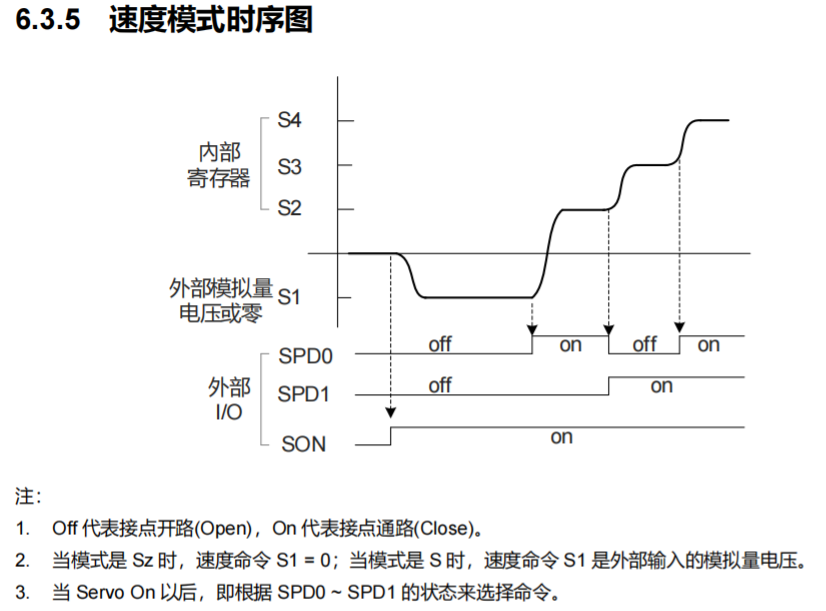
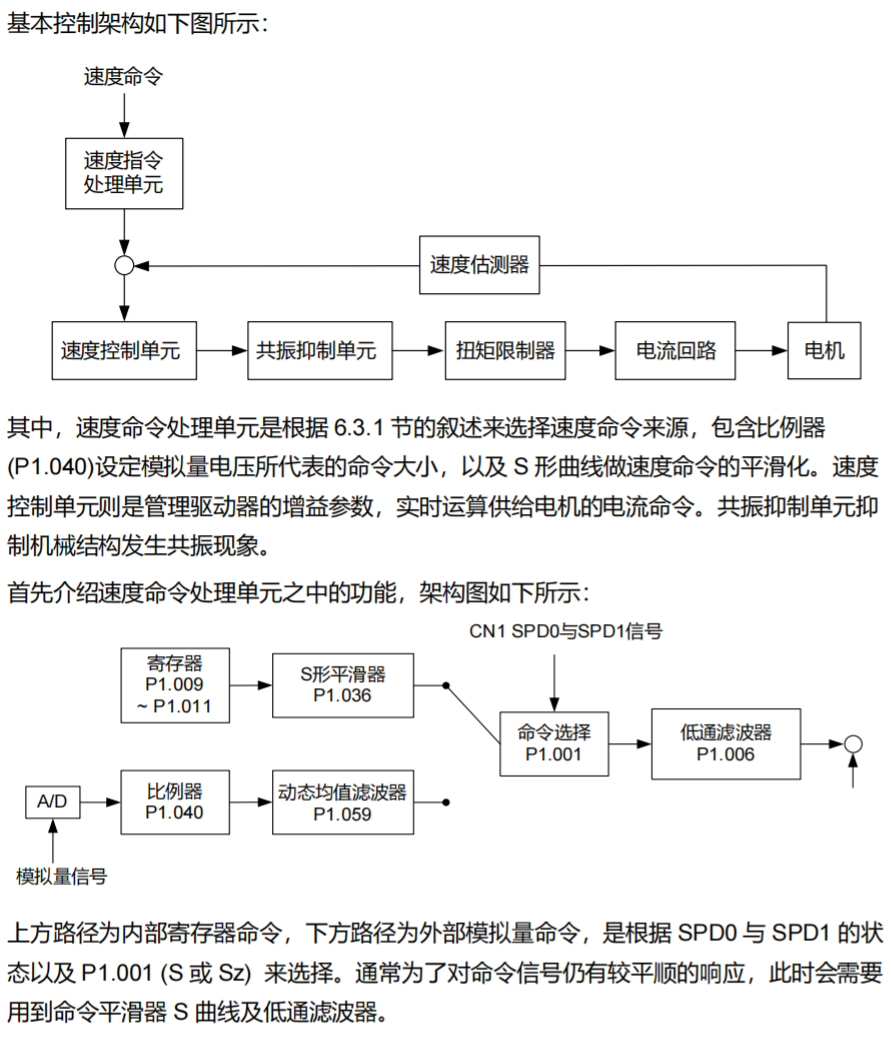
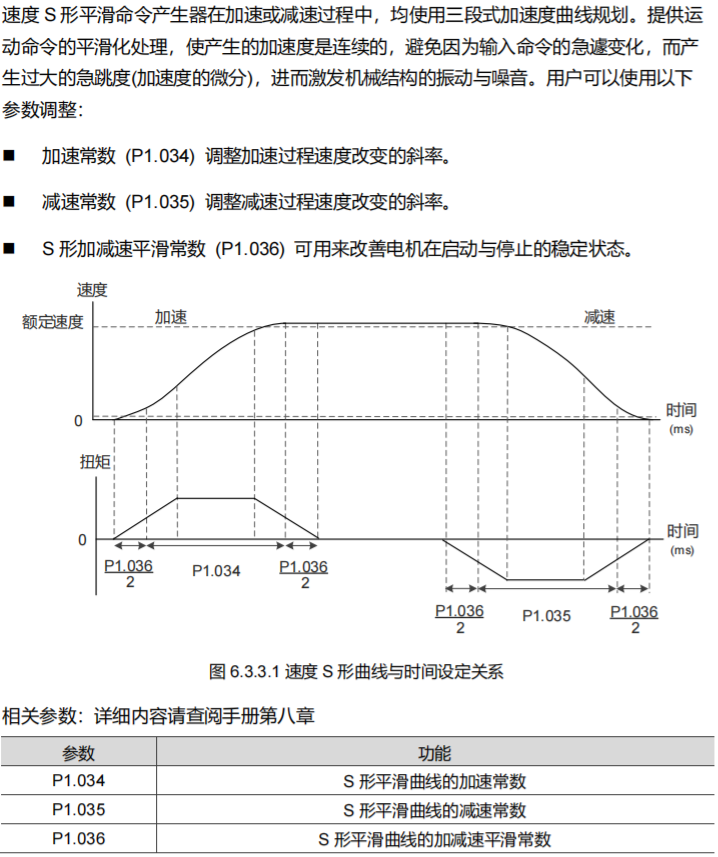
P1.034/035/036 分别关联加速、减速与 S 形平滑时间;斜坡、低通平滑与动态均值滤波影响不同,不能只把所有常数调大。最大速度还受 P1.055 及实际电机、驱动器限制。
P2.004 为速度比例增益,P2.006 为速度积分补偿。适当调整可改善响应与低频误差,但增益过高会加剧振动、噪声或不稳定。先排查惯量、摩擦、结构共振和命令饱和,再按手册调试,不把“越大越好”作为规则。
CN1:A3 的 50 针与 B3 的 44 针
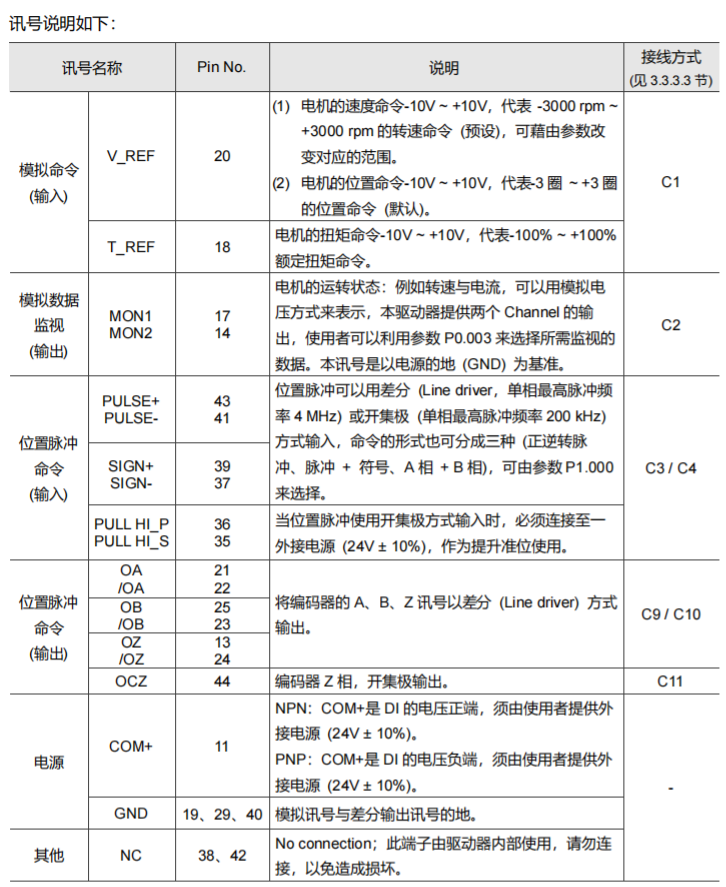
跳转到“CN1:A3 的 50 针与 B3 的 44 针”A3-L/M 的原图为 50 针、10 DI、6 DO:
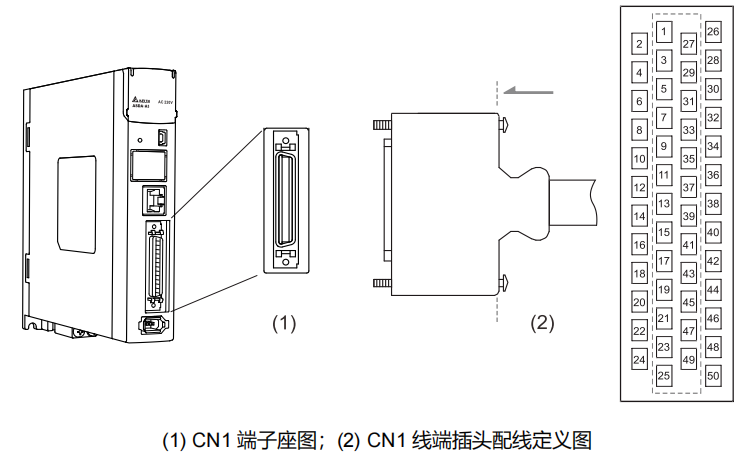
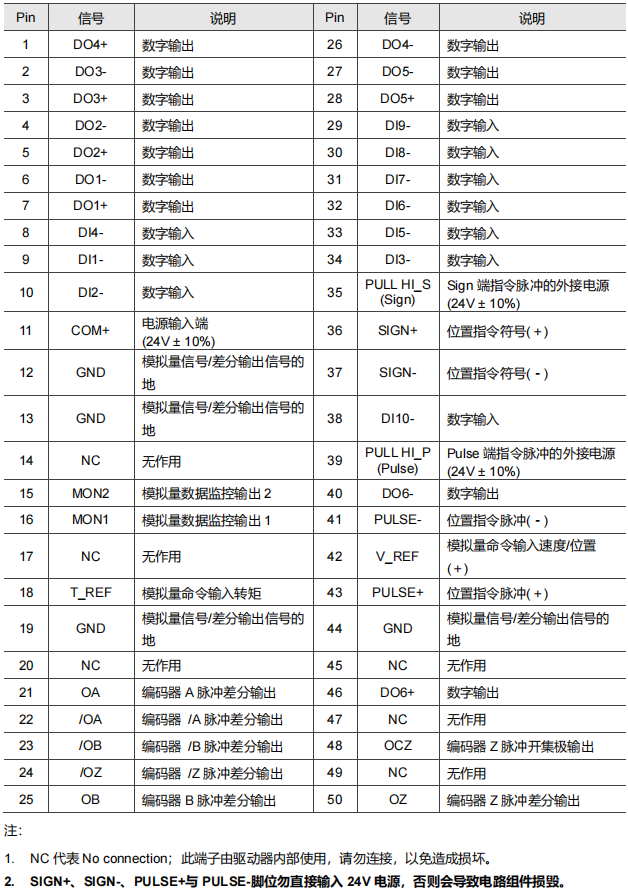
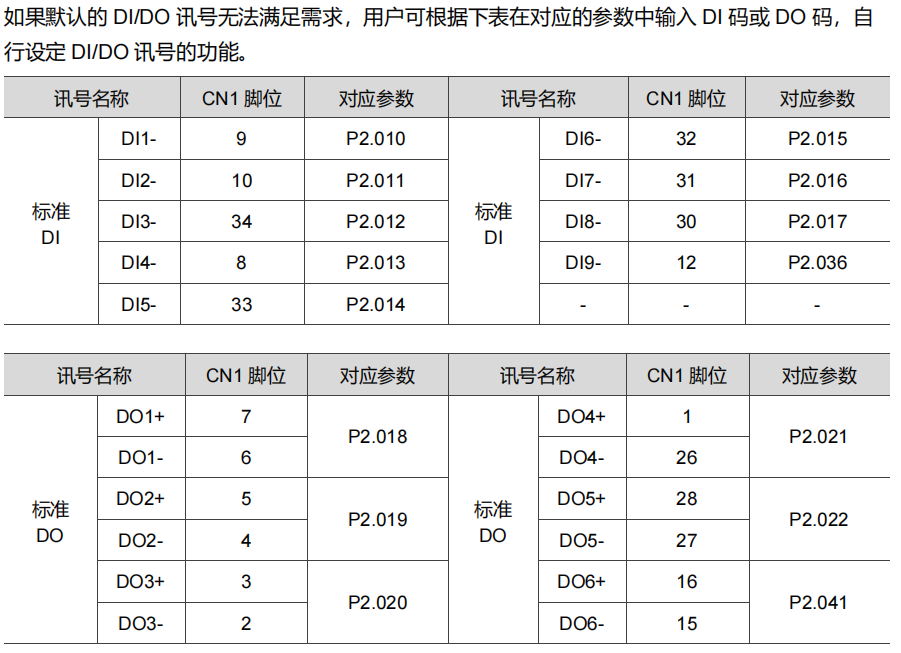
以下表格只用于原资料中的 B3 脉冲型 CN1,44 针、9 DI、6 DO。先确认插座/线端的观察方向,NC 保留脚不接线。
| Pin | 讯号 | 说明 | Pin | 讯号 | 说明 |
|---|---|---|---|---|---|
| 1 | DO4+ | 数字输出 | 23 | /OB | 编码器/B脉冲差分输出 |
| 2 | DO3- | 数字输出 | 24 | /OZ | 编码器/Z脉冲差分输出 |
| 3 | DO3+ | 数字输出 | 25 | OB | 编码器 B 脉冲差分输出 |
| 4 | DO2- | 数字输出 | 26 | DO4- | 数字输出 |
| 5 | DO2+ | 数字输出 | 27 | DO5- | 数字输出 |
| 6 | DO1- | 数字输出 | 28 | DO5+ | 数字输出 |
| 7 | DO1+ | 数字输出 | 29 | GND | 模拟信号与差分输出讯号的地 |
| 8 | DI4- | 数字输入 | 30 | DI8- | 数字输入 |
| 9 | DI1- | 数字输入 | 31 | DI7- | 数字输入 |
| 10 | DI2- | 数字输入 | 32 | DI6- | 数字输入 |
| 11 | COM+ | 输入公共电源端(24 V ±10%) | 33 | DI5- | 数字输入 |
| 12 | DI9- | 数字输入 | 34 | DI3- | 数字输入 |
| 13 | OZ | 编码器Z脉冲差分输出 | 35 | PULL_HI_S(Sign) | Sign 开集电极接法外部电源(24 V ±10%) |
| 14 | MON2 | 模拟数据监视输出2 | 36 | PULL_HI_P(Pulse) | Pulse 开集电极接法外部电源(24 V ±10%) |
| 15 | DO6- | 数字输出 | 37 | SIGN- | 位置指令符号(-) |
| 16 | DO6+ | 数字输出 | 38 | NC | 保留 |
| 17 | MON1 | 模拟数据监视输出1 | 39 | SIGN+ | 位置指令符号 (+) |
| 18 | T_REF | 模拟命令输入转矩 | 40 | GND | 模拟讯号与差分输出讯号的地 |
| 19 | GND | 模拟讯号与差分输出讯号的地 | 41 | PULSE- | 位置指令脉冲(-) |
| 20 | V_REF | 模拟命令输入速度/位置(+) | 42 | NC | 保留 |
| 21 | OA | 编码器A脉冲差分输出 | 43 | PULSE+ | 位置指令脉冲(+) |
| 22 | /OA | 编码器/A 脉冲差分输出 | 44 | OCZ | 编码器 Z 脉冲开集极输出 |
- DI 为 24 V 等级的输入回路,应按源型/漏型电路、公共端和额定电流选接口。STM32 GPIO 不能直接承受该回路的 24 V;光耦或晶体管接口也须满足电流、极性和关断漏电要求。
- DO1~DO6 是成对输出端,负载电压与电流必须落在该型驱动器的输出额定值内。不能仅因外部可以上拉,就断定 3.3 V MCU 可以直接读取。
- OA、/OA、OB、/OB、OZ、/OZ 构成差分输出;44 脚 OCZ 是集电极开路的 Z 输出,不能当作第七根差分线。
- T_REF、V_REF 是模拟命令输入,MON1、MON2 是监控输出;命令输入的 ±10 V 范围不能直接套给 MON 输出。本组 B3 手册的 MON 电压设定虽用 mV 表示并允许 ±10000,实际有效输出范围标为 −8~8 V。
- 开集电极脉冲接法中的 PULL_HI_S/P 使用规定的 24 V ±10% 电源;不要把 24 V 同时加在 SIGN+/SIGN− 或 PULSE+/PULSE− 上。差分驱动与开集电极接线使用各自电路图。
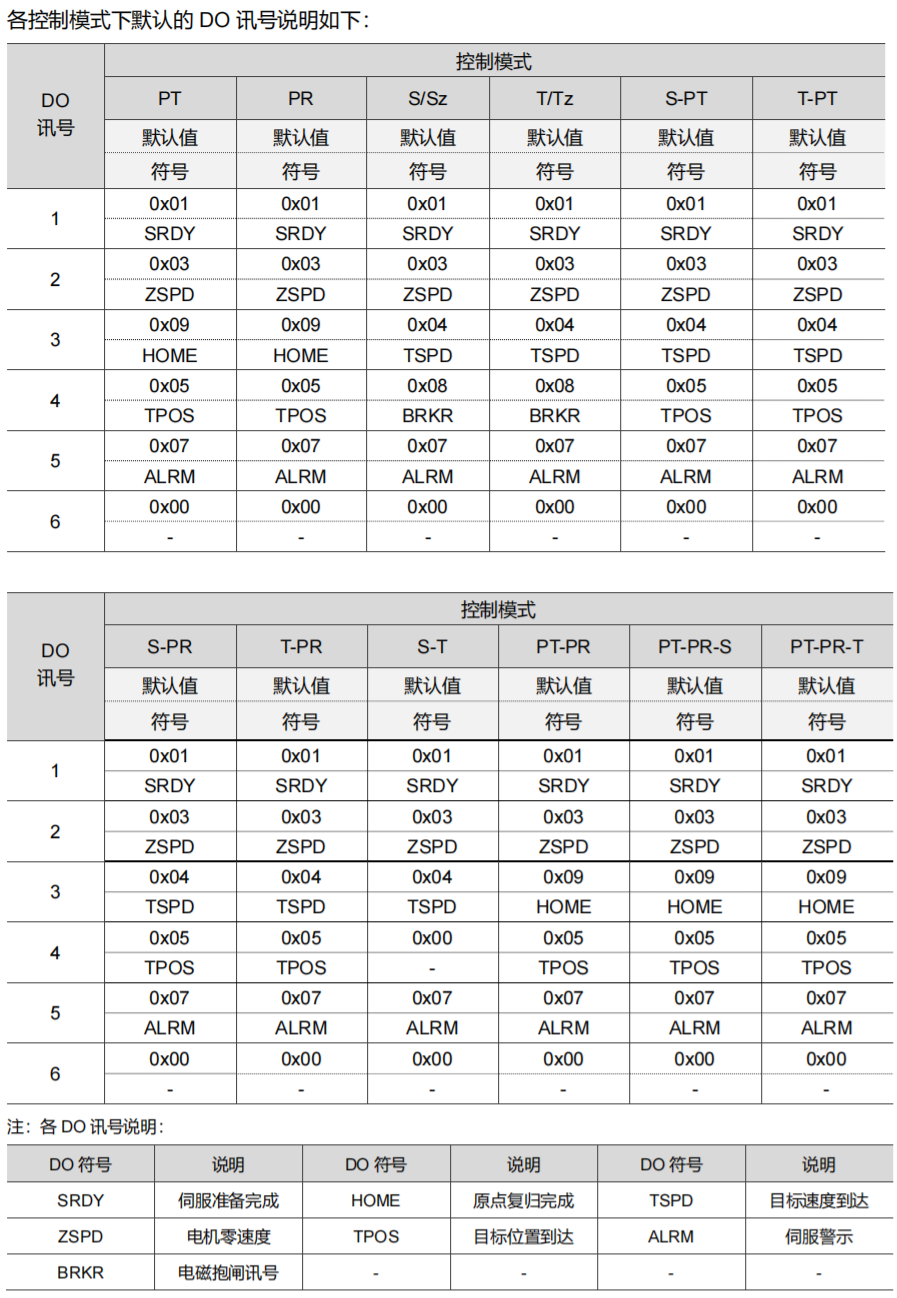
默认 I/O 表是所选模式的初始配置。P1.001.U=1 配合重新上电可按手册恢复对应模式的默认分配,会改变现有映射,应先导出并核对当前配置。
参数组、地址与属性
跳转到“参数组、地址与属性”P1.009 的 009 是十进制参数编号,通信地址则以十六进制表示。本组 P 参数通常为每项保留两个 16 位地址槽;实际数据宽度仍按条目的 Data size 判断,不能因为列出两个地址就把每项都当成有符号 32 位。
在本文表格的 P 组映射中:
例如 P1.009 → 0x0112/0x0113、P1.101 → 0x01CA/0x01CB、P3.005 → 0x030A/0x030B。这个计算只表达地址排列,不证明某个参数存在、可写或支持当前模式。
常用属性:★ 只读,● 变更后需重新上电,▲ Servo On 时不能修改,■ 断电后不保存。无只读标记也不等于允许在运动中随时改写;还要检查条件、范围、单位、保存方式与固件版本。
P 参数的 Modbus 地址与 CiA 402 对象字典地址不同。例如 P1.044/045 与对象 6093h 存在手册规定的联动关系,但不能把对象索引直接当作串行寄存器地址。连续读写非连续参数可研究 P0.025~032 与 P0.035~042 的映射机制,先验证目标合法性和访问属性。
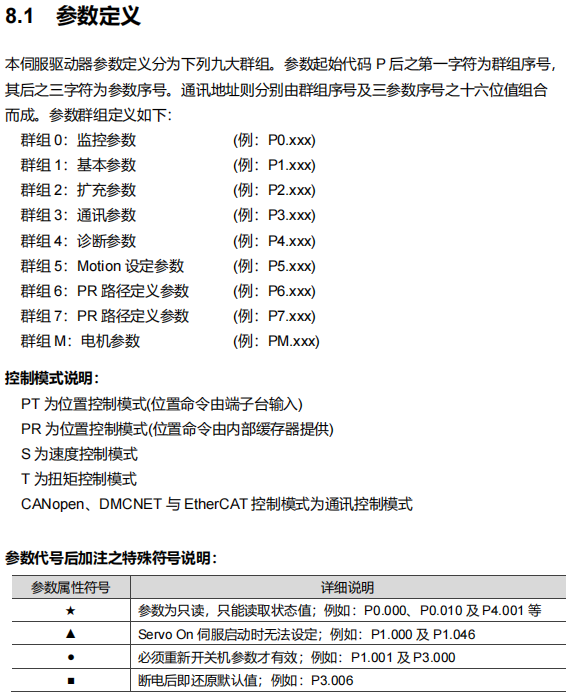
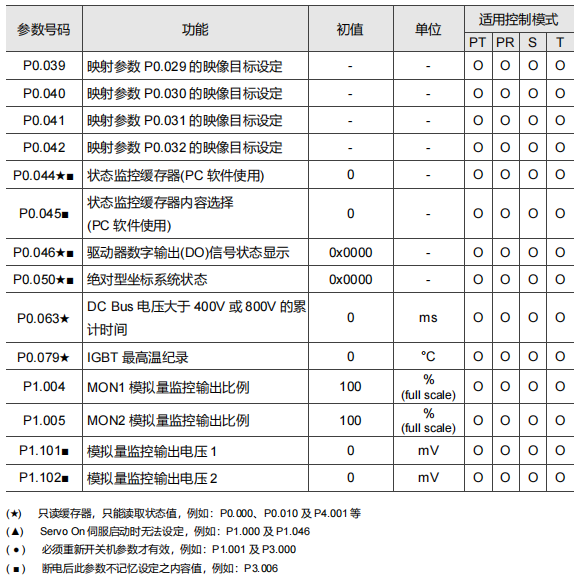
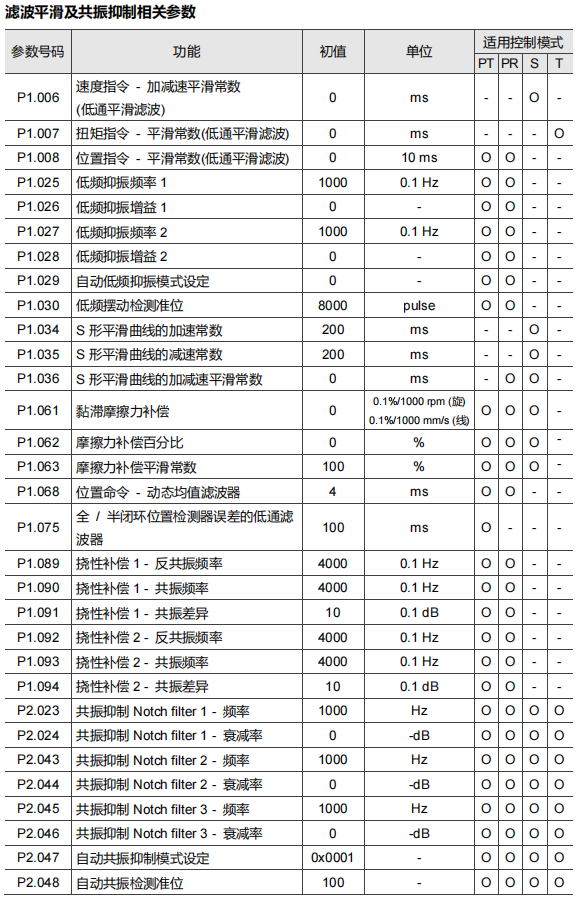
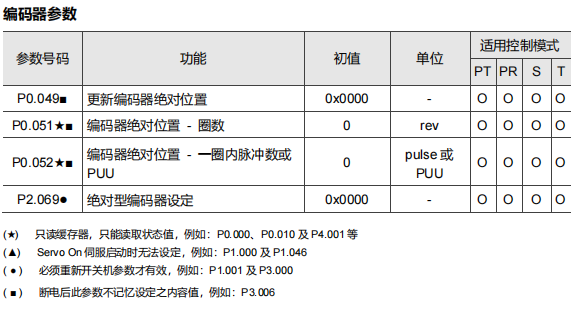
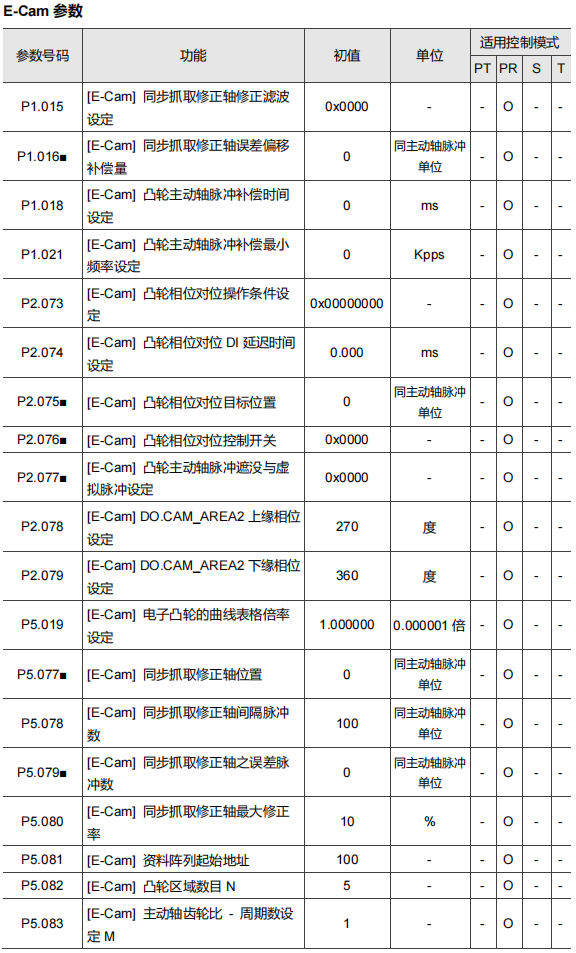
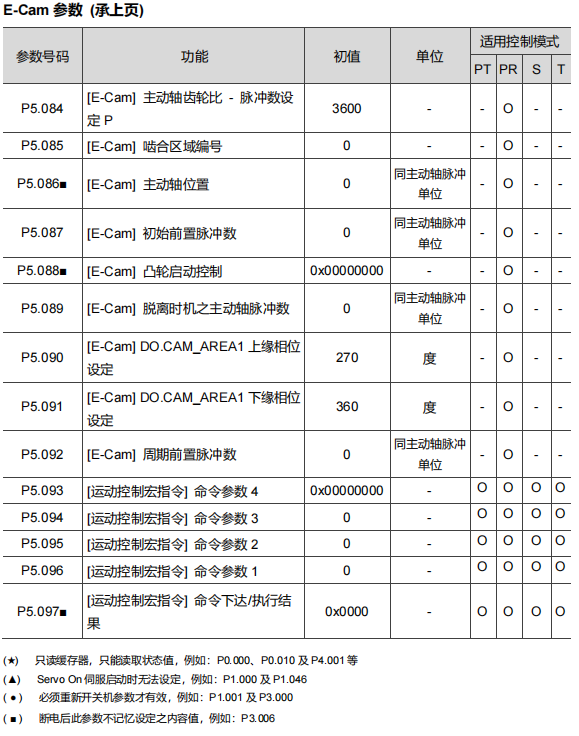
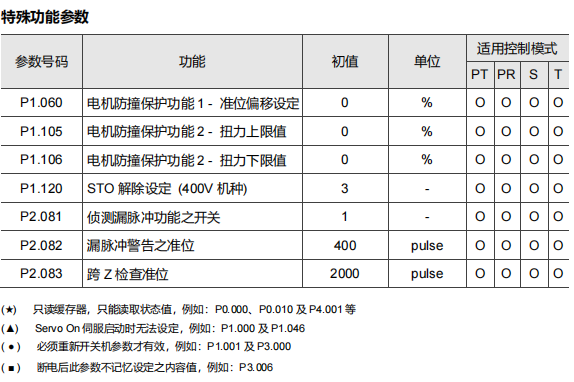
A3 原参数图册
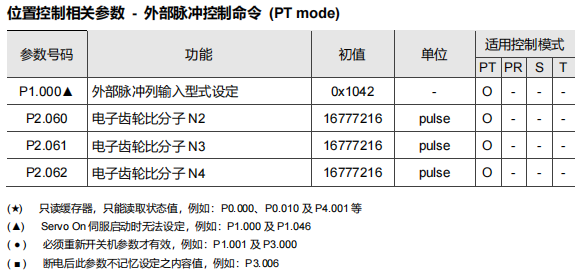
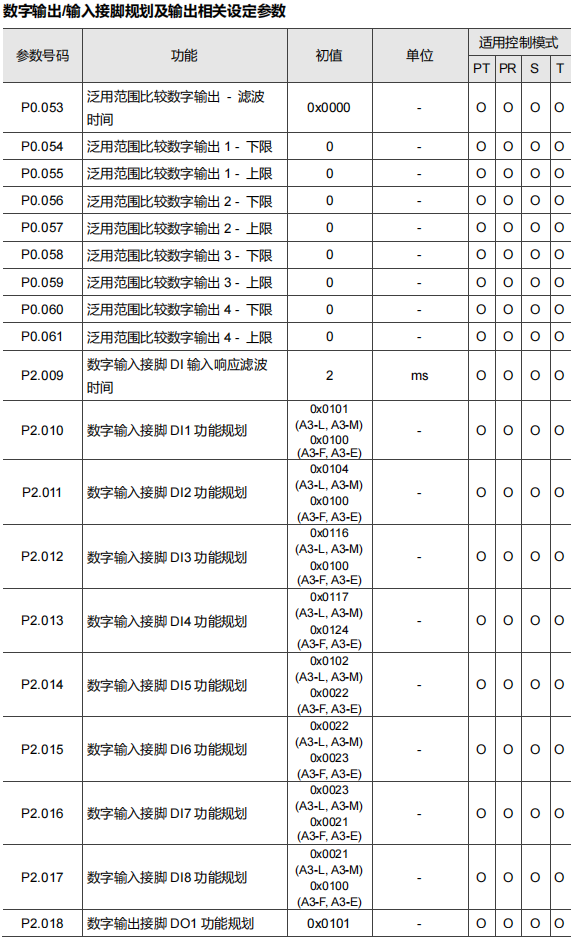
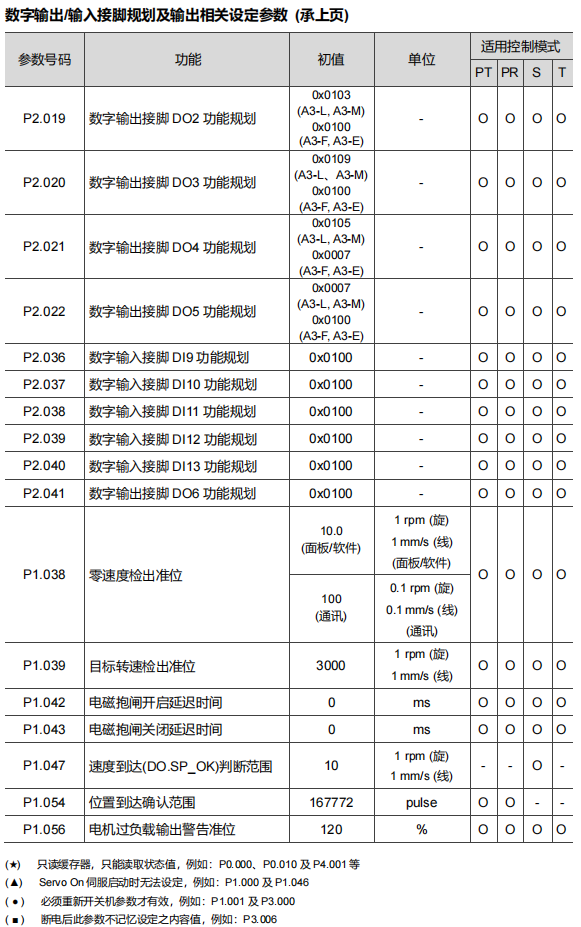
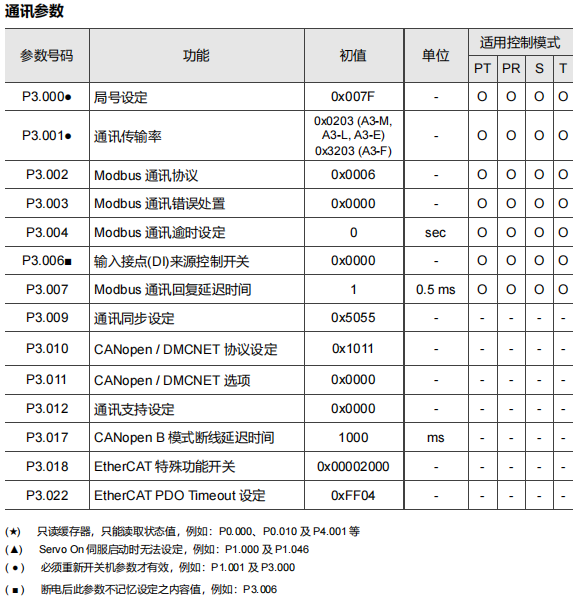
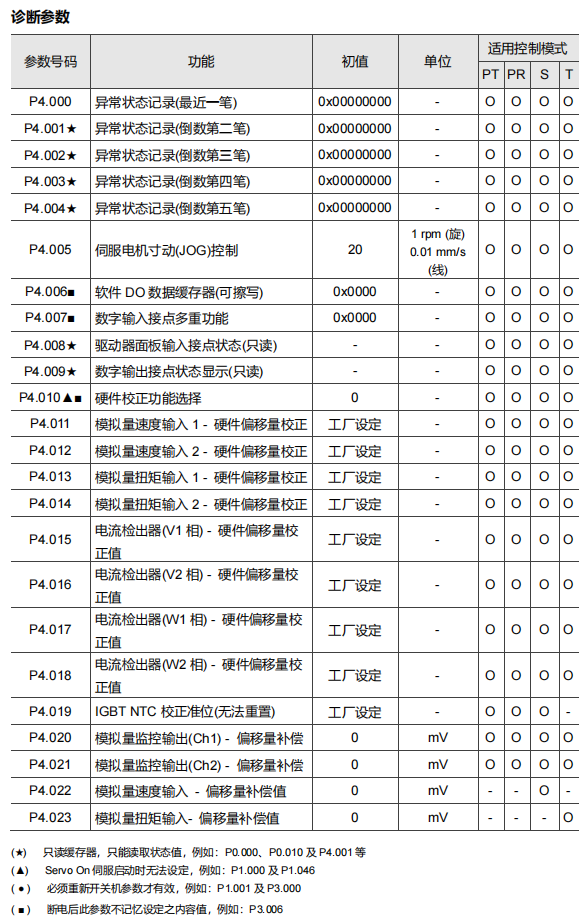
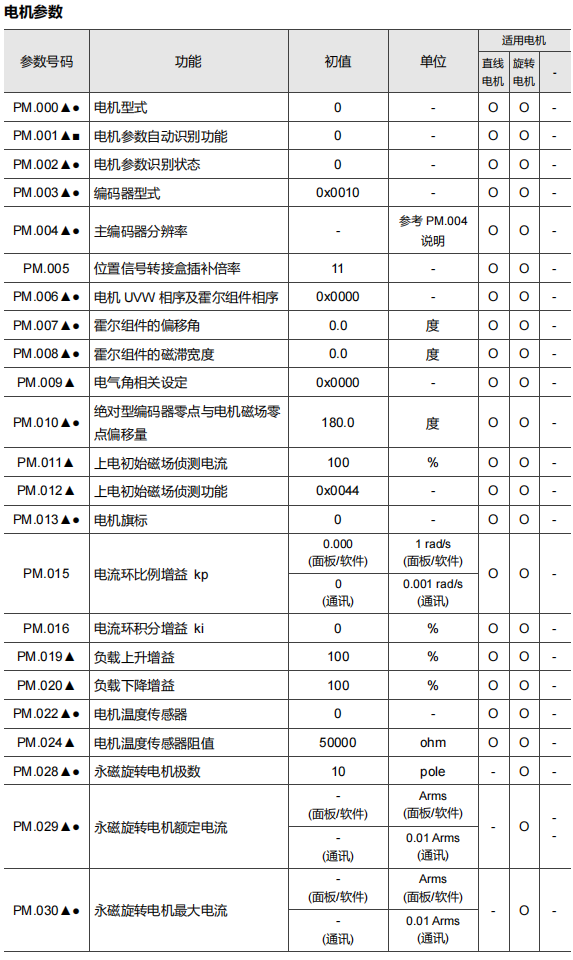
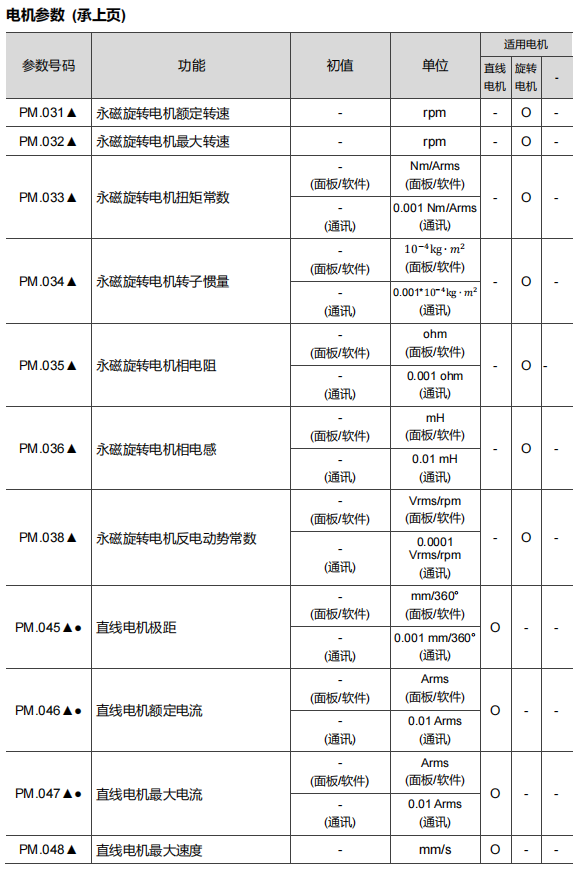
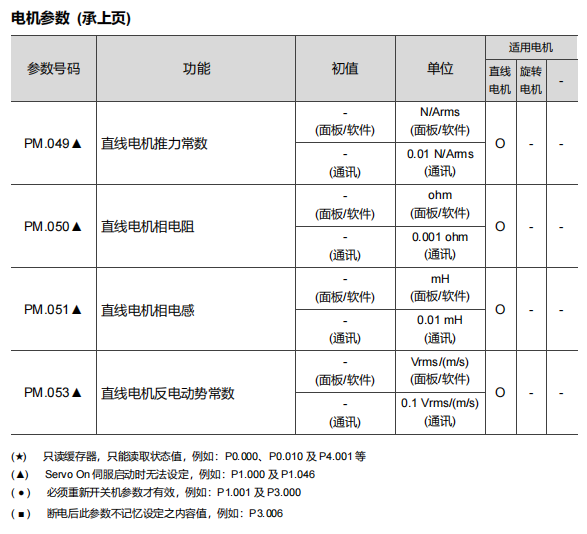
跳转到“A3 原参数图册”以下完整保留原 A3 资料的分组索引,供查找监控、滤波、增益、PT/PR、速度/转矩、I/O、诊断、编码器、E-Cam 和电机参数。它与后文 B3 表分开使用:例如 A3 图中的 P1.015/016/018 涉及 E-Cam,而 B3 表的相应编号为保留;A3 的 P1.074 全闭环定义也不能套到 B3 的脉冲输出来源。
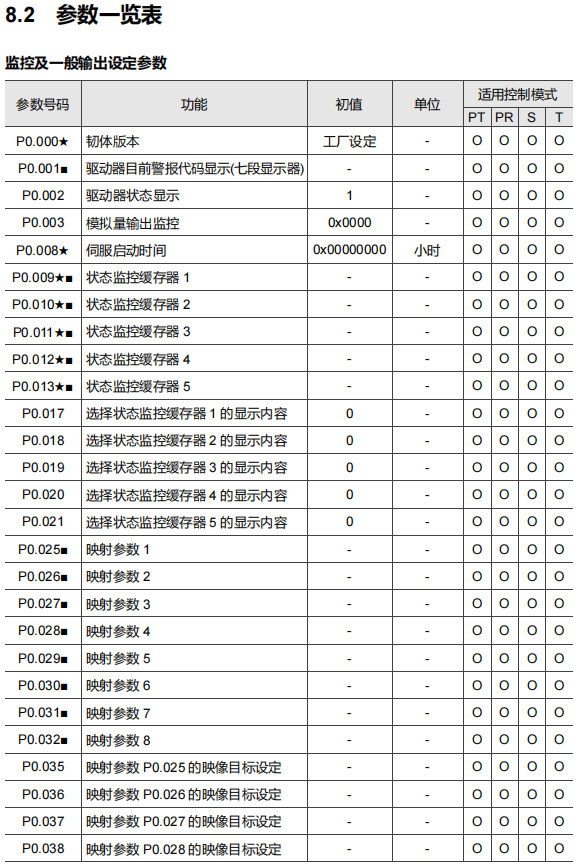
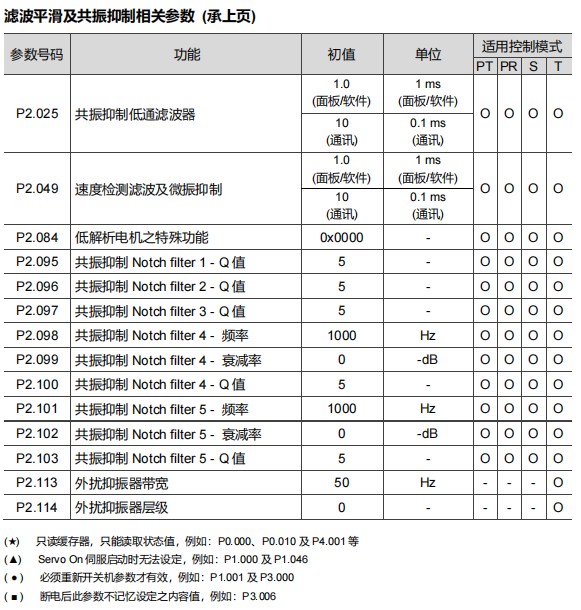
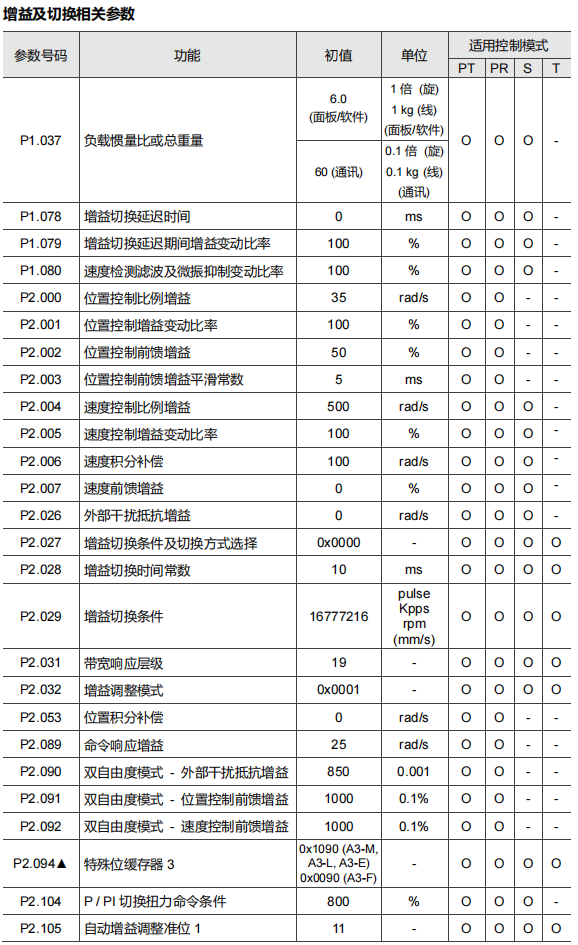
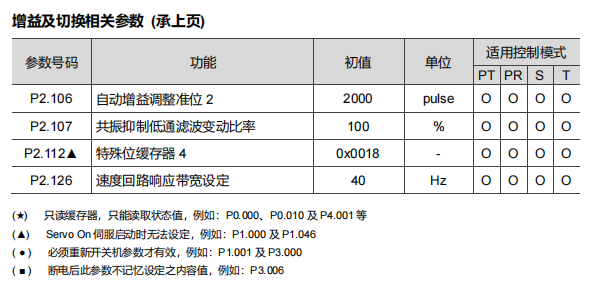
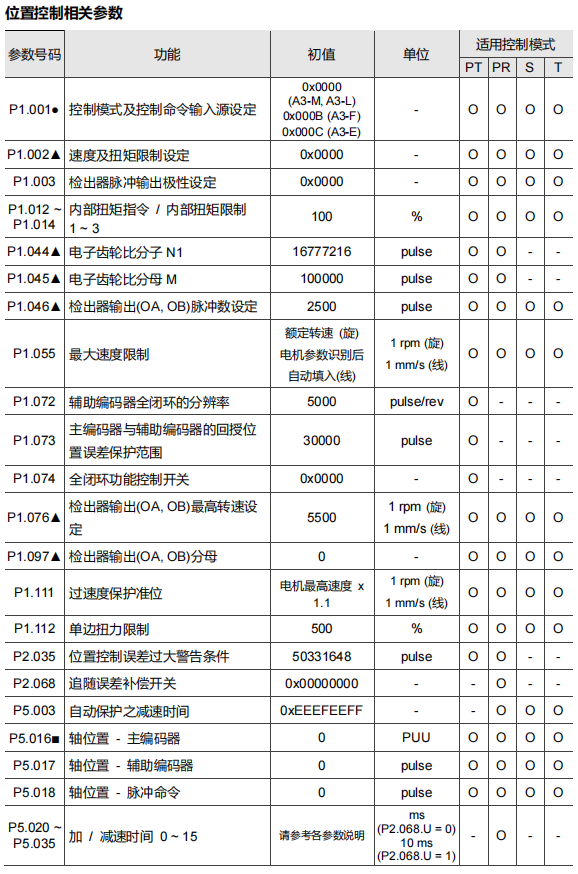
B3 P0 监控与映射索引
跳转到“B3 P0 监控与映射索引”| 参数 | 功能 | 地址 | 备注 |
|---|---|---|---|
| P0.000 ★ | 韧体版本 | 0000H 0001H | All |
| P0.001 ■ | 驱动器目前警报代码显示(七段显示器) | 0002H 0003H | All |
| P0.002 | 驱动器状态显示 | 0004H 0005H | All,将监控变量代码输入 P0.002 后即可由面板来观察监控变量的变化 |
| P0.003 | 模拟量输出监控 | 0006H 0007H | All |
| P0.004 | 保留 | ||
| P0.005 | 保留 | ||
| P0.006 | 保留 | ||
| P0.007 | 保留 | ||
| P0.008 ★ | 伺服启动时间 | 0010H 0011H | All,显示伺服出厂至目前为止上电与 Servo On 的总时数 |
| P0.009 ★ | 状态监控寄存器 1 | 0012H 0013H | All |
| P0.010 ★ | 状态监控寄存器 2 | 0014H 0015H | All |
| P0.011 ★ | 状态监控寄存器 3 | 0016H 0017H | All |
| P0.012 ★ | 状态监控寄存器 4 | 0018H 0019H | All |
| P0.013 ★ | 状态监控寄存器 5 | 001AH 001BH | All |
| P0.014 | 保留 | ||
| P0.015 | 保留 | ||
| P0.016 | 保留 | ||
| P0.017 | 选择状态监控寄存器 1 的显示内容 | 0022H 0023H | All,P0.017 设为 7 时,读取 P0.009 即代表读取「电机转速(rpm)」 |
| P0.018 | 选择状态监控寄存器 2 的显示内容 | 0024H 0025H | All |
| P0.019 | 选择状态监控寄存器 3 的显示内容 | 0026H 0027H | All |
| P0.020 | 选择状态监控寄存器 4 的显示内容 | 0028H 0029H | All |
| P0.021 | 选择状态监控寄存器 5 的显示内容 | 002AH 002BH | All |
| P0.022 | 保留 | ||
| P0.023 | 保留 | ||
| P0.024 | 保留 | ||
| P0.025 ■ | 映射参数 1 | 0032H 0033H | All,用户可通过此参数快速连续读写原本通讯地址并不相连的参数 |
| P0.026 ■ | 映射参数 2 | 0034H 0035H | All |
| P0.027 ■ | 映射参数 3 | 0036H 0037H | All |
| P0.028 ■ | 映射参数 4 | 0038H 0039H | All |
| P0.029 ■ | 映射参数 5 | 003AH 003BH | All |
| P0.030 ■ | 映射参数 6 | 003CH 003DH | All |
| P0.031 ■ | 映射参数 7 | 003EH 003FH | All |
| P0.032 ■ | 映射参数 8 | 0040H 0041H | All |
| P0.033 | 保留 | ||
| P0.034 | 保留 | ||
| P0.035 | 映射参数 P0.025 的映像目标设定 | 0046H 0047H | All |
| P0.036 | 映射参数 P0.026 的映像目标设定 | 0048H 0049H | All |
| P0.037 | 映射参数 P0.027 的映像目标设定 | 004AH 004BH | All |
| P0.038 | 映射参数 P0.028 的映像目标设定 | 004CH 004DH | All |
| P0.039 | 映射参数 P0.029 的映像目标设定 | 004EH 004FH | All |
| P0.040 | 映射参数 P0.030 的映像目标设定 | 0050H 0051H | All |
| P0.041 | 映射参数 P0.031 的映像目标设定 | 0052H 0053H | All |
| P0.042 | 映射参数 P0.032 的映像目标设定 | 0054H 0055H | All |
| P0.043 | 保留 | ||
| P0.044 ★■ | 状态监控寄存器(PC 软件使用) | 0058H 0059H | All |
| P0.045 ■ | 状态监控寄存器内容选择(PC 软件使用) | 005AH 005BH | All |
| P0.046 ★■ | 驱动器数字输出(DO)信号状态显示 | 005CH 005DH | All |
| P0.047 | 保留 | ||
| P0.048 | 保留 | ||
| P0.049 ■ | 更新编码器绝对位置 | 0062H 0063H | All |
| P0.050 ★■ | 绝对型坐标系统状态 | 0064H 0065H | All |
| P0.051 ★■ | 编码器绝对位置 - 圈数 | 0066H 0067H | All |
| P0.052 ★■ | 编码器绝对位置 - 一圈内脉冲数或 PUU | 0068H 0069H | All |
| P0.053 | 泛用范围比较数字输出 - 滤波时间 | 006AH 006BH | All |
| P0.054 | 泛用范围比较数字输出 1 - 下限 | 006CH 006DH | All |
| P0.055 | 泛用范围比较数字输出 1 - 上限 | 006EH 006FH | All |
| P0.056 | 泛用范围比较数字输出 2 - 下限 | 0070H 0071H | All |
| P0.057 | 泛用范围比较数字输出 2 - 上限 | 0072H 0073H | All |
| P0.058 | 泛用范围比较数字输出 3 - 下限 | 0074H 0075H | All |
| P0.059 | 泛用范围比较数字输出 3 - 上限 | 0076H 0077H | All |
| P0.060 | 泛用范围比较数字输出 4 - 下限 | 0078H 0079H | All |
| P0.061 | 泛用范围比较数字输出 4 - 上限 | 007AH 007BH | All |
| P0.062 | 保留 | ||
| P0.063 ★ | DC Bus 电压大于 400V 的累计时间 | 007EH 007FH | All |
| P0.064 ~ P0.078 | 保留 | ||
| P0.079 ★ | IGBT 最高温纪录 | 009EH 009FH | All |
| P0.080~P0.100 | 保留 |
P0.012 的地址已纠正为 0018H/0019H;泛用范围输出 2~4 对应 P0.056~061,不能重复标成 .054/.055。监控寄存器读出的量由选择参数决定,例如 P0.017=7 时 P0.009 对应电机转速。
B3 P1 控制与限制索引
跳转到“B3 P1 控制与限制索引”| 参数 | 功能 | 地址 | 备注 |
|---|---|---|---|
| P1.000 ▲ | 外部脉冲列输入型式设定 | 0100H 0101H | PT |
| P1.001 ● | 控制模式及控制命令输入源设定 | 0102H 0103H | ALL |
| P1.002 ▲ | 速度及扭矩限制设定 | 0104H 0105H | ALL |
| P1.003 | 检出器脉冲输出极性设定 | 0106H 0107H | ALL |
| P1.004 | MON1 模拟量监控输出比例 | 0108H 0109H | ALL |
| P1.005 | MON2 模拟量监控输出比例 | 010AH 010BH | ALL |
| P1.006 | 速度指令 - 加减速平滑常数(低通平滑滤波) | 010CH 010DH | S / Sz |
| P1.007 | 扭矩指令 - 平滑常数(低通平滑滤波) | 010EH 010FH | T / Tz |
| P1.008 | 位置指令 - 平滑常数(低通平滑滤波) | 0110H 0111H | PT / PR |
| P1.009 | 内部速度指令 1 / 内部速度限制 1 | 0112H 0113H | S / Sz T / Tz |
| P1.010 | 内部速度指令 2 / 内部速度限制 2 | 0114H 0115H | S / Sz T / Tz |
| P1.011 | 内部速度指令 3 / 内部速度限制 3 | 0116H 0117H | S / Sz T / Tz |
| P1.012 | 内部转矩命令 1 / 内部转矩限制 1 | 0118H 0119H | T / Tz(命令);PT / PR / S / Sz(限制) |
| P1.013 | 内部转矩命令 2 / 内部转矩限制 2 | 011AH 011BH | T / Tz(命令);PT / PR / S / Sz(限制) |
| P1.014 | 内部转矩命令 3 / 内部转矩限制 3 | 011CH 011DH | T / Tz(命令);PT / PR / S / Sz(限制) |
| P1.015 ~ P1.018 | 保留 | ||
| P1.019 | [Capture] 额外功能设定 | 0126H 0127H | All |
| P1.020 | [Capture] 遮没范围设定 | 0128H 0129H | All |
| P1.021 | 保留 | ||
| P1.022 | PR 命令特殊滤波器 | 012CH 012DH | All |
| P1.023~ P1.024 | 保留 | ||
| P1.025 | 低频抑振频率 1 | 0132H 0133H | PT / PR |
| P1.026 | 低频抑振增益 1 | 0134H 0135H | PT / PR |
| P1.027 | 低频抑振频率 2 | 0136H 0137H | PT / PR |
| P1.028 | 低频抑振增益 2 | 0138H 0139H | PT / PR |
| P1.029 | 自动低频抑振模式设定 | 013AH 013BH | PT / PR |
| P1.030 | 低频摆动检测准位 | 013CH 013DH | PT / PR |
| P1.031 | 保留 | ||
| P1.032 | 电机停止模式 | 0140H 0141H | All |
| P1.033 | 保留 | ||
| P1.034 | S 形平滑曲线的加速常数 | 0144H 0145H | S / Sz |
| P1.035 | S 形平滑曲线的减速常数 | 0146H 0147H | S / Sz |
| P1.036 | S 形平滑曲线的加减速平滑常数 | 0148H 0149H | PR / S / Sz |
| P1.037 | 负载惯量比或总重量 | 014AH 014BH | All |
| P1.038 | 零速度检出准位 | 014CH 014DH | All |
| P1.039 | 目标转速检出准位 | 014EH 014FH | All |
| P1.040 | 模拟量速度指令最大转速 1 | 0150H 0151H | S / T |
| P1.041 | 模拟量扭矩指令最大输出 | 0152H 0153H | All |
| P1.042 | 电磁抱闸开启延迟时间 | 0154H 0155H | All |
| P1.043 | 电磁抱闸关闭延迟时间 | 0156H 0157H | All |
| P1.044 ▲ | 电子齿轮比分子 N1 | 0158H 0159H | All |
| P1.045 ▲ | 电子齿轮比分母 M | 015AH 015BH | All |
| P1.046 ▲ | 检出器输出(OA, OB)脉冲数设定 | 015CH 015DH | All,电机每转一圈的单相脉冲数设定;硬件可输出最大频率为 19.8 MHz |
| P1.047 | 速度到达(DO.SP_OK)判断范围 | 015EH 015FH | S / Sz,在速度模式下,当速度命令与电机回授速度的误差值之绝对值小于本参数,并持续 P1.049 的时间,数字输出 DO.SP_OK (0x19)为 On |
| P1.048 | 运动到达(DO.MC_OK)操作选项 | 0160H 0161H | PR,数字输出 DO.MC_OK (0x17)的行为控制选择 |
| P1.049 | 速度到达累计时间 | 0162H 0163H | S / Sz,在速度模式下时,若速度命令与电机回授速度的误差值之绝对值小于 P1.047 所设定的范围,并持续P1.049 的时间后,数字输出 DO.SP_OK (0x19) 为 On |
| P1.050 ~ P1.051 | 保留 | ||
| P1.052 | 回生电阻值 | 0168H 0169H | All |
| P1.053 | 回生电阻容量 | 016AH 016BH | All |
| P1.054 | 位置到达确认范围 | 016CH 016DH | PT / PR,在位置(PT)模式下,当偏差脉冲数量小于设定之位置范围(参数 P1.054 设定值),输出位置到达信号(TPOS)。 在位置内部寄存器(PR)模式下,当目标位置与实际电机位置的误差值小于本参数,位置到达信号成立且DO.TPOS 为 On。 |
| P1.055 | 最大速度限制 | 016EH 016FH | All |
| P1.056 | 电机过负载输出警告准位 | 0170H 0171H | All,当设定值为 0 ~ 100,伺服电机连续输出负载高于设定比例时(P1.056),将输出预先过载警告信号(DO:0x10,OLW) |
| P1.057 | 电机防撞保护功能 1 - 扭力百分比 | 0172H 0173H | All,设定保护的程度(对额定扭力的百分比,设 0 为关闭,设 1 以上为开启防撞功能) |
| P1.058 | 电机防撞保护功能 - 保护时间 | 0174H 0175H | All,设定保护的时间,当电机扭力达到保护程度设定值并超过保护的时间后,即显示 AL030) |
| P1.059 | 速度命令 - 动态均值滤波器 | 0176H 0177H | S,参数 P1.006 为低通滤波器(Low-Pass Filter),此参数为动态均值滤波器(Moving filter),两者的差异在于,动态均值滤波器(Moving filter)在步阶命令的起始及结尾时都会有平滑效果,而低通滤波器只有在结尾时会有较佳的平滑效果。 |
| P1.060 | 电机防撞保护功能 1 - 准位偏移设定 | 0178H 0179H | All,使用电机防撞保护功能 1 - 扭力百分比(P1.057)时,若因外力(Z 轴重力)导致平均扭力准位偏移,本参数可设定相对应的补偿量 |
| P1.061 | 黏滞摩擦力补偿 | 017AH 017BH | PT / PR / S / Sz;随速度变化的黏滞摩擦补偿,P1.062 为 0 时无效 |
| P1.062 | 摩擦力补偿百分比 | 017CH 017DH | PT / PR / S / Sz,设定摩擦力补偿的程度(对额定扭力的百分比,设 0 为关闭,设 1 以上为开启摩擦力的补偿功能),可改善运动起始瞬间的位置误差 |
| P1.063 | 摩擦力补偿平滑常数 | 017EH 017FH | PT / PR / S / Sz,此参数可修改摩擦力补偿值到达 P1.062 设定值的快慢,以预设的 100%为基准,当 P1.063 越小,会越快到达 P1.062;当 P1.063 越大,会越慢到达 P1.062 |
| P1.064 | 模拟量位置指令 - 启动控制 | 0180H 0181H | PT |
| P1.065 | 模拟量位置指令 - 平滑常数 | 0182H 0183H | PT |
| P1.066 | 模拟量位置指令 - 最大圈数 | 0184H 0185H | PT |
| P1.067 | 保留 | ||
| P1.068 | 位置命令 - 动态均值滤波器 | 0188H 0189H | PT / PR |
| P1.069 ~ P1.073 | 保留 | ||
| P1.074 | OA/OB/OZ 脉冲输出来源 | 0194H 0195H | PT |
| P1.075 | 保留 | ||
| P1.076 ▲ | 检出器输出(OA, OB)最高转速设定 | 0198H 0199H | ALL,设定略大于用户欲使用的最大的电机转速 |
| P1.077 | 保留 | ||
| P1.078 | 增益切换延迟时间 | 019CH 019DH | P / S,使用增益切换功能(P2.027.X = 3 或 7)时,本参数可设定达成切换条件后的延迟时间 |
| P1.079 | 增益切换延迟期间增益变动比率 | 019EH 019FH | P / S,设定增益切换延迟期间的增益变动比率 |
| P1.080 | 速度检测滤波及微振抑制变动比率 | 01A0H 01A1H | P / S,依据增益切换条件切换速度检测滤波及微振抑制(P2.049)之变动率 |
| P1.081 | 類比速度指令最大转速 2 | 01A2H 01A3H | S / T |
| P1.082 | P1.040 与 P1.081 的切换时间常数 | 01A4H 01A5H | S / T |
| P1.083 | 异常模拟量速度电压的准位值 | 01A6H 01A7H | S,当模拟量输入电压绝对值持续高于此参数设定值超过 50 ms,伺服将发出 AL042 异警,其比较准位为模拟量输入电压未经 P4.022 处理的原始电压 |
| P1.084 ~ P1.086 | 保留 | ||
| P1.087 | 扭力原点复归 - 侦测扭力准位 | 01AEH 01AFH | PR |
| P1.088 | 扭力原点复归 - 准位到达计时 | 01B0H 01B1H | PR,扭力原点复归模式的扭力准位到达计时设定。若电机扭力持续输出超过 P1.087 所设定的准位且持续时间超过此设定,即完成原点复归 |
| P1.089 | 挠性补偿 1 - 反共振频率 | 01B2H 01B3H | PT / PR,第一组低频抑振的反共振频率设定值 |
| P1.090 | 挠性补偿 1 - 共振频率 | 01B4H 01B5H | PT / PR,第一组低频抑振的共振频率设定值 |
| P1.091 | 挠性补偿 1 - 共振差异 | 01B6H 01B7H | PT / PR,第一组低频抑振的衰减率设定值 |
| P1.092 | 挠性补偿 2 - 反共振频率 | 01B8H 01B9H | PT / PR,第二组低频抑振的反共振频率设定值,设定方法同第一组挠性补偿 P1.089 |
| P1.093 | 挠性补偿 2 - 共振频率 | 01BAH 01BBH | PT / PR;第二组挠性补偿的共振频率,设定方法参照 P1.090 |
| P1.094 | 挠性补偿 2 - 共振差异 | 01BCH 01BDH | PT / PR,第二组低频抑振的衰减率设定值 |
| P1.095 ~ P1.096 | 保留 | ||
| P1.097 ▲ | 检出器输出(OA, OB)分母 | 01C2H 01C3H | ALL |
| P1.098 | 断线侦测保护(UVW)反应时间 | 01C4H 01C5H | ALL |
| P1.099 ~ P1.100 | 保留 | ||
| P1.101■ | 模拟量监控输出电压 1 | 01CAH 01CBH | All;mV,配合 P0.003 选择直接电压输出;实际有效输出 −8~8 V |
| P1.102■ | 模拟量监控输出电压 2 | 01CCH 01CDH | All;mV,配合 P0.003 选择直接电压输出;实际有效输出 −8~8 V |
| P1.103 ~ P1.104 | 保留 | ||
| P1.105 | 电机防撞保护功能 2 - 扭力上限值 | 01D2H 01D3H | ALL |
| P1.106 | 电机防撞保护功能 2 - 扭力下限值 | 01D4H 01D5H | ALL,电机防撞保护功能 2 开启时(P2.112 [Bit 8] = 1),电机防撞保护功能 1 中的扭力百分比(P1.057)与准位偏移(P1.060)设定即无效 |
| P1.107 ~ P1.110 | 保留 | ||
| P1.111 | 过速度保护准位 | 01DEH 01DFH | All |
| P1.112■ | 单边扭力限制 | 01E0H 01E1H | ALL |
这张检索表保留原条目的功能与适用模式线索;使用任何条目时仍需读该参数的完整定义。修正点包括 .012~014 为转矩命令/限制、.027 地址为 0136H/0137H、.061 为随速度变化的黏滞摩擦补偿、.093 的说明为第二组共振频率、.101 地址为 01CAH/01CBH。
P1.046 是每转单相输出脉冲数,其与转速、四倍频计数及 P1.074/097 的关系都影响 19.8 MHz 硬件限制;不能把单相脉冲数直接当作所有计数方式的每转计数。P1.061 在 P1.062=0 时无效,不能当作重力偏置参数;重力引起的防撞扭矩基准偏置对应 .060。.063 越小,摩擦补偿越快达到目标值。
B3 的 P3 通信设置
跳转到“B3 的 P3 通信设置”以下按 2023-10-25 版手册。尤其 P3.005 的字序选项存在版本差异,旧版保留位不能凭新版说明直接写入。
| 参数 | 功能 | 地址 | 备注 |
|---|---|---|---|
| P3.000 ● | 站号设定(缺省0x007F) | 0300H 0301H | 按型号确认位宽与范围,修改后重新上电 |
| P3.001 ● | 通讯传输速率 | 0302H 0303H | X 为 RS485 速率;生效时机按字段定义,All |
| P3.002 | Modbus 通讯协议 | 0304H 0305H | All |
| P3.003 | Modbus 通讯错误处置 | 0306H 0307H | All |
| P3.004 | Modbus 通讯逾时设定 | 0308H 0309H | All |
| P3.005 | Modbus 通讯机能 | 030AH 030BH | All |
| P3.006 ■ | 输入接点(DI)来源控制开关 | 030CH 030DH | 逻辑 DI 来源选择;重新上电恢复默认 |
| P3.007 | Modbus 通讯回复延迟时间 | 030EH 030FH | All |
| P3.008 | 保留 | ||
| P3.009 | 通讯同步设定 | 0312H 0313H | CANopen / EtherCAT 模式使用 |
| P3.010 | CANopen / DMCNET 协议设定 | 0314H 0315H | CANopen / DMCNET模式使用 |
| P3.011 | CANopen / DMCNET / PROFINET 选项 | 0316H 0317H | CANopen / DMCNET / PROFINET模式使用 |
| P3.012 | 通讯支持设定 | 0318H 0319H | CANopen / DMCNET / EtherCAT / PROFINET 模式使用 |
| P3.013 | OD 6064h 回授来源设定 | 031AH 031BH | ALL |
| P3.014 | 保留 | ||
| P3.015 | 保留 | ||
| P3.016 | 保留 | ||
| P3.017 | CANopen B 模式断线延迟时间 | 0322H 0323H | CANopen 模式使用 |
| P3.018 | EtherCAT 特殊功能开关 | 0324H 0325H | EtherCAT 模式使用 |
| P3.019 | Statusword 显示内容设定 | 0326H 0327H | CANopen / EtherCAT 模式使用 |
| P3.020 | 保留 | ||
| P3.021 | 保留 | ||
| P3.022 | EtherCAT PDO Timeout 设定 | 032CH 032DH | EtherCAT 模式使用 |
| P3.023 | 保留 | ||
| P3.024 | 保留 | ||
| P3.025 | 保留 | ||
| P3.026 | 保留 | ||
| P3.027 | 保留 | ||
| P3.028 | 保留 |
原索引只列到 .028,虽然原文提及 .038,不据此补造未列项目;CANopen、DMCNET、EtherCAT、PROFINET 专用条目也不代表所有后缀同时支持这些协议。
| 关键项 | 已核对的解释 |
|---|---|
| P3.000 | B3-L/M/F/P 的站号范围 1~127;E 型另有 16 位定义,须按型号处理 |
| P3.001.X | RS-485 波特率代码 0~5 分别为 4800、9600、19200、38400、57600、115200 |
| P3.002 | 0~2:ASCII 7N2/7E1/7O1;3~5:ASCII 8N2/8E1/8O1;6~8:RTU 8N2/8E1/8O1 |
| P3.003 | 0:通信超时 AL020 后继续运行;1:AL020 后按 P5.003.B 所选方式减速 |
| P3.004 | 0 关闭通信超时检测;1~20 为超时秒数,须与主站更新策略匹配 |
| P3.005.Z | 功能 03/10 的 32 位字序:0 为低字先,1 为高字先;Y 另涉及主从功能 |
| P3.006 | 位 0~12 分别选择逻辑 DI1~DI13 的来源:0 为端子,1 为 P4.007;不等于机身有 13 个实体 DI |
| P3.007 | 回复延迟单位 0.5 ms,范围 0~1000;不是完整事务周期 |
| P3.011 | CANopen/DMCNET/PROFINET 相关选项及保存行为,不能用来概括全部 RS-485 写入的 EEPROM 行为 |
| P3.012 | 包含 P 参数与对象字典加载/保留等联动选项,需核对所用总线 |
P3.001 的 Z/U 字段另用于 CANopen/DMCNET,Y 为保留字段。修改 RS-485 波特率应按字段保留其余合法设置;“整个参数只能写 X,否则无效”不成立。通信参数改变后,主站须同步更新串口格式,并按字段定义处理生效时机;该版手册明确注明 Z 字段改变需重新上电。
Modbus ASCII 与 RTU
跳转到“Modbus ASCII 与 RTU”RS-485 只定义电气传输的一部分。协议帧、站号、功能码、地址、数据格式和校验都必须一致。A/B 的命名可能因厂商不同而相反,接线按正负信号定义核对,参考地与屏蔽方式见接线笔记。
| 项目 | ASCII | RTU |
|---|---|---|
| 表示原始字节 0x64 | 两个 ASCII 字符 6、4,即 0x36、0x34 | 直接传一个字节 0x64 |
| 边界 | : 开始,CR LF 结束 | 静默间隔划分帧 |
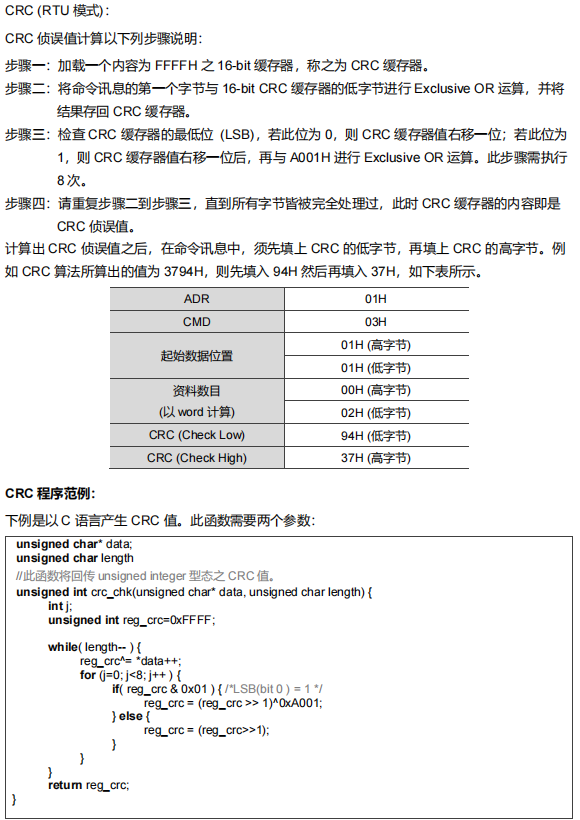
| 校验 | 对解码后的数据字节算 LRC,再写成两个十六进制字符 | CRC-16/Modbus,CRC 低字节先发 |
| 线上长度 | 每个原始数据字节展开为两个字符,另有边界 | 二进制通常更紧凑 |
本组 B3 手册支持功能码 03、06、10H,03 最多读 10 个 word,10H 最多写 8 个 word,并明确不支持广播。不要把通用 Modbus 的较大数量上限直接套到驱动器,也不要把站号 0 当作可用广播启动机制。
ASCII 图例
跳转到“ASCII 图例”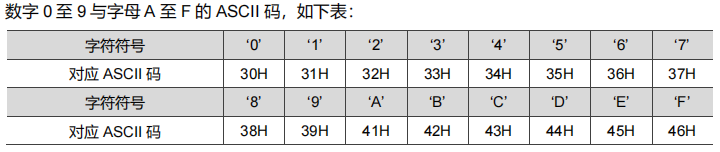
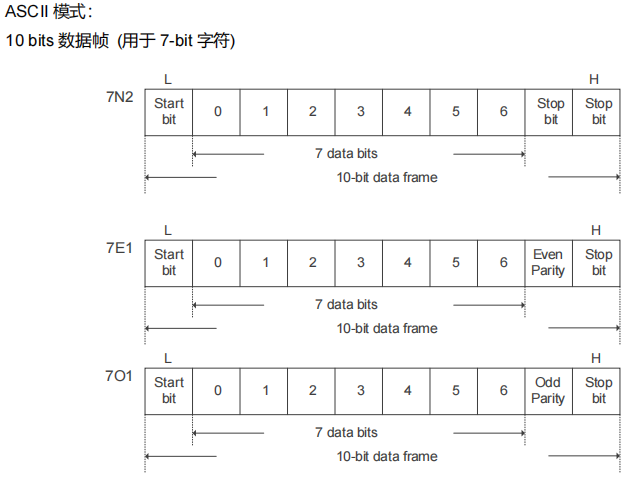
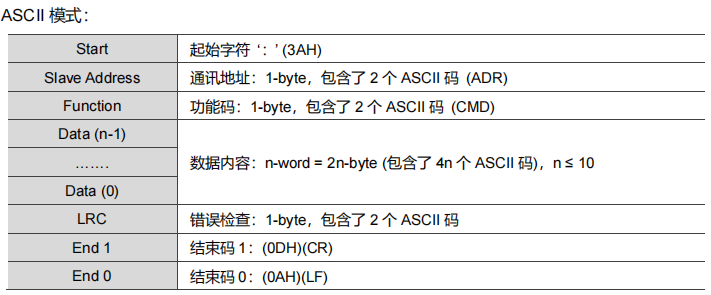
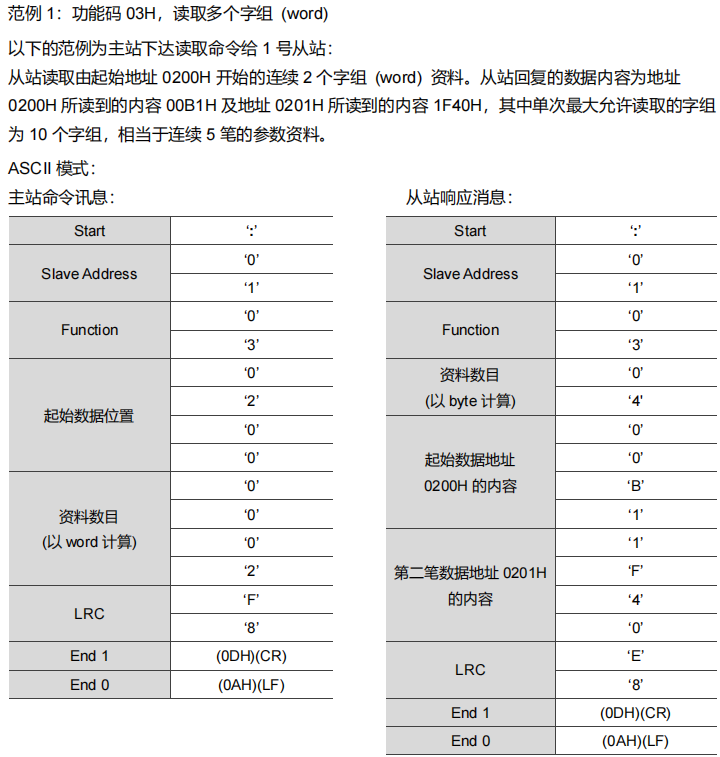
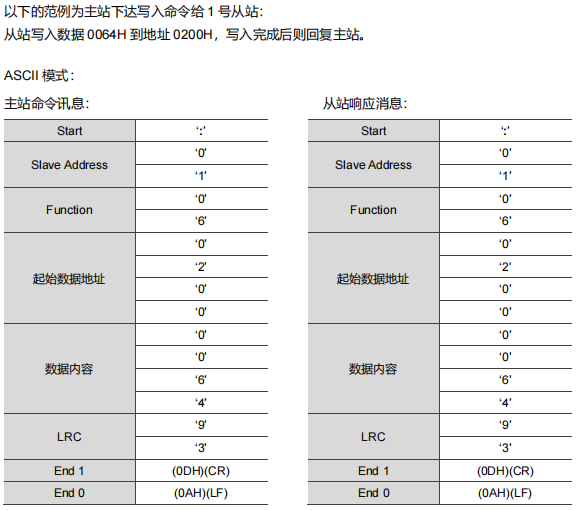
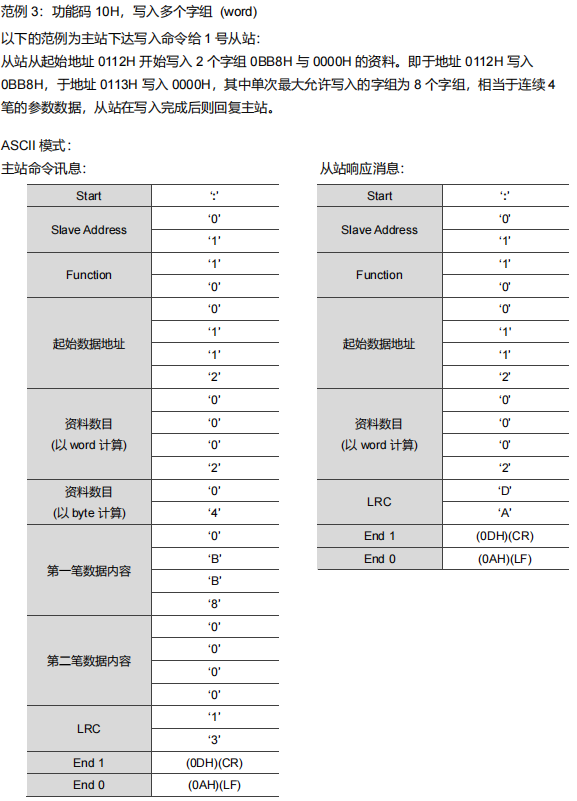
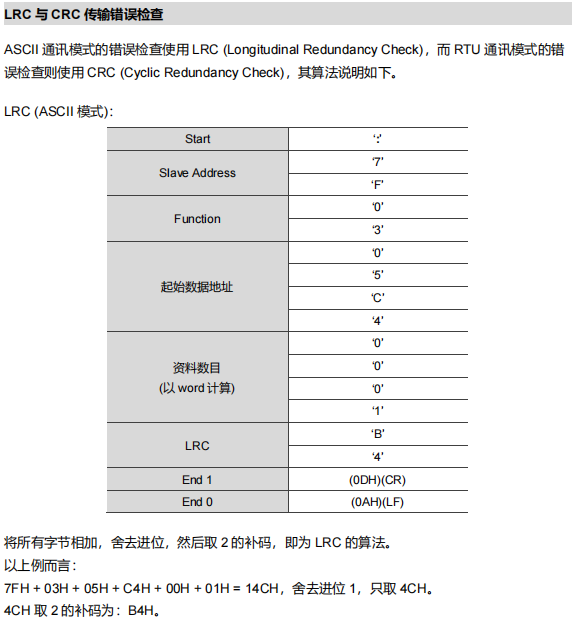
LRC 是解码后各数据字节求和的二补数低 8 位,不包含冒号、CR/LF,也不是直接对字符 '6'、'4' 的 ASCII 值求和。原图的 03 读例请求/响应 LRC 为 F8/E8,06 为 93,10H 请求/响应为 13/DA,可用后文函数复核。
RTU 图例及通信预算
跳转到“RTU 图例及通信预算”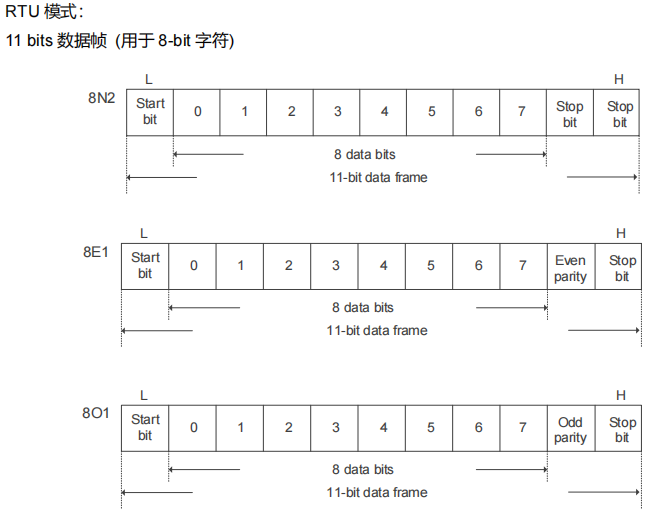
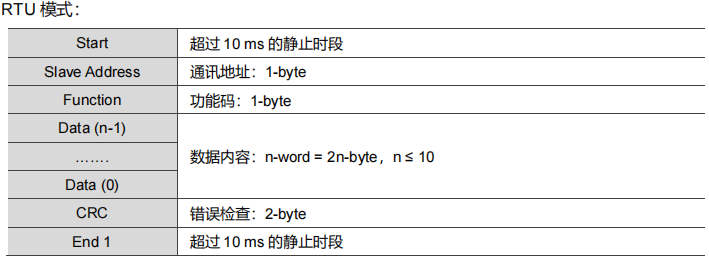
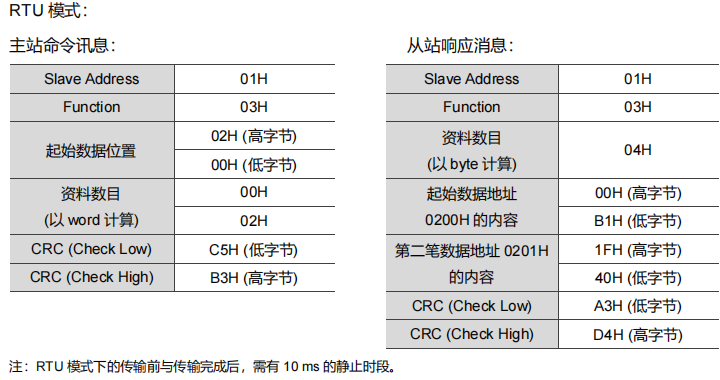
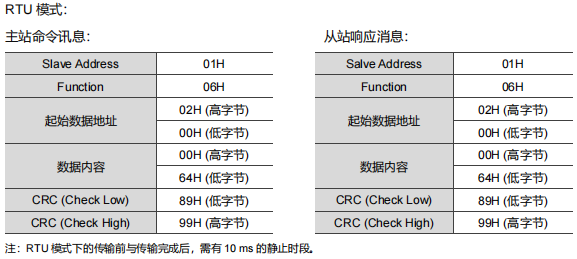
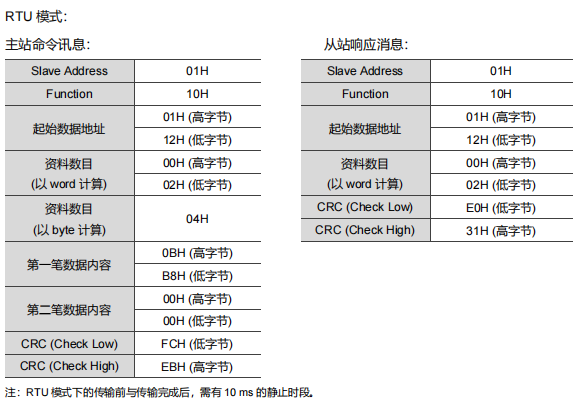
本组手册要求 RTU 传输前后留出 大于 10 ms 的静默间隔。这比只套用通用 3.5 字符间隔更严格,也不等于“每 10 ms 完成一次读写”。以 RTU 8N2 或 8E1 的 11 位字符为例:
读两个 word 时,请求 8 字节、正常响应 9 字节;115200 bit/s 下仅线路时间约 1.62 ms,还需计入帧间静默、设备处理、配置回复延迟和主站调度。一条总线上轮询多个轴会继续增加周期;串行依次写入不提供同步时钟或同时启动保证。
分清字节序、字序与有符号数
跳转到“分清字节序、字序与有符号数”每个 16 位寄存器在线上仍为高字节先发送。两个寄存器组成 32 位量时,先低字还是先高字由设备/参数约定决定;本版 B3 可由 P3.005.Z 配置功能 03/10 的字序。CRC 自身又是低字节先发送,三者不能合并成一句“大端/小端”。
原 03 响应的数据为 00 B1 1F 40。若配置低字先,应组合成 0x1F4000B1;若配置高字先,则为 0x00B11F40。最后按该参数的位宽、符号与比例换成工程量。只在 P6 区低字先、或“标准 Modbus 规定 32 位高字先”的说法都不准确。
可离线运行的校验和拆包示例
跳转到“可离线运行的校验和拆包示例”以下 Python 3 程序验证图中的 CRC、LRC 和两种字序,不执行通信或写参数。写例仅用于检验报文字节,不能未经配置审查直接发送到设备。
def crc16_modbus(data: bytes) -> int:    crc = 0xFFFF    for byte in data:        crc ^= byte        for _ in range(8):            crc = (crc >> 1) ^ (0xA001 if crc & 1 else 0)    return crc

def lrc(data: bytes) -> int:    return (-sum(data)) & 0xFF

def decode_i32(data: bytes, *, low_word_first: bool) -> int:    if len(data) != 4:        raise ValueError("exactly two 16-bit registers required")    first = int.from_bytes(data[:2], "big")    second = int.from_bytes(data[2:], "big")    low, high = (first, second) if low_word_first else (second, first)    unsigned = (high << 16) | low    return unsigned - 2**32 if unsigned >= 2**31 else unsigned

def check_rtu(hex_frame: str) -> None:    frame = bytes.fromhex(hex_frame)    assert len(frame) >= 4    assert crc16_modbus(frame[:-2]) == int.from_bytes(frame[-2:], "little")

for frame in (    "01 03 02 00 00 02 C5 B3",    "01 03 04 00 B1 1F 40 A3 D4",    "01 06 02 00 00 64 89 99",    "01 10 01 12 00 02 04 0B B8 00 00 FC EB",    "01 10 01 12 00 02 E0 31",    "01 03 01 01 00 02 94 37",):    check_rtu(frame)
for data, expected in (    ("01 03 02 00 00 02", 0xF8),    ("01 03 04 00 B1 1F 40", 0xE8),    ("01 06 02 00 00 64", 0x93),    ("01 10 01 12 00 02 04 0B B8 00 00", 0x13),    ("01 10 01 12 00 02", 0xDA),    ("7F 03 05 C4 00 01", 0xB4),):    assert lrc(bytes.fromhex(data)) == expected
sample = bytes.fromhex("00 B1 1F 40")assert decode_i32(sample, low_word_first=True) == 0x1F4000B1assert decode_i32(sample, low_word_first=False) == 0x00B11F40assert decode_i32(bytes.fromhex("FF FF FF FF"), low_word_first=True) == -1assert decode_i32(bytes.fromhex("00 00 80 00"), low_word_first=True) == -(2**31)assert decode_i32(bytes.fromhex("80 00 00 00"), low_word_first=False) == -(2**31)print("CRC, LRC and signed 32-bit word-order checks passed")
实际主站还须校验响应站号、功能码、异常响应、字节数、写回显、超时、串口错误和请求/响应对应关系。校验和正确只说明报文符合相应完整性检查,不表示设备执行了所期望的机械动作。
RS-485 的功能覆盖怎样确认
跳转到“RS-485 的功能覆盖怎样确认”原另一篇笔记使用了未核实的“控制字 0x007D、目标位置 0x007A、速度 0x0060”等地址,并将同一 0x0608 同时标为齿轮分子和负限位。它们不能作为 B3 Modbus 接口继续使用。原状态 C 位域也没有为 bit8/9/11 留位,注释不会改变布局;即使位号正确,C 位域也不宜直接映射通信数据,应以明确的掩码解析已核实的寄存器。
| 原应用需求 | 可查证的实现入口 | 不能直接推导的结论 |
|---|---|---|
| Servo On/Off、报警复位、停机 | 已分配的 DI 功能、P3.006/P4.007 等及驱动器停机定义 | 普通通信停机等同安全急停,或存在通用 CiA 402 控制字地址 |
| 绝对、相对、多段位置 | 对应型号的 PR、坐标系、路径参数与触发机制 | 任意绝对位置均可到达,或所有系列只有 16 组预置 |
| 速度、梯形/S 形斜坡、JOG | 速度命令、P1.034~036 和该型号点动步骤 | 所有电机固定 ±3000 rpm,或一个假控制位即可正反点动 |
| 转矩命令与正负限制 | T/Tz、P1.012~014、P1.002/P1.112 等完整定义 | ±300% 始终可持续输出,或分辨率等于测量精度 |
| 回零、偏移与 Z 搜索 | PR0、P5.004/P6.000 与相应方法 | 另一总线的回零模式数值可直接作为 Modbus 命令 |
| 位置、速度、转矩、编码器与温度监控 | P0 监控选择器、绝对位置参数及监控代码 | 任何型号都有相同温度传感器或相同监控缩放 |
| 增益、电子齿轮、限位 | P2 增益、P1.044/045、相应 PR/总线位置限制 | 全部允许在线变更或写入后立即生效 |
| 报警历史与恢复 | 当前报警、对应版本报警表及诊断参数 | AL010/020/030 可套用旧稿的故障名称,或无条件自动复位 |
| 电子凸轮、位置比较与多轴 | 对应型号的 E-Cam、Capture/Compare 或专用总线 | B3 全型号支持 A3 凸轮表,256 点为通用上限,或 RS-485 轮询能保证同步 |
旧稿的“0.36°/脉冲、1 rpm、0.1% 扭矩精度、最快 10 ms 更新、响应小于 1 ms”没有形成可复现实测,已撤销为性能结论。应分别记录命令单位、编码器分辨率、重复定位误差、闭环带宽和端到端通信延迟。
复合动作采用有截止时间的状态流程
跳转到“复合动作采用有截止时间的状态流程”“回零 → 高速绝对定位 → 低速增量定位 → 转矩动作”可以作为需求顺序。原例中的 1000 rpm、50000 脉冲、100 rpm、100 脉冲和 50% 转矩只是示意输入,必须换算为本机单位并通过行程与限幅检查。
| 状态 | 进入条件与动作 | 退出条件 |
|---|---|---|
| 待机 | 型号、配置、原点开关、限位和通信状态均可确认 | 操作者/上层业务提交明确启动请求 |
| 回零等待 | 仅触发一次已核实的回零命令,启动截止计时 | 回零完成进入下一步;超时、故障、限位异常转受控停止 |
| 绝对定位等待 | 校验目标范围、速度和加减速,再触发路径 | 实际到位条件满足且无故障;不能只看写寄存器应答 |
| 增量定位等待 | 使用明确的命令基准,检查累计行程 | 与绝对定位相同的到位和截止条件 |
| 转矩准备/执行 | 按模式切换要求先停机或 Servo Off,配置速度与转矩限制,再确认新模式 | 有界时间/工艺条件完成,或任意异常停止 |
| 受控停止/故障保持 | 执行经设备验证的停止策略并确认结果 | 原因排除、状态可确认并收到新的明确启动请求后复位 |
等待循环每次同时检查完成、故障、取消和截止时间。通信中断时不能无限等待“目标到达”,也不能重复发送运动触发来试探是否收到;动作是否可以重试必须由协议状态和业务语义共同决定。
资料与版本
跳转到“资料与版本”- Delta ASDA-A3 官方应用资料入口;本文查阅厂家 2024-01-24 版手册的接线、控制模式与 PR 章节。
- ASDA-B3 厂家英文手册,2023-10-25(Mouser 分发),第 8 章参数、第 9 章通信。
- 原图与学习记录:A3/B3 接口和 RS-485、B3 功能覆盖需求。
- 原记录附有 RS-485 接口文章,作为历史阅读线索;设备针脚、协议及参数以相应厂家手册为依据。