原笔记试图用两个方程描述平衡机的平动和转动。第二个自由度应解释为转子绕横向轴的小角度摆动,并非绕自身轴线的扭转;弹性恢复力也必须随动态位移变化。
下面建立一个可推导、可检查的简化模型。它用于理解支承响应与不平衡的关系,不是特定平衡机的完整辨识模型。
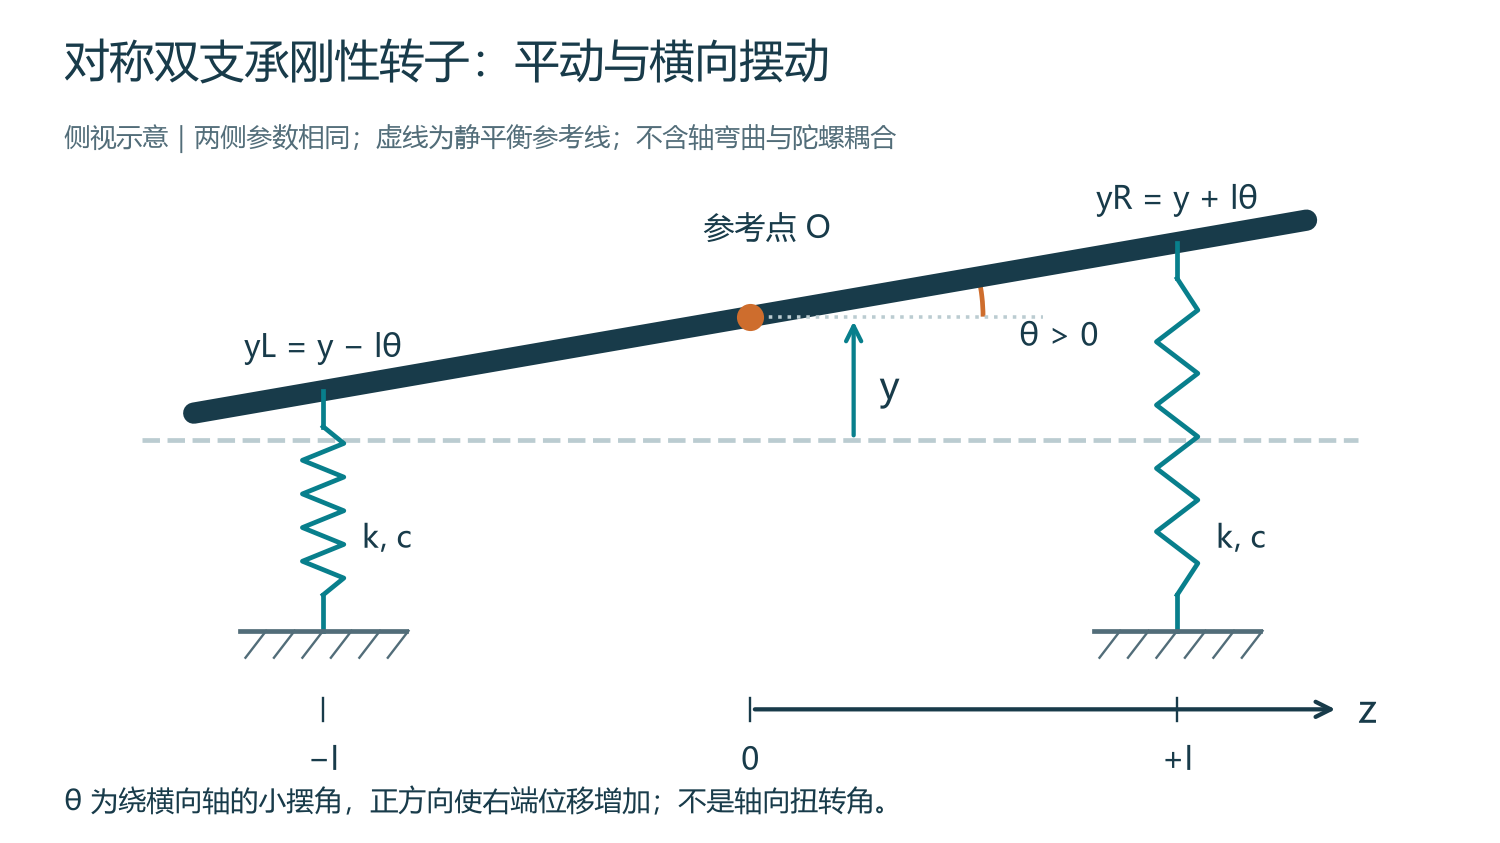
取轴向为 z,名义平衡转子总质量为 M。在名义质心所在的轴向截面,转轴中心线参考点 O 的横向位移为 y,绕横向轴的小摆角为 θ。左右支承位于 z=−l、z=+l;每个支承在所分析方向上的刚度为 k、黏性阻尼为 c。
规定 θ>0 时右端位移增加,则支承处动态位移为:
yL=y−lθ,yR=y+lθ.
模型假设转子在所考察范围内不发生显著弯曲,两侧支承相同,位移与摆角小,围绕静平衡位置线性化,转速恒定,并忽略另一横向平面和陀螺耦合。小不平衡用同步力及力矩等效,不计其对名义质量和惯量的高阶影响;JT 取名义平衡转子绕横向摆动轴的惯量,单位 kg·m²。
两支承弹簧力合起来对平动产生 −2ky,对摆动产生 −2kl2θ;阻尼项同理。若在轴向位置 zu 有一个不平衡量 U=muru,其在该方向的恒速激励为 Uω2cos(ωt+ϕ)。
因此:
My¨+2cy˙+2ky=Uω2cos(ωt+ϕ),
JTθ¨+2cl2θ˙+2kl2θ=zuUω2cos(ωt+ϕ).
所有量在这两个方程中采用 SI 单位。第一式每项单位是 N,第二式每项单位是 N·m。若忽略阻尼,可令 c=0,但这会使理想共振点的稳态解失去有限值。
这里的 y 不能直接叫作实际偏心质心的位移。单平动示例中,实际质心近似满足 yG=y+(U/M)cos(ωt+ϕ);从 My¨G=−2cy˙−2ky 移项,才得到包含等效不平衡激励的第一式。
这也修正了原稿中的三处问题:加速度应为二阶时间导数;弹簧恢复力应包含动态 y 而不是一个固定 y0;不平衡激励包含 ω2cos(ωt+ϕ),并非随时间线性增大的力。
对于多个不平衡量,把各自的激励力和相对于参考截面的力矩分别相加。在对称情况下,平动与摆动方程解耦;支承位置或刚度不同后,一般会出现耦合项。
若第 i 个支承位于 zi、刚度为 ki,仍用 yi=y+ziθ,则刚度矩阵为:
K=[∑ki∑kizi∑kizi∑kizi2].
阻尼矩阵把 ki 换为 ci。以名义平衡转子的质心截面为坐标原点时,质量矩阵可写为 diag(M,JT)。上一节的对称条件使 ∑kizi=0、∑cizi=0 同时成立,两个方程才相互独立。
用复数稳态解表示,在一个集中不平衡量作用下:
Y=2k−Mω2+j2cωUω2ejϕ,Θ=2kl2−JTω2+j2cl2ωzuUω2ejϕ.
位移幅值同时受分子激励和分母动力学影响。以平动为例,令 ωn=2k/M、r=ω/ωn、ζ=2c/(2Mωn),则:
U/M∣Y∣=(1−r2)2+(2ζr)2r2.
低速时可近似呈平方增长;共振附近被放大;该理想模型的高频位移比趋近 1。因而不能看到某次升速的幅值变化,就直接按平方比例反推不平衡。
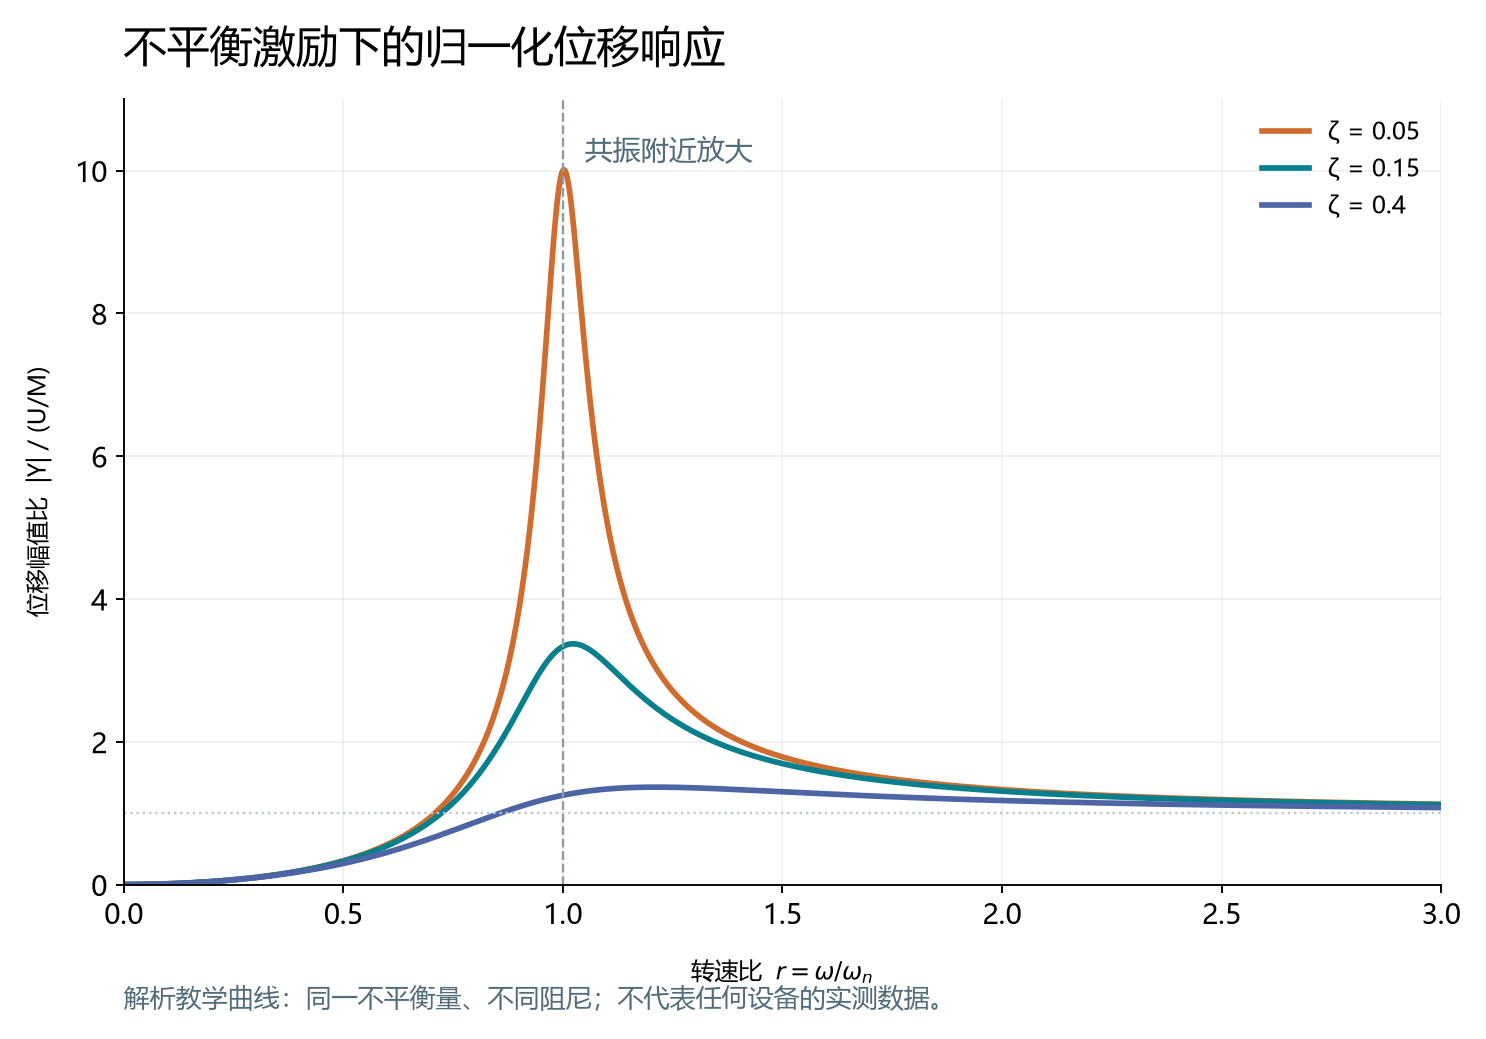
理论模型可解释支承刚度、测点、共振和相位为何影响平衡响应。实际机器的刚度、阻尼和耦合通常不能完全由尺寸估算,所以现场常通过试重辨识影响系数,并在一致工况下复测。
本模型不包含扭转、轴弯曲、多平面陀螺耦合、轴承交叉刚度、基础运动或接触非线性。若这些效应明显,应扩展模型并核对实验数据。
补充课程:NPTEL 单自由度转子模型与机械振动视频课程,可用于复习牛顿方程、阻尼受迫振动与转子不平衡;本页的对称双支承推导按上述明确假设独立写出。