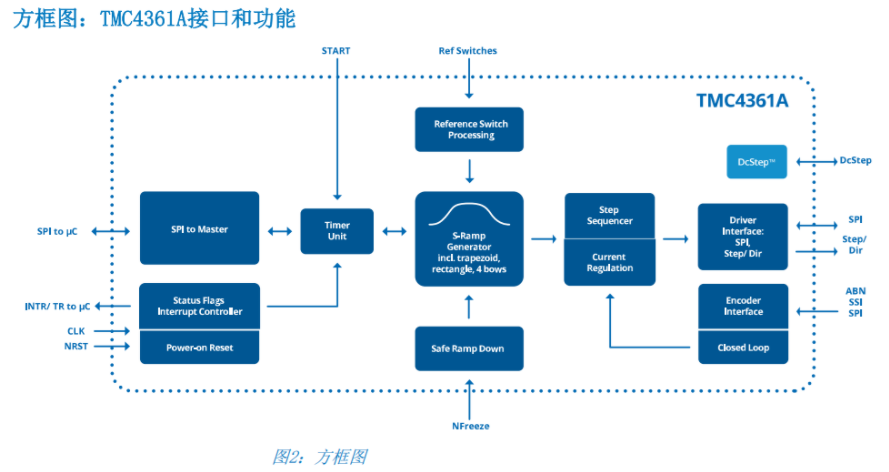
TMC4361A功能方框图
TMC4361A-LA 功能方框图详解
跳转到“TMC4361A-LA 功能方框图详解”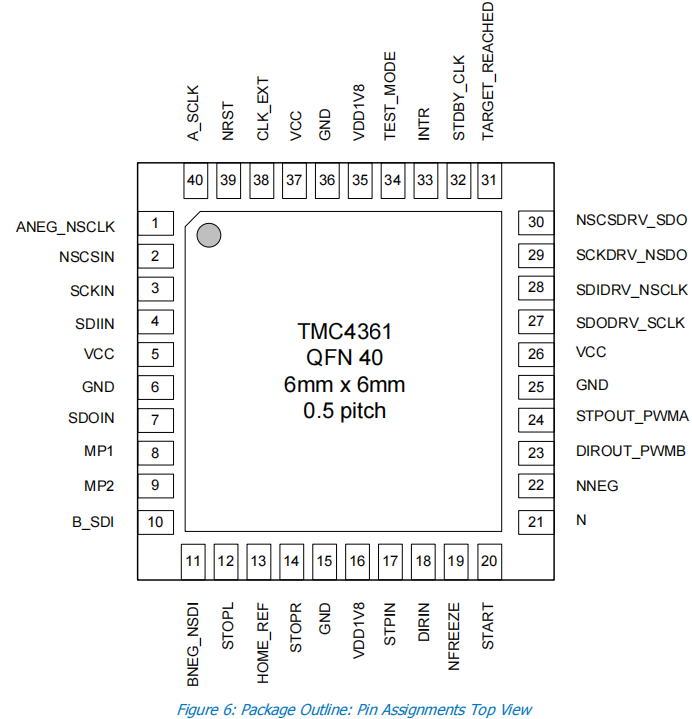
TMC4361A 引脚功能详解表
跳转到“TMC4361A 引脚功能详解表”📡 通信接口引脚
跳转到“📡 通信接口引脚”| 引脚名称 | 类型 | 功能描述 | 与STM32连接 | 备注 |
|---|---|---|---|---|
| NSCSIN | 输入 | SPI片选信号(低电平有效) | PA4 | 主机控制TMC4361A的SPI片选 |
| SCKIN | 输入 | SPI时钟输入 | PA5 | 接收STM32的SPI时钟信号 |
| SDIIN | 输入 | SPI数据输入(MOSI) | PA7 | 接收STM32发送的命令和数据 |
| SDOIN | 输出 | SPI数据输出(MISO) | PA6 | 向STM32发送状态和位置信息 |
🔄 步进驱动器接口引脚
跳转到“🔄 步进驱动器接口引脚”| 引脚名称 | 类型 | 功能描述 | 连接对象 | 备注 |
|---|---|---|---|---|
| NSCSDRV_SDO | 输出 | 驱动器SPI片选/串行数据输出 | TMC2xxx驱动器 | 控制下级步进驱动器 |
| SDODRV_SCLK | 输出 | 驱动器串行数据输出/SPI时钟 | TMC2xxx驱动器 | SPI通信时钟 |
| SCKDRV_NSDO | 输出 | 驱动器SPI时钟/片选信号 | TMC2xxx驱动器 | 复用功能引脚 |
| SDIDRV_NSCLK | 输入/输出 | 驱动器数据输入/时钟信号 | TMC2xxx驱动器 | 双向通信 |
🎯 步进输出接口引脚
跳转到“🎯 步进输出接口引脚”| 引脚名称 | 类型 | 功能描述 | 连接对象 | 备注 |
|---|---|---|---|---|
| STPOUT_PWMA | 输出 | 步进脉冲输出/PWM A相 | 步进驱动器STEP | 可配置为STEP或PWM输出 |
| DIRPOUT_PWMB | 输出 | 方向信号输出/PWM B相 | 步进驱动器DIR | 可配置为DIR或PWM输出 |
🔍 编码器接口引脚
跳转到“🔍 编码器接口引脚”| 引脚名称 | 类型 | 功能描述 | 连接对象 | 电气特性 |
|---|---|---|---|---|
| A_SCLK | 输入 | 编码器A相信号/串行时钟 | 增量编码器A+ | 差分输入支持 |
| ANEG_NSCLK | 输入 | 编码器A相反相/串行时钟反相 | 增量编码器A- | 差分输入支持 |
| B_SDI | 输入 | 编码器B相信号/串行数据输入 | 增量编码器B+ | 差分输入支持 |
| BNEG_NSDI | 输入 | 编码器B相反相/串行数据反相 | 增量编码器B- | 差分输入支持 |
| N | 输入 | 编码器Z相(索引)信号 | 增量编码器Z+ | 索引脉冲 |
| NNEG | 输入 | 编码器Z相反相信号 | 增量编码器Z- | 差分输入 |
🛡️ 安全和控制引脚
跳转到“🛡️ 安全和控制引脚”| 引脚名称 | 类型 | 功能描述 | 连接建议 | 电气特性 |
|---|---|---|---|---|
| HOME | 输入 | 原点开关输入 | 机械或光电开关 | 内部上拉,低电平触发 |
| STOPL | 输入 | 左限位开关 | 左侧限位开关 | 内部上拉,低电平触发 |
| STOPR | 输入 | 右限位开关 | 右侧限位开关 | 内部上拉,低电平触发 |
| STPIN | 输入 | 外部步进脉冲输入 | 外部脉冲发生器 | 外部控制模式 |
| DIRIN | 输入 | 外部方向信号输入 | 外部方向控制 | 外部控制模式 |
| NFREEZE | 输入 | 紧急停止信号(低电平有效) | 急停开关 | 立即冻结所有运动 |
📤 状态输出引脚
跳转到“📤 状态输出引脚”| 引脚名称 | 类型 | 功能描述 | 连接建议 | 用途 |
|---|---|---|---|---|
| INTR | 输出 | 中断输出信号 | STM32中断输入(PA2) | 状态变化通知 |
| TARGET_REACHED | 输出 | 目标到达指示 | LED指示灯或逻辑输入 | 运动完成指示 |
| START | 输入/输出 | 启动信号(双向) | 启动按钮或外部控制 | 可配置为输入或输出 |
⚡ 电源和时钟引脚
跳转到“⚡ 电源和时钟引脚”| 引脚名称 | 类型 | 电压 | 功能描述 | 连接要求 |
|---|---|---|---|---|
| VCC | 电源 | 3.3V | 主电源输入 | 稳定3.3V供电,100nF去耦电容 |
| VDD1V8(2x) | 电源 | 1.8V | 内部1.8V电源 | 外接100nF电容到地 |
| GND | 电源 | 0V | 接地 | 良好接地设计 |
| CLK_EXT | 输入 | 3.3V | 外部时钟输入 | 可选外部时钟源 |
| STDBY_CLK | 输出 | 3.3V | 待机时钟输出 | 低功耗模式时钟 |
🔧 特殊功能引脚
跳转到“🔧 特殊功能引脚”| 引脚名称 | 类型 | 功能描述 | 连接建议 | 备注 |
|---|---|---|---|---|
| NRST | 输入 | 复位输入(低电平有效) | STM32控制(PA3) | 外部复位控制 |
| TEST_MODE | 输入 | 测试模式选择 | 接地(正常工作) | 生产测试用 |
| MP1 | 输入/输出 | 多功能引脚1 | 根据配置使用 | 可配置多种功能 |
| MP2 | 输入/输出 | 多功能引脚2 | 根据配置使用 | 可配置多种功能 |
🔌 与您STM32F103RET6的连接映射
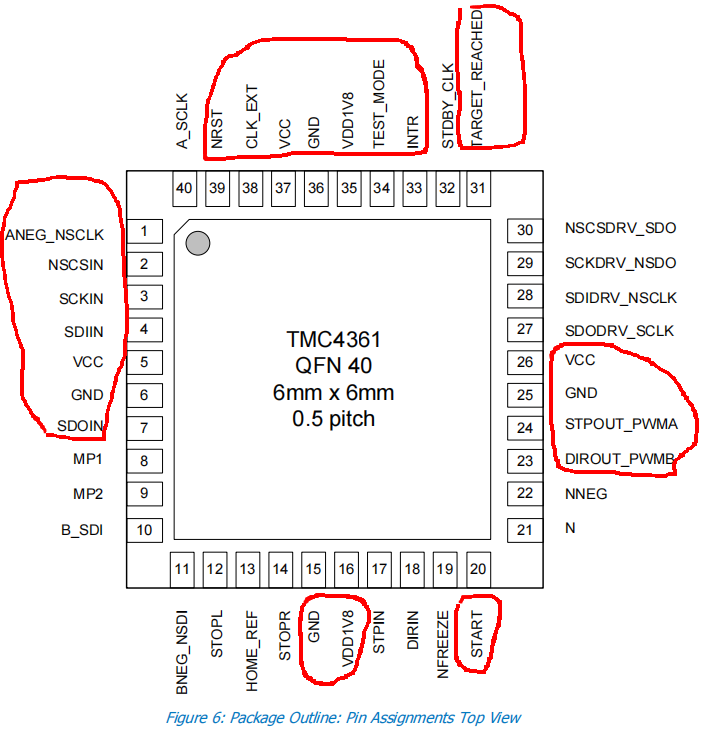
跳转到“🔌 与您STM32F103RET6的连接映射”根据您的硬件配置,主要连接关系:
| TMC4361A引脚 | STM32F103RET6引脚 | 功能 |
|---|---|---|
| NSCSIN | PA4 | SPI片选 |
| SCKIN | PA5 | SPI时钟 |
| SDIIN | PA7 | SPI MOSI |
| SDOIN | PA6 | SPI MISO |
| NRST | PA3 | 复位控制 |
| INTR | PA2 | 中断输入 |
📋 引脚配置建议
跳转到“📋 引脚配置建议”基础配置模式
跳转到“基础配置模式”// SPI通信引脚 - 必须连接NSCSIN -> STM32 PA4 (SPI_CS)SCKIN -> STM32 PA5 (SPI_SCK)SDIIN -> STM32 PA7 (SPI_MOSI)SDOIN -> STM32 PA6 (SPI_MISO)
// 控制引脚 - 推荐连接NRST -> STM32 PA3 (GPIO_OUTPUT)INTR -> STM32 PA2 (GPIO_INPUT)
// 步进输出 - 连接到步进驱动器STPOUT_PWMA -> 步进驱动器 STEP输入DIRPOUT_PWMB -> 步进驱动器 DIR输入高级配置模式(带编码器)
跳转到“高级配置模式(带编码器)”// 编码器连接 - 闭环控制A_SCLK -> 编码器 A+ANEG_NSCLK -> 编码器 A-B_SDI -> 编码器 B+BNEG_NSDI -> 编码器 B-N -> 编码器 Z+NNEG -> 编码器 Z-
// 安全开关连接HOME -> 原点开关STOPL -> 左限位开关STOPR -> 右限位开关NFREEZE -> 急停开关
graph TB    subgraph "STM32F103RET6 正确引脚配置"        PA4[PA4 - SPI1_CS<br/>已配置]        PA5[PA5 - SPI1_SCK<br/>已配置]        PA6[PA6 - SPI1_MISO<br/>已配置]        PA7[PA7 - SPI1_MOSI<br/>已配置]        PA8[PA8 - RCC_MCO<br/>时钟输出]        PA2[PA2 - USART2_TX<br/>已配置]        PA3[PA3 - USART2_RX<br/>已配置]
        PB3[PB3 - GPIO_Output<br/>TMC_START]        PB4[PB4 - GPIO_EXTI4<br/>TMC_DONE]        PB5[PB5 - GPIO_EXTI5<br/>TMC_INTR]        PB6[PB6 - I2C1_SCL<br/>EEPROM时钟]        PB7[PB7 - I2C1_SDA<br/>EEPROM数据]    end
    subgraph "TMC4361A连接"        TMC_SPI[SPI通信接口]        TMC_CLK[时钟输入CLK]        TMC_START_SIG[START启动信号]        TMC_DONE_SIG[DONE完成信号]        TMC_INTR_SIG[INTR中断信号]    end
    PA4 --> TMC_SPI    PA5 --> TMC_SPI    PA6 --> TMC_SPI    PA7 --> TMC_SPI    PA8 --> TMC_CLK    PB3 --> TMC_START_SIG    PB4 --> TMC_DONE_SIG    PB5 --> TMC_INTR_SIG
TMC4361A 实际使用引脚功能分析
跳转到“TMC4361A 实际使用引脚功能分析”🔌 SPI通信接口组 (与STM32F103RET6通信)
跳转到“🔌 SPI通信接口组 (与STM32F103RET6通信)”| 引脚名称 | 功能类型 | 详细功能描述 | 在您系统中的作用 |
|---|---|---|---|
| NSCSIN | SPI片选输入 | SPI通信的片选信号(低电平有效) | 连接STM32 PA4,控制SPI通信开始/结束 |
| SCKIN | SPI时钟输入 | 接收主机SPI时钟信号 | 连接STM32 PA5,接收SPI时钟 |
| SDIIN | SPI数据输入 | 接收主机发送的数据(MOSI) | 连接STM32 PA7,接收命令和配置数据 |
| SDOIN | SPI数据输出 | 向主机发送数据(MISO) | 连接STM32 PA6,发送状态和位置信息 |
⚡ 电源系统组
跳转到“⚡ 电源系统组”| 引脚名称 | 电压等级 | 功能描述 | 数量 | 连接要求 |
|---|---|---|---|---|
| VCC | 3.3V | 主电源输入 | 多个 | 稳定3.3V供电,需加100nF去耦电容 |
| GND | 0V | 接地引脚 | 多个 | 良好的接地连接,减少噪声 |
| VDD1V8 | 1.8V | 内部1.8V电源 | 2个 | 外接100nF电容到地,内部稳压器输出 |
🎛️ 控制信号组
跳转到“🎛️ 控制信号组”| 引脚名称 | 信号类型 | 功能描述 | 连接建议 |
|---|---|---|---|
| NRST | 复位输入 | 硬件复位信号(低电平有效) | 连接STM32 PA3,可软件控制复位 |
| CLK_EXT | 时钟输入 | 外部时钟源输入 | 可连接外部晶振或由STM32提供时钟 |
| TEST_MODE | 测试控制 | 芯片测试模式选择 | 通常接地(正常工作模式) |
| START | 启动信号 | 运动启动信号(可配置为输入或输出) | 可连接启动按钮或外部控制信号 |
graph TD    subgraph "DONE信号时序图"        A[运动开始<br/>DONE = 0V]        B[运动进行中<br/>DONE = 0V]        C[运动完成瞬间<br/>上升沿触发]        D[运动完成<br/>DONE = 3.3V]    end
    A --> B    B --> C    C --> D
    C --> E[触发EXTI4中断<br/>CPU执行中断处理]    E --> F[处理运动完成逻辑<br/>清除中断标志]
📤 状态输出组
跳转到“📤 状态输出组”| 引脚名称 | 输出类型 | 功能描述 | 实际应用 |
|---|---|---|---|
| INTR | 中断输出 | 状态变化中断信号 | 连接STM32 PA2,通知运动完成/错误等状态 |
| TARGET_REACHED | 状态输出 | 目标位置到达指示 | 可连接LED指示灯或外部逻辑电路 |
graph TB    subgraph "TMC4361A中断事件分类"        A[运动控制事件]        B[错误检测事件]        C[状态变化事件]        D[通信事件]    end
    A --> A1[位置到达]    A --> A2[速度到达]    A --> A3[加速完成]    A --> A4[减速开始]
    B --> B1[限位开关触发]    B --> B2[编码器错误]    B --> B3[电机堵转]    B --> B4[过流保护]
    C --> C1[运动方向改变]    C --> C2[待机模式切换]    C --> C3[参考点找到]
    D --> D1[SPI通信错误]    D --> D2[寄存器访问错误]
    A1 --> E[INTR信号高电平]    A2 --> E    B1 --> E    B2 --> E    C1 --> E    D1 --> E
🚀 运动输出组
跳转到“🚀 运动输出组”| 引脚名称 | 输出功能 | 详细描述 | 连接对象 |
|---|---|---|---|
| STPOUT_PWMA | 步进脉冲/PWM A | 步进电机脉冲输出或PWM A相信号 | 连接步进驱动器的STEP输入 |
| DIROUT_PWMB | 方向信号/PWM B | 步进电机方向或PWM B相信号 | 连接步进驱动器的DIR输入 |
STM32F103R3T6的8个GPIO输入的作用:
graph TB    subgraph "8路光耦隔离输入 (第6页)"        A[外部24V信号输入]        B[TLP291-4光耦隔离]        C[STM32 GPIO输入]        D[LED状态指示]    end
    subgraph "输入信号类型"        E1[限位开关信号]        E2[急停按钮信号]        E3[传感器检测信号]        E4[外部控制信号]        E5[安全门开关]        E6[启动/停止按钮]        E7[故障报警信号]        E8[外部设备状态]    end
    A --> B    B --> C    B --> D
    E1 --> A    E2 --> A    E3 --> A    E4 --> A    E5 --> A    E6 --> A    E7 --> A    E8 --> A
STM32F103R3T6的8个GPIO输出的作用:
graph TB    subgraph "8路继电器输出 (第7页)"        A[STM32 GPIO输出]        B[SS8550三极管驱动]        C[继电器RELAY1-4]        D[高压/大电流负载]    end
    subgraph "输出控制对象"        E1[电磁阀控制]        E2[指示灯/报警灯]        E3[风扇/冷却系统]        E4[加热器控制]        E5[外部设备启停]        E6[气缸控制]        E7[联锁输出]        E8[状态指示]    end
    A --> B    B --> C    C --> D
    D --> E1    D --> E2    D --> E3    D --> E4    D --> E5    D --> E6    D --> E7    D --> E8
🔍 编码器接口组
跳转到“🔍 编码器接口组”| 引脚名称 | 信号类型 | 功能描述 | 说明 |
|---|---|---|---|
| ANEG_NSCLK | 编码器A相反相 | 差分编码器A相负信号或串行时钟反相 | 支持差分编码器输入,提高抗干扰能力 |
📋 系统功能分析
跳转到“📋 系统功能分析”基础配置模式
跳转到“基础配置模式”// 您的系统实现了TMC4361A的核心功能:✅ SPI通信控制 (NSCSIN, SCKIN, SDIIN, SDOIN)✅ 步进电机控制 (STPOUT_PWMA, DIROUT_PWMB)✅ 状态监控 (INTR, TARGET_REACHED)✅ 硬件控制 (NRST, START)✅ 编码器支持 (ANEG_NSCLK - 部分)✅ 外部时钟 (CLK_EXT)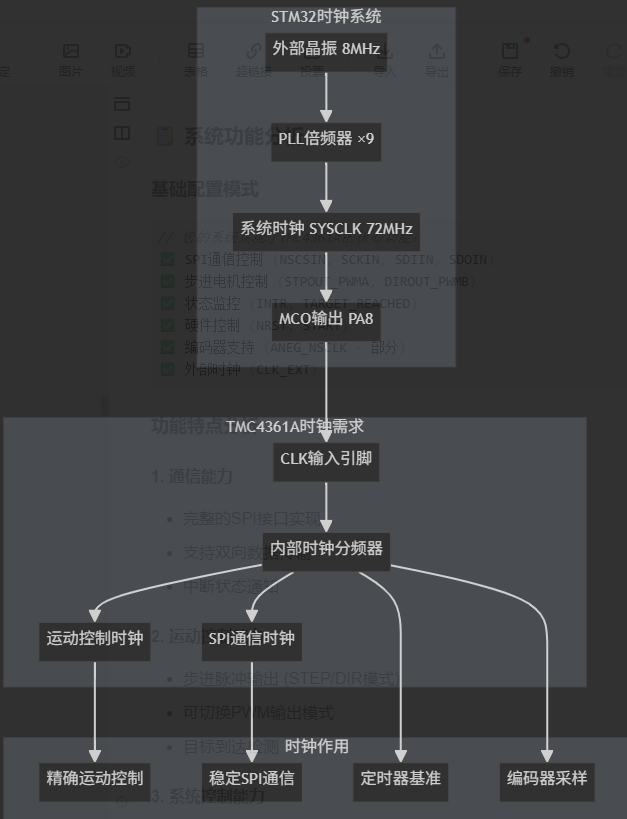
时钟路径: STM32 SYSCLK (72MHz) → MCO输出 (PA8) → TMC4361A CLK输入 同步优势: ✅ 避免时钟域交叉问题 ✅ 减少SPI通信错误 ✅ 提高数据传输可靠性
// MCO与SPI通信的关系MCO频率 = 72MHz (SYSCLK)SPI频率 = 2.25MHz (SYSCLK/32)
时钟比例 = MCO : SPI = 72MHz : 2.25MHz = 32:1
功能特点分析
跳转到“功能特点分析”1. 通信能力
跳转到“1. 通信能力”- 完整的SPI接口实现
- 支持双向数据传输
- 中断状态通知
2. 运动控制能力
跳转到“2. 运动控制能力”- 步进脉冲输出 (STEP/DIR模式)
- 可切换PWM输出模式
- 目标到达检测
3. 系统控制能力
跳转到“3. 系统控制能力”- 硬件复位控制
- 外部时钟输入支持
- 启动信号控制
4. 反馈能力
跳转到“4. 反馈能力”- 部分编码器支持 (仅A相反相)
- 状态中断通知
- 目标到达指示
🔧 实际应用场景
跳转到“🔧 实际应用场景”根据您的引脚配置,这个设计适合:
✅ 开环步进电机控制✅ 精确位置控制✅ 速度控制应用✅ 多轴同步控制✅ 自动化设备控制⚠️ 功能限制
跳转到“⚠️ 功能限制”❌ 完整闭环控制 (缺少编码器B相、Z相)❌ 差分编码器支持 (仅有A相反相)❌ 限位开关保护 (未使用STOPL/STOPR)❌ 原点开关功能 (未使用HOME)❌ 紧急停止 (未使用NFREEZE)💡 设计优化建议
跳转到“💡 设计优化建议”- 增加安全功能:考虑连接限位开关(STOPL/STOPR)
- 完善编码器接口:如需闭环控制,添加B相和Z相信号
- 增加保护功能:连接NFREEZE实现紧急停止
- 原点功能:连接HOME开关实现自动回零
这个引脚配置实现了TMC4361A的核心运动控制功能,适合大多数开环步进电机控制应用。
核心架构分析
跳转到“核心架构分析”TMC4361A是一个高度集成的运动控制器,从方框图可以看出它具有以下主要功能模块:
1. 通信接口模块
跳转到“1. 通信接口模块”SPI to μC (SPI转微控制器)
跳转到“SPI to μC (SPI转微控制器)”- 功能: 与您的STM32F103RET6进行主要通信
- 用途: 接收运动命令、配置参数、读取状态
- 连接: 通过SPI接口(SCK/MISO/MOSI/CS)连接到STM32
SPI to Master (SPI主接口)
跳转到“SPI to Master (SPI主接口)”- 功能: 作为SPI主设备控制外部步进驱动器
- 用途: 直接控制支持SPI的步进驱动器(如TMC2xxx系列)
- 优势: 可以实现更精确的电流控制和微步控制
2. 核心运动控制模块
跳转到“2. 核心运动控制模块”S-Ramp Generator (S型斜坡生成器)
跳转到“S-Ramp Generator (S型斜坡生成器)”功能特点:- 生成平滑的S型加减速曲线- 避免急转弯带来的震动和噪音- 支持多种运动模式: * 位置模式 (Point-to-Point) * 速度模式 (Continuous) * 外部控制模式Timer Unit (定时器单元)
跳转到“Timer Unit (定时器单元)”- 功能: 为运动控制提供精确的时基
- 作用: 确保步进脉冲的精确时序
- 重要性: 决定运动的平滑性和精度
Step Sequencer (步进序列发生器)
跳转到“Step Sequencer (步进序列发生器)”- 功能: 生成步进脉冲序列
- 输出: STEP/DIR信号到步进驱动器
- 特点: 支持微步细分和复杂的步进模式
3. 电流和驱动控制
跳转到“3. 电流和驱动控制”Current Regulation (电流调节)
跳转到“Current Regulation (电流调节)”- 功能: 智能电流管理
- 作用: 根据负载和速度动态调整电流
- 好处: 降低功耗,减少发热
Driver Interface: SPI (驱动器SPI接口)
跳转到“Driver Interface: SPI (驱动器SPI接口)”- 功能: 直接控制智能步进驱动器
- 支持: TMC2xxx系列驱动器
- 优势: 实现无传感器负载检测、静音控制等
4. 反馈和闭环控制
跳转到“4. 反馈和闭环控制”Encoder Interface (编码器接口)
跳转到“Encoder Interface (编码器接口)”支持编码器类型:- ABN增量编码器 (A/B/Z信号)- SSI绝对编码器 (串行同步接口)- SPI编码器
功能:- 位置反馈- 速度测量- 失步检测Closed Loop (闭环控制)
跳转到“Closed Loop (闭环控制)”- 功能: 基于编码器反馈的位置闭环
- 算法: PID控制算法
- 作用: 自动补偿失步,提高精度
5. 安全和保护功能
跳转到“5. 安全和保护功能”Reference Switch Processing (参考开关处理)
跳转到“Reference Switch Processing (参考开关处理)”支持开关类型:- 限位开关 (LEFT/RIGHT)- 原点开关 (HOME)- 启动开关 (START)
功能:- 自动回零- 限位保护- 安全停机Safe Ramp Down (安全斜坡下降)
跳转到“Safe Ramp Down (安全斜坡下降)”- 功能: 紧急情况下的安全停机
- 特点: 按照设定的减速曲线安全停止
- 触发: 限位开关、急停信号等
Status Flag Interrupt Controller (状态中断控制器)
跳转到“Status Flag Interrupt Controller (状态中断控制器)”- 功能: 实时状态监控和中断生成
- 用途: 向STM32报告运动完成、错误等状态
6. 系统控制模块
跳转到“6. 系统控制模块”Poweron Reset (上电复位)
跳转到“Poweron Reset (上电复位)”- 功能: 系统初始化和复位管理
- 作用: 确保系统可靠启动
TMC4361A-LA 实际应用用法
跳转到“TMC4361A-LA 实际应用用法”典型应用场景
跳转到“典型应用场景”1. 精密定位系统
跳转到“1. 精密定位系统”// 配置位置模式TMC4361A_SPI_WriteRegister(TMC4361A_RAMPMODE, 0); // 位置模式TMC4361A_SPI_WriteRegister(TMC4361A_VMAX, 50000); // 最大速度TMC4361A_SPI_WriteRegister(TMC4361A_AMAX, 10000); // 加速度TMC4361A_SPI_WriteRegister(TMC4361A_XTARGET, 10000); // 目标位置2. 速度控制系统
跳转到“2. 速度控制系统”// 配置速度模式TMC4361A_SPI_WriteRegister(TMC4361A_RAMPMODE, 1); // 速度模式TMC4361A_SPI_WriteRegister(TMC4361A_VMAX, 30000); // 目标速度3. 闭环位置控制
跳转到“3. 闭环位置控制”// 启用编码器反馈TMC4361A_SPI_WriteRegister(TMC4361A_ENC_IN_CONF, 0x1000); // 启用ABN编码器TMC4361A_SPI_WriteRegister(TMC4361A_GCONF, 0x0040); // 启用闭环模式与其他芯片的区别
跳转到“与其他芯片的区别”TMC4361A vs TMC2xxx系列
跳转到“TMC4361A vs TMC2xxx系列”- TMC4361A: 运动控制器,负责轨迹规划和运动控制
- TMC2xxx: 步进驱动器,负责电机电流控制
- 关系: TMC4361A控制TMC2xxx,形成完整的运动控制系统
系统优势
跳转到“系统优势”- 高精度: S型斜坡确保平滑运动
- 智能化: 自动负载检测和电流调节
- 集成度高: 单芯片实现复杂运动控制
- 实时性: 硬件实现,响应迅速
- 可靠性: 多重安全保护机制
在您项目中的应用
跳转到“在您项目中的应用”基于您的STM32F103RET6+TMC4361A硬件配置,可以实现:
- 高精度CNC控制
- 自动化生产线定位
- 机器人关节控制
- 精密测量设备
- 高速包装机械
通过我提供的测试套件,您可以:
- 验证各个功能模块是否正常工作
- 测试运动控制的精度和平滑性
- 验证安全保护功能
- 调试闭环控制参数
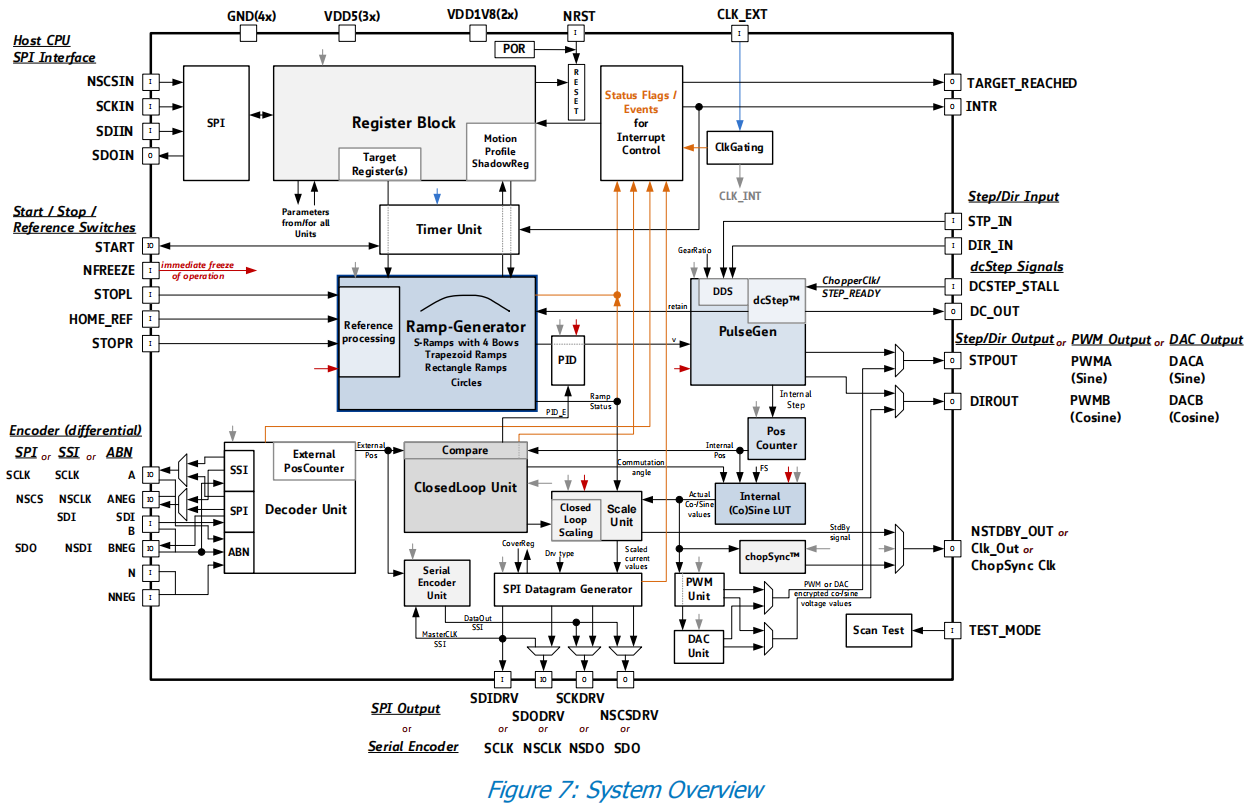
TMC4361A系统概览框图详解
跳转到“TMC4361A系统概览框图详解”🔌 接口层次结构
跳转到“🔌 接口层次结构”1. 主机接口 (Host CPU SPI Interface)
跳转到“1. 主机接口 (Host CPU SPI Interface)”连接引脚:- NSCSIN: 片选信号 (对应您的PA4)- SCKIN: SPI时钟 (对应您的PA5)- SDIIN: 数据输入 (对应您的PA7)- SDOOUT: 数据输出 (对应您的PA6)
功能:- 接收STM32F103RET6的运动指令- 上传状态和位置信息- 参数配置和实时监控2. 步进/方向输入接口 (Step/Dir Input)
跳转到“2. 步进/方向输入接口 (Step/Dir Input)”输入引脚:- STP_IN: 外部步进脉冲输入- DIR_IN: 外部方向控制输入
用途:- 外部脉冲控制模式- 电子齿轮功能- 从属控制应用🧠 核心处理单元
跳转到“🧠 核心处理单元”3. 寄存器块 (Register Block)
跳转到“3. 寄存器块 (Register Block)”主要功能模块:- Target Register(s): 目标位置寄存器- Motion Profile Shadowing: 运动轮廓缓存- Parameter Transfer at Start: 启动参数传输
典型配置:TMC4361A_SPI_WriteRegister(TMC4361A_XTARGET, 50000); // 设置目标位置TMC4361A_SPI_WriteRegister(TMC4361A_VMAX, 100000); // 设置最大速度4. 定时器单元 (Timer Unit)
跳转到“4. 定时器单元 (Timer Unit)”核心功能:- 提供系统时基- 同步各模块操作- 确保运动时序精度- 支持外部时钟输入(CLK_EXT)🚀 运动生成引擎
跳转到“🚀 运动生成引擎”5. 斜坡生成器 (Ramp-Generator)
跳转到“5. 斜坡生成器 (Ramp-Generator)”支持的运动模式:✅ S-Ramps with 4 Bows: S型斜坡(4个弯曲点)✅ Trapezoid Ramps: 梯形斜坡✅ Rectangle Ramps: 矩形斜坡✅ Circles: 圆弧运动
关键特性:- PID闭环控制集成- 实时轨迹修改- 多段运动规划实际配置示例:
// S型斜坡配置TMC4361A_SPI_WriteRegister(TMC4361A_RAMPMODE, 0); // 位置模式TMC4361A_SPI_WriteRegister(TMC4361A_BOW1, 1000); // 第一弯曲点TMC4361A_SPI_WriteRegister(TMC4361A_BOW2, 1000); // 第二弯曲点TMC4361A_SPI_WriteRegister(TMC4361A_BOW3, 1000); // 第三弯曲点TMC4361A_SPI_WriteRegister(TMC4361A_BOW4, 1000); // 第四弯曲点🎛️ 信号处理模块
跳转到“🎛️ 信号处理模块”6. 参考开关处理 (Reference Switch Processing)
跳转到“6. 参考开关处理 (Reference Switch Processing)”支持的开关类型:- START: 启动开关- NFREEZE: 冻结信号- STOPL: 左限位开关- HOME_REF: 原点开关- STOPR: 右限位开关
安全功能:- 立即冻结操作: NFREEZE信号- 硬件限位保护- 自动回零功能7. 状态标志和中断控制器
跳转到“7. 状态标志和中断控制器”监控功能:- 运动完成检测- 错误状态报告- 限位触发通知- 目标到达指示
输出信号:- TARGET_REACHED: 目标到达信号- INTR: 中断请求信号🔄 编码器和闭环系统
跳转到“🔄 编码器和闭环系统”8. 编码器接口 (Encoder - differential)
跳转到“8. 编码器接口 (Encoder - differential)”支持的编码器类型:📍 ABN增量编码器: - A, B相正交信号 - N索引信号 - 差分输入支持
📍 SSI/SPI绝对编码器: - 串行数据传输 - 高分辨率位置反馈 - 多圈计数支持
连接方式:SCLK, NSCS, ANEG -> ABN编码器信号SDI, SDO, NSDI, BNEG -> 串行编码器接口9. 解码器单元 (Decoder Unit)
跳转到“9. 解码器单元 (Decoder Unit)”主要功能:- 编码器信号解码- 位置计算和滤波- 速度估算- 方向判断
配置示例:// ABN编码器配置TMC4361A_SPI_WriteRegister(TMC4361A_ENC_IN_CONF, 0x1000);TMC4361A_SPI_WriteRegister(TMC4361A_ENC_CONST, 4096); // 编码器分辨率10. 闭环单元 (Closedloop Unit)
跳转到“10. 闭环单元 (Closedloop Unit)”PID控制器:- P: 比例控制- I: 积分控制- D: 微分控制
功能特性:- 位置误差补偿- 速度环控制- 自适应参数调整- 失步检测和恢复⚡ 输出驱动系统
跳转到“⚡ 输出驱动系统”11. 脉冲生成器 (PulseGen)
跳转到“11. 脉冲生成器 (PulseGen)”输出模式:🎯 Step/Dir模式: - STPOUT: 步进脉冲输出 - DIROUT: 方向信号输出
🎯 dcStep信号: - DCSTEP_STALL: 失速检测 - DC_OUT: 直流控制输出
特殊功能:- ChopSync支持: 与TMC驱动器同步- STEP_READY: 步进就绪信号12. PWM/DAC输出单元
跳转到“12. PWM/DAC输出单元”输出类型:🔊 PWM输出: - PWMA (正弦波) - PWMB (余弦波)
📈 DAC输出: - DACA (正弦波) - DACB (余弦波)
应用场景:- 伺服电机控制- 音圈电机驱动- 模拟量输出控制13. 内部正弦查找表 (Internal CoSine LUT)
跳转到“13. 内部正弦查找表 (Internal CoSine LUT)”功能:- 高精度正弦/余弦波形生成- 微步细分优化- 平滑电流波形
配置:TMC4361A_SPI_WriteRegister(TMC4361A_MSLUT_0, sine_table[0]);TMC4361A_SPI_WriteRegister(TMC4361A_MSLUT_1, sine_table[1]);// ... 配置完整的正弦查找表🔧 辅助功能模块
跳转到“🔧 辅助功能模块”14. 时钟门控 (ClkGating)
跳转到“14. 时钟门控 (ClkGating)”节能功能:- 自动时钟门控- 唤醒机制- 低功耗模式
寄存器:- CLK_GATING_DELAY: 门控延时- STDBY_CLK_FRQ: 待机时钟频率15. 扫描测试 (Scan Test)
跳转到“15. 扫描测试 (Scan Test)”测试功能:- 芯片内部测试- 生产测试支持- 故障诊断
控制:- TEST_MODE引脚控制- 内部扫描链测试📊 实际系统配置流程
跳转到“📊 实际系统配置流程”阶段1: 基础初始化
跳转到“阶段1: 基础初始化”// 1. 硬件复位TMC4361A_Hardware_Reset();
// 2. 基础配置TMC4361A_SPI_WriteRegister(TMC4361A_GCONF, 0x0000);TMC4361A_SPI_WriteRegister(TMC4361A_REFERENCE_CONF, 0x0000);阶段2: 运动参数配置
跳转到“阶段2: 运动参数配置”// 3. S型斜坡参数TMC4361A_SPI_WriteRegister(TMC4361A_RAMPMODE, 0); // 位置模式TMC4361A_SPI_WriteRegister(TMC4361A_VMAX, 100000); // 最大速度TMC4361A_SPI_WriteRegister(TMC4361A_AMAX, 50000); // 最大加速度TMC4361A_SPI_WriteRegister(TMC4361A_DMAX, 50000); // 最大减速度阶段3: 编码器配置(如果使用)
跳转到“阶段3: 编码器配置(如果使用)”// 4. ABN编码器设置TMC4361A_SPI_WriteRegister(TMC4361A_ENC_IN_CONF, 0x1000);TMC4361A_SPI_WriteRegister(TMC4361A_ENC_CONST, 4096);阶段4: 闭环控制(可选)
跳转到“阶段4: 闭环控制(可选)”// 5. PID参数设置TMC4361A_SPI_WriteRegister(TMC4361A_PID_P_WD, 500); // P参数TMC4361A_SPI_WriteRegister(TMC4361A_PID_I_WD, 100); // I参数TMC4361A_SPI_WriteRegister(TMC4361A_PID_D_WD, 50); // D参数阶段5: 执行运动
跳转到“阶段5: 执行运动”// 6. 启动运动TMC4361A_SPI_WriteRegister(TMC4361A_XTARGET, 50000); // 目标位置🎯 典型应用场景
跳转到“🎯 典型应用场景”1. 高精度定位平台
跳转到“1. 高精度定位平台”- 利用S型斜坡确保平滑运动
- 编码器闭环提供高精度
- 多轴同步控制
2. 高速包装机械
跳转到“2. 高速包装机械”- 快速启停能力
- 实时轨迹修改
- 安全限位保护
3. 精密测量设备
跳转到“3. 精密测量设备”- 微步细分控制
- 低振动运行
- 重复定位精度
TMC4361A TARGET_REACHED 使用说明
跳转到“TMC4361A TARGET_REACHED 使用说明”概述
跳转到“概述”TARGET_REACHED 在 TMC4361A 中有多种使用方式,是运动控制中非常重要的状态指示和触发信号。
1. 作为状态标志(STATUS_FLAGS)
跳转到“1. 作为状态标志(STATUS_FLAGS)”1.1 基本说明
跳转到“1.1 基本说明”- 寄存器:
STATUS(0x0F) - 位: Bit 0 -
TARGET_REACHED_F - 含义: 当
XACTUAL == XTARGET时,该标志被置位
1.2 使用方法
跳转到“1.2 使用方法”// 方法1: 读取状态标志uint32_t flags;TMC4361A_GetStatusFlags(&flags);if (flags & TMC4361A_STATUS_TARGET_REACHED) { // 目标已到达}
// 方法2: 使用专用函数bool reached;TMC4361A_IsTargetReached(&reached);if (reached) { // 目标已到达}
// 方法3: 读取完整状态TMC4361A_MotorStatus_t status;TMC4361A_GetStatus(&status);if (status.target_reached) { // 目标已到达}2. 作为事件(EVENTS)
跳转到“2. 作为事件(EVENTS)”2.1 基本说明
跳转到“2.1 基本说明”- 寄存器:
EVENTS(0x0E) - 位: Bit 0 -
TARGET_REACHED - 特点:
- 事件在状态从非活跃变为活跃时触发
- 读取
EVENTS寄存器后会自动清除(除非配置了保护) - 可以配置为触发中断
2.2 使用方法
跳转到“2.2 使用方法”// 轮询事件uint32_t events;TMC4361A_PollEvents(&events);if (events & (1 << 0)) { // TARGET_REACHED 事件 // 处理目标到达事件}
// 配置事件清除保护(防止重要事件被自动清除)TMC4361A_SetEventClearConfig(1 << 0); // 保护 TARGET_REACHED 事件
// 配置为中断源uint32_t intr_config = (1 << 0); // TARGET_REACHED 触发中断TMC4361A_SetInterruptConfig(intr_config);
// 手动清除事件(对于受保护的事件)TMC4361A_ClearInterruptFlags(1 << 0);3. 作为输出引脚(TARGET_REACHED Pin)
跳转到“3. 作为输出引脚(TARGET_REACHED Pin)”3.1 基本功能
跳转到“3.1 基本功能”- 默认行为: 转发
TARGET_REACHED_Flag - 默认极性: 高有效(High Active)
- 激活条件: 当
XACTUAL == XTARGET时引脚变为有效
3.2 配置极性
跳转到“3.2 配置极性”// 配置为低有效(Low Active)// 通过 GENERAL_CONF 寄存器 bit 16: invert_pol_target_reacheduint32_t general_conf;TMC4361A_ReadRegister(TMC4361A_GENERAL_CONF, &general_conf);general_conf |= (1 << 16); // 设置 bit 16TMC4361A_WriteRegister(TMC4361A_GENERAL_CONF, general_conf);3.3 多引脚连接配置(Wired-OR / Wired-AND)
跳转到“3.3 多引脚连接配置(Wired-OR / Wired-AND)”当多个 TMC4361A 芯片的 TARGET_REACHED 引脚需要连接到同一信号线时:
Wired-OR 配置(默认)
跳转到“Wired-OR 配置(默认)”// Step 1: 使能上拉/下拉功能uint32_t general_conf;TMC4361A_ReadRegister(TMC4361A_GENERAL_CONF, &general_conf);general_conf |= (1 << 29); // intr_tr_pu_pd_en = 1
// Step 2: 配置为 Wired-ORgeneral_conf &= ~(1 << 31); // tr_as_wired_and = 0TMC4361A_WriteRegister(TMC4361A_GENERAL_CONF, general_conf);行为: 只要有一个引脚激活,整条线就激活
Wired-AND 配置
跳转到“Wired-AND 配置”// Step 1: 使能上拉/下拉功能uint32_t general_conf;TMC4361A_ReadRegister(TMC4361A_GENERAL_CONF, &general_conf);general_conf |= (1 << 29); // intr_tr_pu_pd_en = 1
// Step 2: 配置为 Wired-ANDgeneral_conf |= (1 << 31); // tr_as_wired_and = 1TMC4361A_WriteRegister(TMC4361A_GENERAL_CONF, general_conf);行为: 只有当所有引脚都激活时,整条线才激活
3.4 引脚功能切换
跳转到“3.4 引脚功能切换”TARGET_REACHED 引脚可以配置为转发其他标志,通过 REFERENCE_CONF 寄存器 (0x01) 的 pos_comp_output 位 (bit 24:23):
// 配置选项:// b'00: TARGET_REACHED_Flag (默认)// b'01: VELOCITY_REACHED_Flag// b'10: ENC_FAIL_Flag// b'11: POS_COMP_REACHED_Flag
// 示例:配置为转发速度到达标志uint32_t ref_conf;TMC4361A_ReadRegister(TMC4361A_REFERENCE_CONF, &ref_conf);ref_conf &= ~(3 << 23); // 清除 bit 24:23ref_conf |= (1 << 23); // 设置为 b'01TMC4361A_WriteRegister(TMC4361A_REFERENCE_CONF, ref_conf);注意: 只能选择一个选项,不能同时选择多个。
4. 作为启动触发信号(START Trigger)
跳转到“4. 作为启动触发信号(START Trigger)”4.1 基本说明
跳转到“4.1 基本说明”TARGET_REACHED 事件可以作为斜坡启动的触发信号,用于实现连续运动控制。
4.2 配置方法
跳转到“4.2 配置方法”通过 START_CONF 寄存器 (0x02) 的 trigger_events 位 (bit 8:5):
// 配置 TARGET_REACHED 作为启动触发// trigger_events bit 8:5 = b'xx1x (bit 6 = 1)
uint32_t start_conf;TMC4361A_ReadRegister(TMC4361A_START_CONF, &start_conf);start_conf |= (1 << 6);  // 设置 bit 6,使能 TARGET_REACHED 触发TMC4361A_WriteRegister(TMC4361A_START_CONF, start_conf);
4.3 使用场景
跳转到“4.3 使用场景”场景1: 连续定位运动
// 1. 设置第一个目标位置TMC4361A_SetTargetPosition(1000);
// 2. 配置 TARGET_REACHED 触发下一个运动// 当到达第一个目标后,自动启动到第二个目标TMC4361A_SetTargetPosition(2000);  // 在 TARGET_REACHED 后执行
场景2: 同步多个运动
// 配置 START_DELAY,在 TARGET_REACHED 后延时启动// 这样可以实现精确的时序控制5. 在闭环控制中的特殊处理
跳转到“5. 在闭环控制中的特殊处理”5.1 闭环控制条件
跳转到“5.1 闭环控制条件”在闭环控制模式下,TARGET_REACHED 的触发需要同时满足两个条件:
- 位置条件:
XACTUAL == XTARGET - 编码器偏差条件:
|ENC_POS_DEV| ≤ CL_TR_TOLERANCE
其中:
ENC_POS_DEV=ENC_POS - XACTUAL - CL_OFFSET(闭环模式)CL_TR_TOLERANCE寄存器 (0x52) 定义允许的最大位置偏差
5.2 配置方法
跳转到“5.2 配置方法”// 设置闭环目标到达容差// CL_TR_TOLERANCE 寄存器地址为 0x52(写入)uint32_t tolerance = 100; // 允许100个微步的偏差TMC4361A_WriteRegister(0x52, tolerance);
// 读取编码器位置偏差int32_t enc_pos_dev;TMC4361A_ReadRegister(0x52, (uint32_t*)&enc_pos_dev); // 读取 ENC_POS_DEV5.3 使用场景
跳转到“5.3 使用场景”适用于需要高精度定位的应用,确保实际位置和编码器位置都在允许范围内。
6. 完整使用示例
跳转到“6. 完整使用示例”示例1: 基本位置到达检测
跳转到“示例1: 基本位置到达检测”// 设置目标位置TMC4361A_SetTargetPosition(10000);
// 轮询检测while (1) { bool reached; TMC4361A_IsTargetReached(&reached); if (reached) { printf("目标已到达!\n"); break; } HAL_Delay(10);}示例2: 事件驱动方式
跳转到“示例2: 事件驱动方式”// 配置事件回调void target_reached_callback(uint32_t events) { if (events & (1 << 0)) { // TARGET_REACHED printf("目标到达事件触发!\n"); }}
TMC4361A_RegisterEventCallback(target_reached_callback);
// 配置为中断源TMC4361A_SetInterruptConfig(1 << 0);
// 在主循环中处理事件while (1) { TMC4361A_ProcessEvents(); HAL_Delay(10);}示例3: 连续运动控制
跳转到“示例3: 连续运动控制”// 配置 TARGET_REACHED 作为启动触发uint32_t start_conf;TMC4361A_ReadRegister(TMC4361A_START_CONF, &start_conf);start_conf |= (1 << 6); // 使能 TARGET_REACHED 触发TMC4361A_WriteRegister(TMC4361A_START_CONF, start_conf);
// 设置第一个目标TMC4361A_SetTargetPosition(1000);
// 等待到达后,设置下一个目标(会自动启动)HAL_Delay(100);TMC4361A_SetTargetPosition(2000);示例4: 引脚输出配置
跳转到“示例4: 引脚输出配置”// 配置 TARGET_REACHED 引脚为低有效uint32_t general_conf;TMC4361A_ReadRegister(TMC4361A_GENERAL_CONF, &general_conf);general_conf |= (1 << 16); // invert_pol_target_reached = 1TMC4361A_WriteRegister(TMC4361A_GENERAL_CONF, general_conf);
// 配置引脚转发速度到达标志uint32_t ref_conf;TMC4361A_ReadRegister(TMC4361A_REFERENCE_CONF, &ref_conf);ref_conf &= ~(3 << 23);ref_conf |= (1 << 23); // pos_comp_output = b'01TMC4361A_WriteRegister(TMC4361A_REFERENCE_CONF, ref_conf);7. 相关寄存器总结
跳转到“7. 相关寄存器总结”| 寄存器 | 地址 | 相关位 | 功能 |
|---|---|---|---|
STATUS | 0x0F | Bit 0 | 状态标志:TARGET_REACHED_F |
EVENTS | 0x0E | Bit 0 | 事件:TARGET_REACHED |
GENERAL_CONF | 0x00 | Bit 16 | 引脚极性:invert_pol_target_reached |
GENERAL_CONF | 0x00 | Bit 29 | 上拉/下拉使能:intr_tr_pu_pd_en |
GENERAL_CONF | 0x00 | Bit 31 | Wired-AND配置:tr_as_wired_and |
REFERENCE_CONF | 0x01 | Bit 24:23 | 引脚功能选择:pos_comp_output |
START_CONF | 0x02 | Bit 6 | 启动触发:trigger_events[2] |
INTR_CONF | 0x0D | Bit 0 | 中断配置:TARGET_REACHED中断 |
EVENT_CLEAR_CONF | 0x0C | Bit 0 | 事件清除保护 |
CL_TR_TOLERANCE | 0x52 | 全部 | 闭环目标到达容差 |
8. 注意事项
跳转到“8. 注意事项”-
事件自动清除: 读取
EVENTS寄存器会自动清除事件,除非在EVENT_CLEAR_CONF中配置了保护 -
闭环控制: 在闭环模式下,
TARGET_REACHED需要同时满足位置和编码器偏差条件 -
引脚功能切换:
TARGET_REACHED引脚只能转发一个标志,不能同时转发多个 -
多引脚连接: 使用 Wired-OR/Wired-AND 时,必须先使能
intr_tr_pu_pd_en -
时序考虑: 使用
TARGET_REACHED作为启动触发时,注意START_DELAY的配置 -
中断处理: 如果使用中断方式,需要配置
INTR_CONF并连接硬件中断线
9. 常见应用场景
跳转到“9. 常见应用场景”- 位置到达检测: 检测电机是否到达目标位置
- 连续运动控制: 实现多段连续运动
- 外部同步: 通过引脚输出同步外部设备
- 中断驱动: 使用中断方式提高响应速度
- 多轴协调: 通过 Wired-AND 实现多轴同时到达检测
10. 代码实现建议
跳转到“10. 代码实现建议”建议在代码中添加以下辅助函数:
// 配置 TARGET_REACHED 引脚极性TMC4361A_Status_t TMC4361A_SetTargetReachedPolarity(bool low_active);
// 配置 TARGET_REACHED 引脚功能TMC4361A_Status_t TMC4361A_SetTargetReachedPinFunction(uint8_t function);
// 配置 TARGET_REACHED 作为启动触发TMC4361A_Status_t TMC4361A_EnableTargetReachedTrigger(bool enable);
这些函数可以简化配置过程,提高代码可读性。
来源:CSDN 原文,首次发布于 2025-06-27。