振动测量链:传感器、安装、采集与校准
1. 把测量链画完整
跳转到“1. 把测量链画完整”机器运动→ 安装接触与传递路径→ 传感器→ 激励/电荷或电压调理→ 模拟反混叠与输入量程→ ADC 和采样时钟→ 数字滤波、单位换算→ 波形、频谱和评价指标每一环都可能改变幅值、相位、频带或噪声。屏幕上显示了 m/s²,并不能证明所有换算和安装都正确。开始前先定义测量对象、频率范围、预计峰值、需要比较的通道及最终指标。
2. 按对象选择传感器
跳转到“2. 按对象选择传感器”| 类型 | 主要量/用途 | 需要核对的条件 |
|---|---|---|
| 压电加速度计(IEPE/电荷输出) | 结构动态加速度,常用于轴承与齿轮相关分析 | 低频截止、高频响应、量程、激励或电荷调理、温度 |
| DC 响应加速度计(如适用的 MEMS) | 含低频/静态分量的加速度 | 噪声、偏置、带宽、交叉轴与温漂 |
| 速度传感器/速度输出变送器 | 结构振动速度 | 内部是否积分、输出是否为总值、量程与频带 |
| 电涡流位移探头系统 | 轴相对于探头支承的位移、间隙 | 探头/电缆/前置器匹配、靶材、间隙与线性区 |
| 激光测振系统 | 沿光束方向的非接触振动 | 光路、反射、角度与环境扰动 |
| 转速/键相信号 | 每转或每齿参考,用于相位和阶次 | 脉冲数、极性、阈值、抖动与同步采集 |
压电传感器的低频行为受放电时间常数与调理影响,不能用它测真正静态加速度;IEPE 还需匹配恒流激励、供电余量与偏置范围。压电加速度计原理
机壳振动与轴相对振动应分别记录。两支正交轴位移探头结合键相信号可用于轨迹/相位分析,但探头支架本身的运动也会进入相对测量。
3. 测点、方向和安装
跳转到“3. 测点、方向和安装”测点通常选在靠近轴承和主要力传递路径、局部刚度较好的位置。薄罩壳、松动附件和局部柔性板可能主要反映自己的响应。先绘制测点编号与方向,再保存现场照片,趋势监测沿用相同位置和安装方法。
| 安装方法 | 适合考虑的场景 | 主要影响 |
|---|---|---|
| 螺柱/螺钉 | 固定测点、希望获得较宽频带 | 表面平整、扭矩、螺纹深度和底部接触 |
| 胶粘/粘接底座 | 不宜钻孔或临时布点 | 胶层厚度、固化、底座质量与温度 |
| 磁座 | 可移动巡检 | 接触面、磁力、曲面与额外质量 |
| 手持探针 | 快速定位或初步比较 | 接触压力和角度重复性较差 |
附加质量或较软连接会改变安装系统的共振和高频传递。不能只靠“螺柱优于胶粘”的固定排序决定可用频带,应查具体传感器及安装组合的频响;螺柱也需要正确的表面和扭矩。PCB 安装指南
固定线缆并留适当应力释放,避免拉扯传感器、敲击结构和电缆摩擦。确认测量轴方向、横向灵敏度及绝缘/接地方式,避免把安装变化解释为机器状态变化。
4. 现场照片如何作为测量证据
跳转到“4. 现场照片如何作为测量证据”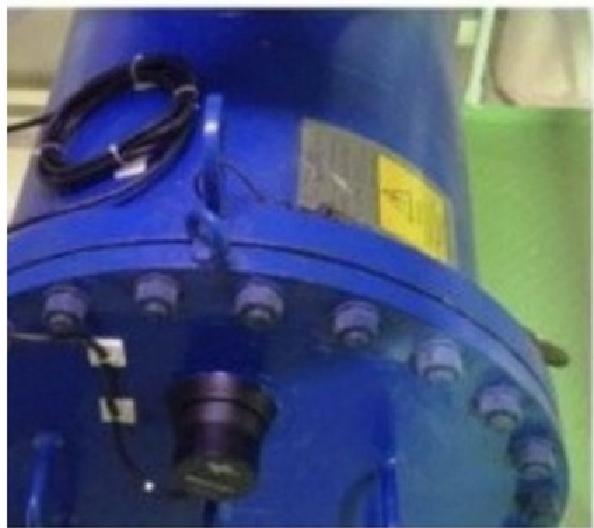
图 1:可用于记录测点所在结构和线缆走向。仅凭照片不能确定传感器型号、量程、安装扭矩或校准状态。
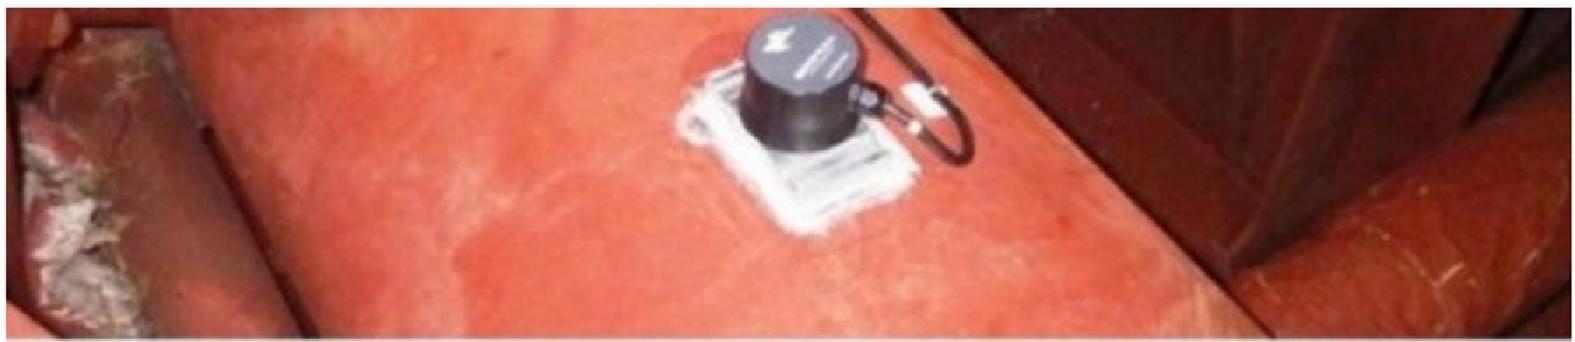
图 2:可见装置与机器表面的接触位置。照片无法确认内部传感原理,也不足以判定完整频率响应;应与测点表和仪器记录对应。
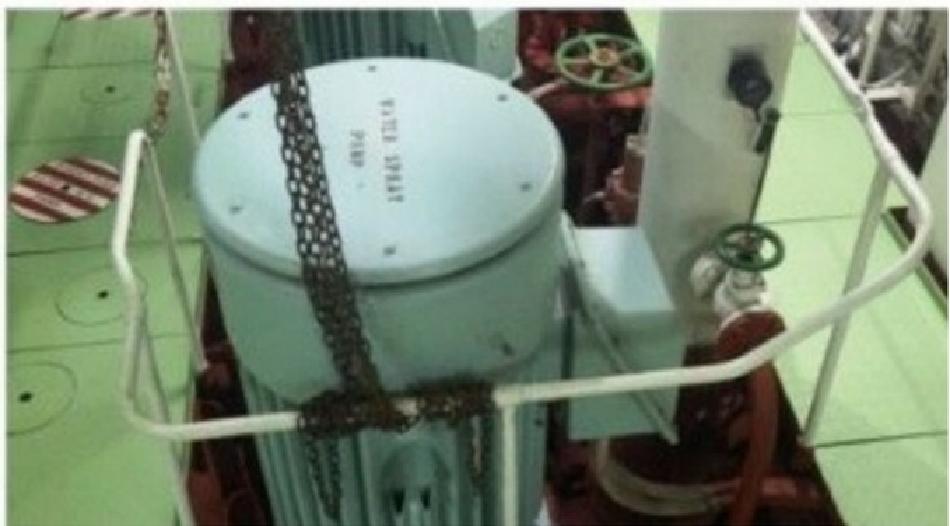
图 3:用于说明设备和现场空间关系。原稿将其称为“安装与校验示例”,但画面没有可识别的标准激励或校准过程,现改为设备整体照片。
5. 从电压换算到机械量
跳转到“5. 从电压换算到机械量”在选定频带内近似线性且已去掉电气偏置时,设传感器灵敏度为 S,调理增益为 G,ADC 读得动态电压 ,则:
若 S 的单位为 V/g,计算结果先是 g;转换到 SI 单位时乘以标准重力加速度 。例如 、G=2、动态电压为 0.2 V,则加速度为 1 g。不要把 100 mV/g 错填成 100 V/g,也不要把 IEPE 的直流偏置当作机械加速度。
灵敏度通常随频率和温度变化。需要高精度时使用校准频响;从加速度积分为速度/位移,还要规定去直流、滤波、频带和初始条件,避免低频漂移支配结果。
6. 位深、量程与实际性能
跳转到“6. 位深、量程与实际性能”理想 N 位 ADC 的码间隔近似为:
是输入范围宽度,例如 ±5 V 对应 10 V。它描述数字刻度,不是系统准确度。真实结果还受输入噪声、非线性、偏置、增益误差、参考源和传感器误差影响。动态 ENOB 由噪声与失真评价,和静态有效分辨率、无噪声分辨率也不完全相同。ADI ADC 噪声与 ENOB
量程需要为最大峰值留余量,不能只看 RMS;具有冲击的信号可能 RMS 不大却削顶。反过来,过大的量程会降低小信号利用的码数。保存过载、IEPE 偏置异常、断线和丢帧状态,不用滤波把削顶“修成”平滑波形。
7. 反混叠、带宽与同步
跳转到“7. 反混叠、带宽与同步”采样率 对应 Nyquist 频率 ,但实际模拟滤波器需要过渡带。应按仪器的可用分析带宽与抗混叠特性选择采样率,而不是恰好取最高关注频率的两倍。已折叠入带内的成分,事后数字低通无法恢复其原来频率。NI 动态采集原理
多通道幅相比较还需要共同时间参考。同一频率 f 下,通道时间差 引入相位差:
例如 f=1 kHz、时间差 10 μs,对应 3.6°。同时启动两个采集任务不一定代表采样时钟同步;多路复用扫描、不同滤波延迟和时钟漂移都需要核对。键相也应进入可追溯的同一时间基准。
8. 校准、现场核查与不确定性
跳转到“8. 校准、现场核查与不确定性”校准建立测量示值与参考量的关系,并给出相关不确定性;现场用便携振动校验器检查某一频率/幅值是否合理,是有用核查,但不能替代全频带、全量程和安装条件下的校准。保存证书编号、日期、灵敏度、频率范围、环境与覆盖因子等信息。BIPM 计量指南
对模型 ,若输入不相关,在一阶近似下合成标准不确定度为:
相关输入还需协方差项,不能直接把所有规格百分数做平方和。重复性、传感器灵敏度、调理增益、采集误差、安装与方向影响应按实际模型评估;系统性错误要先纠正,不能全部归入“噪声”。合成不确定度定义
9. 每次测量的最小记录
跳转到“9. 每次测量的最小记录”保存设备/测点/方向、传感器编号与灵敏度、安装方式与照片、采集通道/增益/量程、采样率和频带、同步方式、校准记录、转速/负载/温度、原始数据及异常状态。评判标准的选择见 振动标准使用方法;原始样本与计算口径齐全,才可能复核最终趋势和报警依据。